

7 Jenis Gripper Cobot Dijelaskan dengan Studi Kasus Nyata
Tujuh jenis penjepit yang ditujukan untuk pembeli adalah penjepit paralel dua jari, penjepit adaptif tiga jari, penjepit vakum, penjepit lunak, penjepit magnetik, penjepit pneumatik, dan penjepit elektrik. Ini adalah kategori belanja yang berguna, bukan tujuh mekanisme yang saling eksklusif. Geometri rahang, prinsip penjepitan, dan penggerak harus dipilih bersamaan dengan benda kerja yang sebenarnya.
Mulailah dengan komponennya—bukan katalog penjepitnya.
Gripper cobot adalah alat di ujung lengan robot yang bersentuhan dengan benda kerja. Jenis yang tepat harus mampu menahan bagian terberat selama gerakan tercepat yang dapat diandalkan, sesuai dengan ruang jangkauan yang tersedia, tahan terhadap permukaan dan lingkungan, melepaskan benda kerja dengan andal, dan mendukung strategi pengurangan risiko sel kerja. Uji coba yang kuat menggunakan bagian terburuk, gesekan terendah yang diharapkan, akselerasi tertinggi, jari terpanjang, orientasi paling sulit, dan kontaminasi yang realistis.
Pengaturan langkah dan gaya yang dapat diprogram menjadikannya pilihan praktis pertama untuk perawatan mesin, perakitan, dan bagian-bagian prismatik campuran.
Vakum cocok untuk permukaan yang dapat disegel; cengkeraman magnetik cocok untuk bagian feromagnetik yang kompatibel, termasuk lembaran berlubang atau berdebu.
Jari-jari yang dapat menyesuaikan bentuk dapat memperluas rentang bentuk dan mengurangi tekanan kontak lokal, dengan mempertimbangkan batasan beban dan waktu siklus.
Robot, penjepit, komponen, alat proses, perlengkapan, dan interaksi manusia secara bersama-sama menentukan keselamatan dan kinerja produksi.
Dari benda kerja hingga EOAT yang tervalidasi
“Tipe penjepit” dapat menggambarkan tiga keputusan desain yang berbeda.
Penjepit paralel dapat berupa elektrik atau pneumatik. Penjepit vakum dapat menggunakan ejektor udara terkompresi atau pompa listrik. Penjepit tiga jari dapat berupa kaku dan sentris atau kurang digerakkan dan adaptif. Oleh karena itu, spesifikasi yang berguna memisahkan prinsip kontak, geometri jari, dan aktuator, alih-alih memperlakukan setiap label sebagai alternatif dari setiap label lainnya.
Prinsip pegangan
Gesekan, kesesuaian bentuk, perbedaan tekanan vakum, magnetisme, atau selubung yang lentur menentukan bagaimana alat tersebut menciptakan dan mempertahankan kontak.
Geometri kontak
Geometri penjepit dua rahang, tiga rahang, sudut, ekspansi internal, susunan cangkir, bantalan busa, atau jari lunak menentukan akses dan dukungan bagian.
Penggerak dan kontrol
Mekanisme listrik, pneumatik, atau pasif menentukan kegunaan, kemampuan pemrograman, penginderaan, kecepatan, perilaku kegagalan, dan upaya integrasi.
Aturan teknik: jangan hanya menyebutkan "gripper listrik" dan berhenti di situ. Sebutkan mode penjepitan yang dibutuhkan, langkah jari, rentang gaya yang dapat digunakan, kecepatan, penginderaan, konfirmasi keberadaan bagian, perilaku pelepasan, peringkat lingkungan, massa alat, pusat gravitasi, dan antarmuka komunikasi.
Gunakan tabel ini untuk membuat daftar pilihan—bukan untuk menyetujui pembelian.
| Keluarga yang berhadapan langsung dengan pembeli | Geometri awal terbaik | Keunggulan utama | Keterbatasan utama | Utilitas / kontrol | Aplikasi awal yang umum |
|---|---|---|---|---|---|
| Dua jari sejajarPegangan eksternal atau internal | Berbentuk prisma, silindris dengan jari-jari yang dibentuk. | Sederhana, ringkas, dan didukung secara luas. | Membutuhkan permukaan kontak yang saling berlawanan yang sesuai. | Listrik atau pneumatik | Pengoperasian, perakitan, dan inspeksi CNC. |
| Adaptif tiga jariGenggaman sentris atau konformasi | Geometri bulat, tidak beraturan, dan campuran. | Pemusatan otomatis dan cakupan bentuk yang luas | Bobot, biaya, dan jarak bebas yang lebih besar. | Biasanya menggunakan listrik; tergantung modelnya. | Pengoperasian mesin bubut, laboratorium, penanganan campuran logam yang kompleks. |
| KekosonganCangkir, busa, atau alat penjepit area | Permukaan datar atau mudah diakses yang dapat disegel. | Kontak cepat tanpa memerlukan akses samping. | Kebocoran, porositas, dan kondisi permukaan sangat penting. | Penyedot udara atau penyedot debu listrik | Pengemasan, lembaran, kaca, paletisasi |
| Lunak / SesuaiJari atau cangkir yang sesuai | Produk yang rapuh, tidak beraturan, atau bervariasi | Mendistribusikan kontak dan mentolerir variasi | Kekakuan, muatan, dan presisi yang lebih rendah | Listrik, pneumatik, atau pasif | Makanan, kosmetik, kemasan yang mudah rusak |
| MagneticPermukaan kutub kontak | Komponen feromagnetik yang kompatibel | Dapat digunakan pada baja yang berlubang, berdebu, atau berminyak. | Tergantung jenis bahannya; efek residu harus diperiksa. | Elektromagnetik atau elektropermanen | Mesin press rem, mesin stamping, pengolahan baja |
| PneumaticLapisan aktuasi | Tergantung pada geometri rahang atau vakum. | Perangkat keras yang ringkas, cepat, dan matang. | Membutuhkan udara yang terkondisi dan logika katup. | Udara terkompresi plus I/O atau fieldbus | Perawatan, pencetakan, dan perakitan dengan siklus tinggi. |
| ListrikLapisan aktuasi | Tergantung pada arsitektur jari | Gaya, langkah, kecepatan, dan umpan balik yang dapat diprogram. | Batasan gaya, tugas, dan perlindungan spesifik model | Power plus kontrol digital atau fieldbus | Pekerjaan dengan beragam pilihan produk, perakitan yang dapat dilacak, dan sel kerja yang fleksibel. |
Muatan aktual, gaya, langkah, waktu siklus, perlindungan terhadap masuknya debu dan air, kesesuaian untuk ruang bersih, dan perilaku kegagalan bersifat spesifik produk. Validasi nilai-nilai tersebut terhadap manual pabrikan terkini dan aplikasi lengkapnya.
Apa yang dilakukan setiap keluarga dengan baik—dan di mana mereka gagal.
Penjepit paralel dua jari
Dua rahang bergerak saling mendekat atau menjauh satu sama lain sepanjang jalur paralel. Rahang tersebut dapat menjepit bagian luar suatu benda, mengembang ke dalam fitur internal, atau menggunakan ujung jari yang dibentuk untuk menciptakan bentuk yang pas. Gerakan simetris dapat memusatkan benda kerja, yang sangat berharga untuk memuat chuck, perlengkapan, dan stasiun inspeksi.
Penjepit paralel populer karena mekanisme kerjanya mudah dipahami dan jari-jari khusus relatif mudah dibuat dengan mesin atau dicetak untuk uji coba. Kesederhanaannya yang tampak dapat menyembunyikan detail penting: jari-jari yang panjang mengurangi kemampuan penjepitan yang dapat digunakan, bagian yang tidak berada di tengah meningkatkan beban momen, dan permukaan yang halus atau terkontaminasi dapat mengurangi gesekan.
- Pilih bantalan datar untuk bagian prismatik yang konsisten.
- Gunakan alur berbentuk V atau jari-jari berkontur untuk bahan bulat.
- Utamakan penangkapan yang pas dengan bentuk jika memungkinkan, daripada hanya mengandalkan gesekan.
- Pastikan jari-jari yang terbuka tidak menyentuh perlengkapan dan pintu mesin.
Gripper tiga jari adaptif atau sentris
Tiga titik kontak dapat memusatkan bagian bulat secara otomatis dan menstabilkan geometri yang sulit diatur oleh dua rahang yang berlawanan. Mekanisme sentris yang kaku menggerakkan semua rahang secara bersamaan; desain adaptif yang kurang digerakkan memungkinkan segmen jari untuk menyesuaikan diri di sekitar benda kerja dengan jumlah aktuator yang lebih sedikit daripada sambungan.
Fleksibilitas ini berguna dalam produksi dengan beragam produk, tetapi bukan tanpa biaya. Alat ini mungkin lebih berat, lebih lebar, dan lebih lambat daripada alat penjepit dua rahang sederhana. Jari-jarinya juga dapat menciptakan lebih banyak titik jepit dan membutuhkan jarak pendekatan yang lebih besar. Untuk pemuatan yang presisi, tanyakan apakah penjepit tersebut mengulangi posisi tengah bagian dengan cukup akurat untuk perlengkapan selanjutnya—bukan hanya apakah alat tersebut dapat menahan bagian tersebut.
- Berguna untuk bahan berbentuk silinder, hasil pengecoran, dan berbagai jenis komponen.
- Dapat mengurangi perubahan jari ketika ukuran dan bentuknya bervariasi.
- Mode genggaman dan urutan kontak harus divalidasi untuk setiap SKU.
- Pemusatan bagian bundar tidak menggantikan acuan perlengkapan.
Penjepit vakum
Penjepitan vakum menciptakan perbedaan tekanan di seluruh cangkir, bantalan busa, atau penjepit area. Ini menarik ketika robot hanya dapat mengakses satu sisi kotak, lembaran, atau panel. Beberapa cangkir dapat mendistribusikan beban dan menahan momen pengelupasan, sementara zona independen dapat mendukung pengambilan ganda atau ukuran kemasan campuran.
Kemampuan menahan bergantung pada area penyegelan efektif dan vakum yang dapat dicapai, kemudian harus dikurangi nilainya untuk percepatan, orientasi, kebocoran, keausan, dan pembagian beban yang tidak merata. Karton berpori, permukaan bertekstur, debu, oli, lubang, dan lembaran fleksibel semuanya dapat mengubah hasilnya. Sakelar vakum harus memastikan cengkeraman; jangan menganggap pompa yang menyala sebagai bukti bahwa bagian tersebut terpasang.
- Cangkir cocok untuk titik tumpu yang ditentukan pada permukaan yang halus.
- Penjepit busa dan penjepit area dapat mentolerir porositas dan ukuran yang bervariasi.
- Penyedot debu elektrik mengurangi infrastruktur udara; ejektor dapat berukuran kompak dan cepat.
- Desain untuk inspeksi cangkir, perawatan filter, dan respons kehilangan vakum yang terkontrol.
Genggaman yang lembut dan lentur
Jari-jari yang lembut, cangkir yang fleksibel, dan mekanisme yang lentur menyesuaikan diri dengan bagian tersebut daripada memaksakan setiap barang ke dalam geometri rahang yang kaku. Area kontak yang lebih besar dapat menurunkan tekanan lokal dan mengakomodasi variasi alami pada makanan, produk konsumen, dan kemasan yang rapuh.
Kepatuhan meningkatkan toleransi terhadap variasi bentuk tetapi mengurangi kekakuan. Hal itu dapat mempersulit penyisipan yang presisi, akselerasi tinggi, dan orientasi yang terkontrol dengan ketat. Persyaratan lain yang perlu diperhatikan adalah "standar pangan", kemampuan pencucian, ketahanan terhadap bahan kimia, dan desain higienis; pastikan untuk memverifikasi material, sertifikasi, dan prosedur pembersihan yang tepat untuk konfigurasi yang disediakan.
- Mulailah dengan batas deformasi dan penandaan permukaan yang diizinkan.
- Uji kondisi produk basah, kering, dingin, hangat, dan terkontaminasi jika relevan.
- Ukurlah kerusakan produk, bukan hanya hasil panen yang berhasil.
- Verifikasi masa pakai lelah dan interval penggantian elemen yang lentur.
Penjepit magnetik
Penjepit magnetik dapat mengambil bagian feromagnetik yang kompatibel tanpa menutup sisi-sisinya atau membuat segel kedap udara. Hal ini menjadikannya alat yang berharga untuk bagian baja yang berlubang, berdebu, berminyak, atau tidak rata yang sulit ditangani oleh cangkir vakum. Gaya magnet yang dapat disesuaikan dan deteksi bagian juga dapat membantu memisahkan lembaran tipis.
Identitas material sangat penting. Banyak baja bersifat magnetik, sedangkan aluminium, tembaga, dan sebagian besar baja tahan karat austenitik tidak cocok. Gaya pegangan yang tersedia berubah tergantung pada celah udara, lapisan, kekasaran permukaan, ketebalan bagian, dan area kontak. Desain elektropermanen dapat mempertahankan gaya pegangan tanpa daya terus menerus, tetapi perilaku kegagalan yang tepat harus dikonfirmasi dari dokumentasi produk.
- Periksa respons paduan yang sebenarnya—bukan label umum "logam".
- Uji pemisahan lembaran tunggal pada ketinggian tumpukan minimum dan maksimum.
- Menilai magnetisme residual dan sensitivitas proses hilir.
- Jaga agar serpihan tidak menciptakan celah udara yang tidak diinginkan di permukaan tiang.
Gripper pneumatik
Pneumatik adalah metode penggerak, bukan geometri kontak. Udara terkompresi dapat menggerakkan rahang paralel, rahang sudut, penjepit sentris, jari lunak, atau ejektor vakum. Perangkat pneumatik sudah matang, ringkas, dan mampu melakukan gerakan biner yang cepat, terutama di pabrik yang sudah menjaga udara terkompresi tetap bersih dan kering.
Siklus lengkap mencakup pergantian katup, pengisian dan pembuangan selang, respons sensor, dan logika pengontrol—bukan hanya waktu pergerakan rahang yang tercantum dalam katalog. Gaya cengkeraman bervariasi tergantung pada tekanan dan mekanisme. Kehilangan tekanan, kerusakan selang, dan kerusakan katup harus memiliki respons aman yang terdefinisi, terutama untuk penanganan vertikal atau di atas kepala.
- Dokumentasikan tekanan operasi dan persyaratan kualitas udara.
- Gunakan pendeteksi posisi atau keberadaan bagian jika kesalahan pengambilan data menjadi penting.
- Sertakan dinamika katup dan selang dalam uji waktu siklus.
- Rencanakan inspeksi segel, filter, dan selang.
Penjepit listrik
Sistem elektrik juga merupakan lapisan penggerak. Gripper yang digerakkan oleh servo atau stepper dapat menawarkan pengaturan posisi, kecepatan, dan gaya cengkeram yang dapat diprogram, beserta umpan balik status. Hal ini membuat gripper tersebut menarik untuk sel produksi dengan beragam produk di mana satu alat harus menangani beberapa produk atau di mana pengontrol membutuhkan bukti bahwa suatu objek mengganggu langkah yang diperintahkan.
Semantik umpan balik berbeda-beda tergantung produknya. Beberapa perangkat menyimpulkan deteksi objek dari posisi dan arus motor, bukan dari pengukuran gaya ujung jari secara langsung. Oleh karena itu, pengaturan gaya, resolusi, pengulangan, siklus kerja, dan perlindungan terhadap masuknya cairan harus dibaca dari manual khusus model tersebut. Jangan berasumsi bahwa setiap penjepit listrik adalah sensor gaya.
- Gunakan resep untuk langkah, kecepatan, dan gaya yang spesifik untuk setiap SKU.
- Catat posisi dan status objek yang terdeteksi ketika keterlacakan memberikan nilai tambah.
- Verifikasi kompatibilitas jaringan, I/O, dan perangkat lunak cobot.
- Periksa pemanasan motor dan beban kerja yang diizinkan untuk siklus sebenarnya.
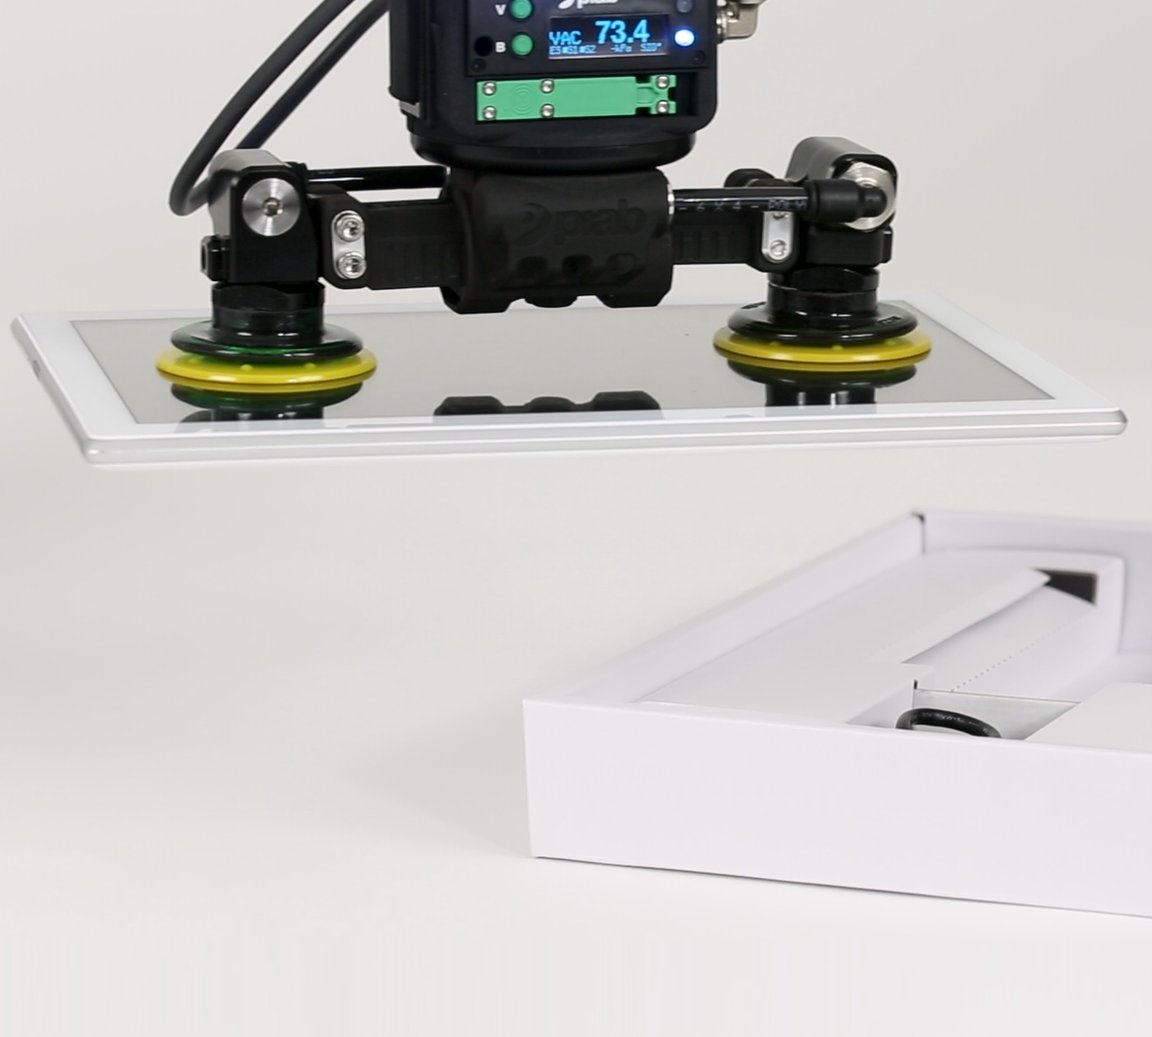
Penjepitan vakum adalah sebuah sistem yang terdiri dari cangkir, aliran, penginderaan, dan gerakan.
Cangkir yang menampung sampel diam mungkin masih terlepas saat digerakkan secara horizontal dengan cepat. Aplikasi ini harus mempertimbangkan posisi cangkir relatif terhadap pusat gravitasi bagian tersebut, area penyegelan efektif, vakum yang tersedia, kebocoran, percepatan, dan respons selang atau pompa.
- Susun cangkir sedemikian rupa sehingga tahan terhadap putaran dan pengelupasan, bukan hanya untuk memaksimalkan area.
- Gunakan sakelar vakum dan ambang batas "cengkeraman tercapai" yang telah ditentukan.
- Uji cangkir yang sudah aus dan debu atau minyak yang realistis—bukan hanya cangkir baru pada sampel yang bersih.
- Jelaskan apa yang dilakukan robot jika vakum menurun selama proses pemindahan.
Buat jalur penjepit awal dari benda kerja.
Alat ini menyarankan sebuah konsep untuk perencanaan awal. Alat ini tidak menentukan ukuran gaya penahan, menyetujui aplikasi kolaboratif, atau menggantikan tinjauan produsen dan uji coba representatif.
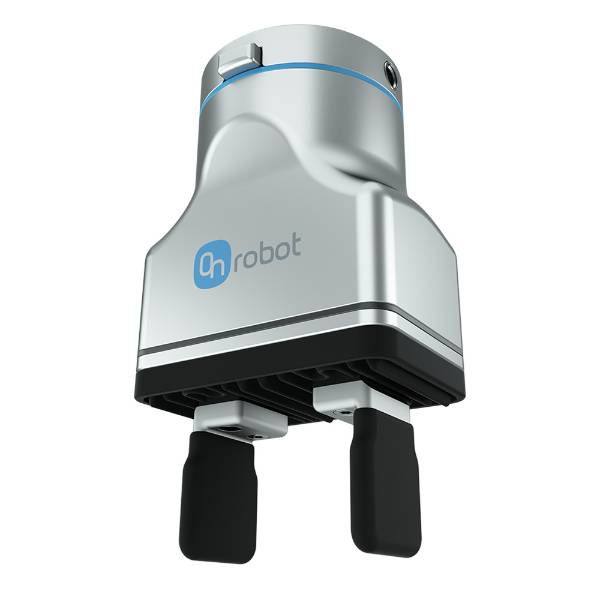
Gripper paralel dua jari elektrik
Permukaan yang saling berlawanan dan gerakan yang dapat diprogram menjadikan ini konsep pertama yang serbaguna. Tentukan apakah cengkeraman gesekan sudah cukup atau jari yang pas dapat menangkap bagian tersebut dengan lebih andal.
Validasi selanjutnya: toleransi bagian, jarak bebas jari, gesekan terendah, orientasi terburuk, massa total alat, pusat gravitasi, dan respons kehilangan cengkeraman.
Diskusikan Aplikasi Otomasi SayaMeskipun penjepitnya mampu menahan komponen, robot tetap bisa kelebihan beban.
Robot tersebut membawa lebih dari sekadar benda kerja. Termasuk penjepit, jari-jari khusus, pengubah alat, adaptor, sensor, dan kabel atau selang apa pun yang termasuk dalam definisi muatan pabrikan robot. Setelah pengambilan, benda kerja menggeser pusat gravitasi gabungan—seringkali lebih jauh dari pergelangan tangan, di mana momen yang diizinkan menjadi lebih terbatas.
Panduan muatan Universal Robots secara eksplisit memperlakukan muatan aktif sebagai penjepit ditambah benda kerja dan menunjukkan bahwa pusat gravitasi gabungan harus dihitung ulang, bukan hanya massa yang ditambahkan. Batasan merek robot untuk muatan, pusat gravitasi, inersia, dan torsi pergelangan tangan harus dipenuhi di seluruh gerakan.
Jangan menggunakan beban nominal lengan sebagai berat bagian yang diizinkan. Batasan berat bagian sebenarnya adalah berat yang tersisa setelah semua massa ujung lengan disertakan, dengan mempertimbangkan batas pusat gravitasi, momen, dan inersia robot.
Fisika permukaan dapat menghilangkan seluruh keluarga alat penjepit.
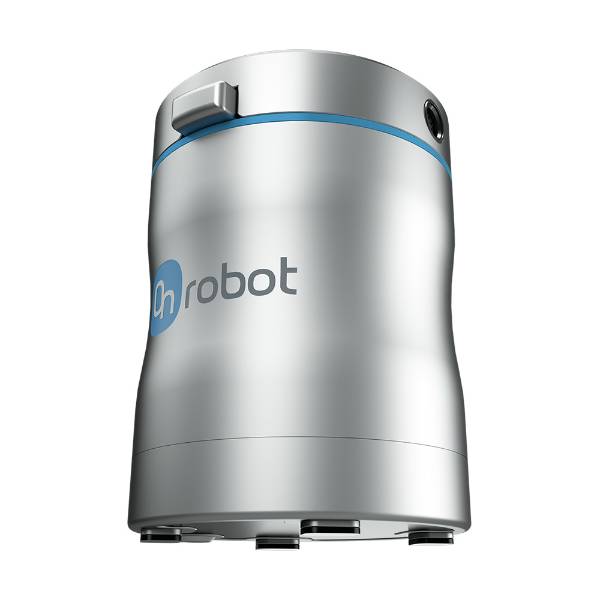
Magnetik: material-gated
Akses yang sangat baik ke baja yang kompatibel tidak menjadikannya "penjepit logam" universal. Konfirmasikan respons paduan, ketebalan, lapisan, kontak kutub, dan sensitivitas hilir.
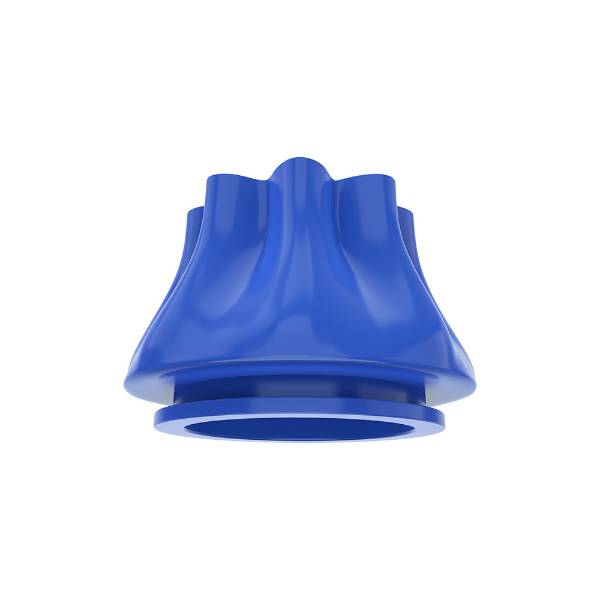
Lunak: produk terbatas
Kontak yang lembut hanya berharga jika alat tersebut juga memenuhi persyaratan kekakuan, kebersihan, suhu, kelelahan, waktu siklus, dan pelepasan.
Sesuaikan alat genggam dengan momen sulit dalam siklus tersebut.
Tindakan tersulit mungkin bukan pengambilan. Suatu bagian mungkin mudah diangkat tetapi sulit untuk dimasukkan, diputar, diposisikan ke pemindai, dimuat melalui lubang mesin yang sempit, atau dipertahankan selama penghentian darurat. Tinjau seluruh urutan sebelum memilih EOAT.
CNC & pengerjaan pres
- Dua jari untuk batangan dan perlengkapan yang telah ditentukan
- Tiga jari untuk stok bubut bundar
- Magnet untuk lembaran baja yang kompatibel
- Periksa cairan pendingin, chip, dan celah pintu.
Kotak, tas & nampan
- Penyedot debu untuk permukaan atas yang mudah diakses.
- Pegangan area busa untuk porositas
- Pegangan lembut untuk produk yang mudah berubah bentuk.
- Pengujian pengambilan ganda dan karton yang rusak
Penyisipan & pengemasan
- Resep gaya/pukulan listrik
- Bentuk jari yang pas untuk orientasi.
- Konfirmasi kehadiran sebagian
- Koordinasikan penjepit dengan visi dan perlengkapan.
Pembersihan, pengelasan & penandaan
- Perlengkapan atau penjepit harus mempertahankan data proses.
- Lindungi EOAT dari panas, percikan, asap, dan pantulan cahaya.
- Mengelola kabel, selang, dan sistem ekstraksi.
- Pengamanan laser berlaku untuk seluruh sel.
Penjepit, bagian, dan proses dapat mengubah konsep keselamatan.
Lengan cobot dengan fungsi keselamatan tidak secara otomatis membuat aplikasi yang telah selesai aman untuk kontak. Panduan robotika OSHA mengarahkan evaluasi aplikasi robot secara keseluruhan, termasuk ujung lengan robot (end-effector) dan benda kerja. ISO 10218-1:2025 membahas robot industri, sedangkan ISO 10218-2:2025 membahas aplikasi dan sel robot industri. ISO/TR 20218-1 memberikan panduan keselamatan ujung lengan robot tambahan, dan ISO/TS 15066 tetap menjadi referensi untuk aplikasi kolaboratif sementara pekerjaan revisi sedang berlangsung.
Jari-jari khusus yang tajam, titik jepit yang terbuka, benda kerja yang berat, pengecoran panas, obor las, atau proses laser Kelas 4 mungkin memerlukan pengamanan, pemisahan yang dipantau, interlock, atau tindakan lain bahkan ketika lengan itu sendiri dipasarkan sebagai alat kolaboratif.
Lakukan validasi dengan menggunakan contoh komponen yang representatif dan rencana perbaikan kerusakan.
1. Tentukan selubung benda kerja.
- Massa minimum dan maksimum, dimensi, dan toleransi.
- Kekasaran permukaan, lapisan, minyak, debu, porositas, dan suhu
- Tanda, deformasi, dan kontaminasi yang diizinkan
- Pusat gravitasi dan orientasi yang dibutuhkan
2. Definisikan selubung gerak.
- Orientasi pengambilan dan penempatan
- Akselerasi maksimum dan perilaku darurat
- Jarak bebas pendekatan, bukaan mesin, dan gangguan perlengkapan.
- Penempatan kabel, selang, dan pengubah alat
3. Buktikan cengkeraman dan lepaskan
- Kondisi gesekan atau vakum terendah yang diharapkan
- Jari terpanjang dan pegangan yang paling tidak simetris.
- Deteksi keberadaan sebagian dan hilangnya cengkeraman
- Pelepasan yang konsisten tanpa tersangkut atau memetik dua kali
4. Buktikan kepemilikan produksi
- Waktu siklus termasuk katup, penginderaan, dan pemulihan
- Pembersihan, inspeksi, dan pemeliharaan preventif
- Jari-jari cadangan, cangkir, segel, filter, dan kabel.
- Resep yang disetujui, pelatihan, dan catatan pengendalian perubahan.
Penerimaan pabrik harus mencakup kondisi yang terdegradasi. Uji cangkir yang aus, tekanan udara rendah, permukaan gesekan minimum, toleransi bagian maksimum, sinyal terputus, dan kehilangan daya yang terkontrol. Sebuah sel tidak akan andal jika hanya berfungsi dengan sampel yang bersih dan peralatan baru.
Rencanakan bagian, EOAT (End of Attack), perlengkapan, dan sistem laser sebagai satu kesatuan.
Jika proyek cobot Anda mencakup pembersihan laser, pengelasan laser, atau penandaan laser, Oceanplayer dapat meninjau bagian, akses, target proses, dan jalur otomatisasi. Bagikan gambar representatif, foto, material, target siklus, dan hasil yang dibutuhkan sehingga diskusi dimulai dengan aplikasi nyata.
Sumber daya otomatisasi dan sistem laser terkait
Pertanyaan yang diajukan pembeli tentang penjepit cobot
Gunakan jawaban-jawaban ini untuk perencanaan awal, kemudian verifikasi model yang dipilih dan lengkapi aplikasinya.
Apa saja tujuh jenis utama penjepit cobot?
Tujuh jenis penjepit yang bermanfaat bagi pembeli adalah penjepit paralel dua jari, penjepit adaptif tiga jari, penjepit vakum, penjepit lunak atau lentur, penjepit magnetik, penjepit pneumatik, dan penjepit elektrik. Label-label ini saling tumpang tindih: pneumatik dan elektrik menggambarkan penggerak, sedangkan paralel dan tiga jari menggambarkan geometri, dan vakum atau magnetik menggambarkan prinsip penjepitan.
Apa jenis gripper serbaguna terbaik untuk proyek cobot pertama?
Penjepit listrik dua jari seringkali menjadi pilihan praktis pertama karena pengaturan langkah, kecepatan, dan gaya dapat diubah untuk beberapa bagian prismatik. Namun, ini bukan pilihan terbaik secara universal. Karton pipih mungkin lebih cocok dengan sistem vakum, bahan baku bulat mungkin lebih cocok dengan sistem tiga jari, dan bagian yang halus atau feromagnetik mungkin lebih cocok dengan alat khusus.
Bagaimana cara menghitung muatan yang tersedia untuk suatu benda kerja?
Mulailah dengan definisi beban aktif dari pabrikan robot. Sertakan penjepit, jari-jari, pengubah alat, adaptor, sensor, dan benda kerja, lalu hitung pusat gravitasi gabungan. Konfirmasikan batas beban, pusat gravitasi, momen, dan inersia untuk kondisi kosong dan bermuatan di seluruh gerakan yang direncanakan.
Apakah penjepit listrik lebih aman daripada penjepit pneumatik?
Tidak secara otomatis. Umpan balik gaya dan posisi yang dapat diprogram dapat membantu mengendalikan beberapa bahaya, tetapi keselamatan bergantung pada keseluruhan komponen ujung aktuator, jari-jari, bagian, kecepatan, perilaku kegagalan, dan interaksi manusia. Penilaian risiko harus mengevaluasi aplikasi yang diberikan, bukan label aktuator.
Kapan saya harus memilih menggunakan penyedot debu daripada jari?
Vakum menjadi pilihan menarik ketika hanya satu permukaan yang luas yang dapat diakses atau ketika penjepitan samping akan merusak bagian tersebut. Konfirmasikan kemampuan penyegelan, area efektif, kebocoran, porositas, momen pengelupasan, keausan cangkir, pendeteksian vakum, dan respons kehilangan vakum dengan bagian-bagian representatif.
Bisakah penjepit magnetik menangani semua jenis logam?
Tidak. Penjepitan magnetik membutuhkan material feromagnetik yang kompatibel. Aluminium, tembaga, dan sebagian besar baja tahan karat austenitik tidak cocok. Kinerja penjepitan juga bergantung pada ketebalan, lapisan, kondisi permukaan, celah udara, area kontak, dan teknologi magnetik spesifik.
Apakah penjepit lunak hanya untuk makanan?
Tidak. Gripper yang lunak atau lentur dapat menangani kosmetik, kemasan rapuh, barang-barang laboratorium, dan produk konsumen yang bentuknya tidak beraturan. Klaim kontak dengan makanan, kebersihan, ketahanan terhadap pencucian, suhu, dan ketahanan terhadap bahan kimia harus diverifikasi untuk material dan konfigurasi gripper yang tepat.
Bisakah satu penjepit cobot menangani berbagai jenis komponen?
Ya, dalam batasan yang telah divalidasi. Gripper listrik yang dapat diprogram, jari adaptif, susunan vakum, dan ujung jari khusus dapat memperluas rentang SKU. Jika geometri atau prosesnya bertentangan, pengubah alat mungkin lebih andal daripada memaksa satu gripper untuk melakukan setiap tugas.
Apakah penjepit cobot memerlukan sensor gaya?
Tidak setiap aplikasi membutuhkan sensor gaya terpisah. Beberapa penjepit listrik menyimpulkan deteksi objek dari arus dan posisi motor, sementara yang lain memberikan umpan balik gaya yang lebih kaya. Tentukan apa yang harus diketahui oleh sel—bagian yang ada, posisi rahang, gaya penjepitan, atau gaya pemasukan—dan pilih sensor yang sesuai.
Bagaimana seharusnya desain jari kustom dibuat?
Gunakan jari-jari terpendek yang praktis, sanggah bagian tersebut di dekat pusat gravitasinya, hindari geometri tajam yang terbuka, maksimalkan kesesuaian bentuk jika sesuai, dan periksa tegangan, defleksi, dan jarak bebas benturan jari-jari. Hitung ulang pusat gravitasi alat dan ulangi penilaian risiko aplikasi setelah setiap penggantian jari-jari.
Apa saja yang perlu diuji sebelum membeli gripper cobot?
Uji komponen terberat, teringan, terkecil, terbesar, paling rapuh, dan paling terkontaminasi yang telah disetujui. Termasuk gerakan tercepat, orientasi terburuk, jari terpanjang, tekanan udara atau vakum terendah, elemen kontak yang aus, pemulihan kesalahan, dan kehilangan daya yang terkontrol.
Apakah penjepit kolaboratif membuat seluruh sel menjadi kolaboratif?
Tidak. Pengoperasian kolaboratif adalah properti aplikasi. Ujung lengan robot, benda kerja, perlengkapan, energi proses, akses, dan kontak yang dapat diperkirakan harus disertakan dalam penilaian risiko. Bahaya pengelasan, pemotongan, atau laser dapat memerlukan penutup dan pengaman terlepas dari label cobot.
Sumber yang digunakan untuk memverifikasi kerangka kerja rekayasa
- ISO 10218-1:2025 — Robotika — Persyaratan keselamatan — Bagian 1: Robot industri.
- ISO 10218-2:2025 — Robotika — Persyaratan keselamatan — Bagian 2: Aplikasi robot industri dan sel robot.
- ISO/TS 15066:2016 — Robot dan perangkat robotik — Robot kolaboratif; ISO saat ini mencantumkan pekerjaan revisi yang sedang berlangsung.
- ISO/TR 20218-1:2018 — Desain keselamatan untuk ujung lengan robot sistem industri.
- Manual Teknis OSHA, Bagian IV, Bab 4 — Sistem Robot Industri dan Keselamatan Sistem Robot Industri.
- Universal Robots — Panduan muatan dan pusat gravitasi gabungan.
- Robotiq — Gripper Adaptif dan spesifikasi produknya saat ini.
- OnRobot — Arsitektur penjepit paralel elektrik 2FG7 dan fitur umpan balik.
- OnRobot — Gripper vakum listrik VG10.
- OnRobot — penjepit magnetik MG10.
- Piab — unit penjepit vakum piCOBOT.
- SCHUNK — Catatan teknik gripper EGP tentang berat benda kerja, penjepitan dengan gaya pas, dan interpretasi waktu siklus..
Panduan ini mendukung perencanaan rekayasa dan pengadaan tahap awal. Batasan produk, peraturan perundang-undangan yang berlaku, kewajiban kesesuaian, dan pengamanan yang dibutuhkan bergantung pada peralatan, negara, benda kerja, dan aplikasi yang telah diselesaikan.