

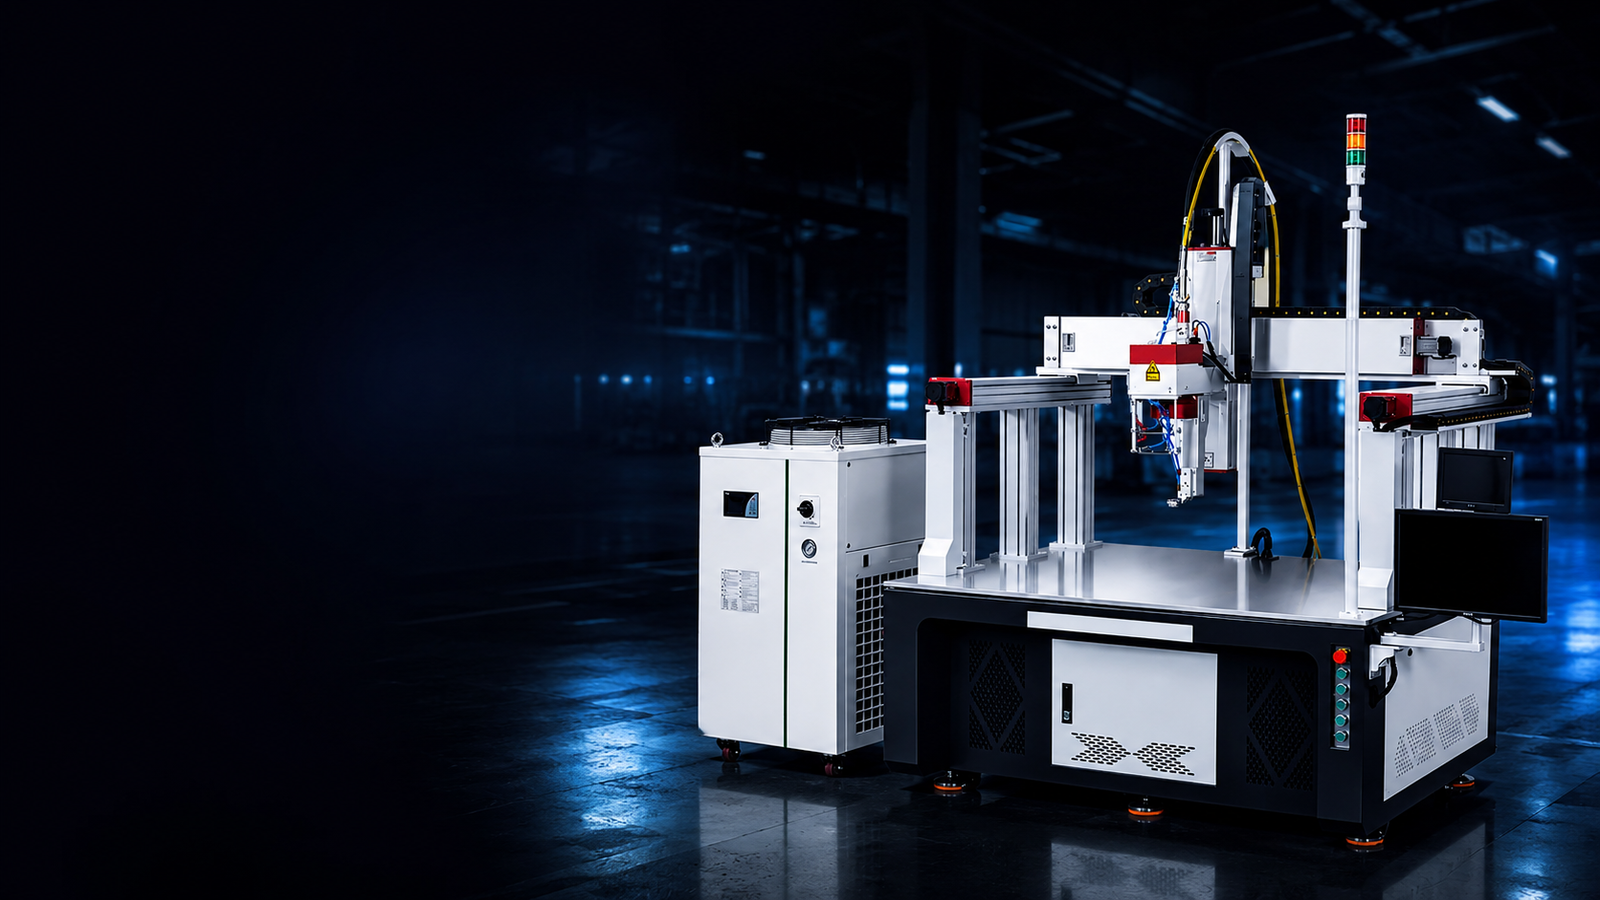
Sistem otomatisasi laser pemilih
Sesuaikan proses, alur komponen, geometri, volume produksi, keselamatan, dan persyaratan data Anda dengan robot, cobot, sistem sumbu linier, sistem putar, atau sistem laser inline yang praktis.
- Pembersihan, pengelasan, dan penandaan
- Robot, cobot, gerakan linier dan konveyor
- Data keselamatan, penglihatan, dan pabrik.
- Tidak diperlukan pendaftaran
Cocokkan sel kerja dengan bagaimana bagian-bagian tubuh Anda sebenarnya bergerak
Pilih jawaban yang paling mendekati pekerjaan produksi rutin Anda. Hasilnya akan mengidentifikasi arsitektur awal; pengujian proses dan tinjauan tata letak akan mengkonfirmasi sistem akhir.
Otomatisasi dimulai dari alur komponen, bukan merek robot
Sistem pemilihan ini menggabungkan akses proses, kompleksitas gerakan, penanganan, permintaan siklus, keselamatan, dan komunikasi pabrik.
Tentukan jendela proses.
Konfirmasikan bahwa pembersihan, pengelasan, atau penandaan dapat memenuhi persyaratan kualitas dan siklus pada komponen sebenarnya.
Peta bagian dan alur operator
Identifikasi langkah-langkah pemuatan, pemasangan, pemrosesan, inspeksi, pembongkaran, dan pergantian sebelum memilih gerakan.
Mengintegrasikan kontrol dan keselamatan
Hubungkan sensor, PLC, HMI, sistem penglihatan, ekstraksi, pengamanan, dan data produksi ke dalam satu rangkaian yang tervalidasi.
Bandingkan platform gerak berdasarkan perilaku produksi
Setiap arsitektur memecahkan kombinasi yang berbeda dari jangkauan, peralihan, presisi, pemuatan, dan throughput.
| Platform Otomasi | Paling cocok | Kekuatan Utama | Batasan Penting |
|---|---|---|---|
| Stasiun Kerja XY / XYZ | Komponen datar, jalur sederhana, dan perlengkapan khusus. | Tingkat pengulangan yang tinggi dalam stasiun tertutup yang ringkas. | Akses terbatas ke permukaan 3D yang kompleks |
| Stasiun Pengindeksan Putar | Silinder atau pemuatan bagian kecil berulang | Gerakan melingkar yang konsisten atau siklus terindeks | Membutuhkan diameter dan lokasi pemasangan yang terkontrol. |
| Sel Robot Kolaboratif | Perubahan lini produk dan batch yang fleksibel | Pengajaran yang lebih mudah dan peralihan produk yang lebih cepat. | Penilaian risiko dan batas kecepatan memengaruhi waktu siklus sebenarnya. |
| Sel Robot Industri | Komponen besar, jalur yang kompleks, dan produksi berulang. | Jangkauan, muatan, kecepatan, dan akses jalur lebar. | Membutuhkan pengamanan, pemrograman, dan ruang lantai yang lebih luas. |
| Sistem Konveyor Sejajar | Produksi volume tinggi berkelanjutan | Koneksi langsung ke alur suku cadang dan data pabrik. | Jarak antar komponen, orientasi, dan waktu operasional lini produksi harus dikendalikan. |
Rancang setiap langkah dengan mempertimbangkan hal-hal berikut: proses laser yang disetujui
Output yang stabil bergantung pada apa yang terjadi sebelum dan sesudah laser, bukan hanya pada pergerakan robot.
Rencanakan antarmuka sebelum sel mencapai lantai produksi Anda
Tetapkan sinyal, kepemilikan, dan perilaku kegagalan sejak dini agar sistem baru dapat memasuki tahap produksi dengan lebih sedikit kejutan.
Identitas dan resep
Tentukan bagaimana sel tersebut mengetahui bagian mana yang telah tiba dan resep laser tervalidasi mana yang harus dijalankan.
Siap, sibuk, dan lengkap.
Jelaskan sinyal hulu dan hilir, buffering, dan apa yang terjadi ketika salah satu sisi berhenti.
Hasil dan ketertelusuran
Pilih nilai proses, citra kode, alarm, dan catatan lulus/gagal yang harus disimpan.
Kontrol perlengkapan dan resep
Cegah penggunaan peralatan atau program laser yang salah setelah perubahan produk.
Perilaku kesalahan dan memulai ulang
Tetapkan prosedur restart yang aman, penanganan bagian yang tidak lengkap, dan izin operator setelah terjadi gangguan.
Akses dan layanan
Sediakan ruang dan prosedur untuk optik, ekstraksi, peralatan, kalibrasi, dan pemeriksaan pencegahan.
Sebuah sel produksi membutuhkan lebih dari sekadar... platform laser dan gerak
Pilih modul dari risiko proses aktual, tugas operator, dan antarmuka pabrik.
Kepala Laser & Proses
Sumber, optik, kepala pembersih, kepala pengelasan, atau pemindai penandaan dipilih dari hasil material yang telah divalidasi.
Gerak & Perlengkapan
Robot, cobot, stage, sumbu putar, perkakas, dan penempatan komponen dirancang dengan mempertimbangkan akses dan pengulangan.
Utilitas Proses
Ekstraksi, pengumpulan debu, gas pelindung, pengumpanan kawat, pendinginan, dan manajemen jendela pelindung.
Kontrol & HMI
Urutan PLC, resep, alarm, izin, layar perawatan, dan penghitung produksi.
Penglihatan & Inspeksi
Keberadaan komponen, koreksi posisi, pelacakan sambungan, pendeteksian ketinggian, penilaian kode, atau pengecekan hasil.
Keamanan Laser
Penutup, interlock, tombol berhenti darurat, tampilan berstandar laser, dan status pengoperasian yang terdokumentasi.
Ubah rekomendasi tersebut menjadi konsep yang siap diproduksi.
Bagikan bagian aktual, target proses, waktu siklus (takt time), tata letak, dan antarmuka pabrik. Oceanplayer dapat menyiapkan konfigurasi awal praktis dan rencana validasi.
Bagian dan gambar
Dimensi, berat, material, toleransi, dan area yang sulit diakses.
Target kualitas
Persyaratan penyelesaian pembersihan, hasil pengelasan, atau penandaan yang diterima.
Permintaan produksi
Target siklus, shift, bauran produk, waktu pemuatan dan pergantian.
Antarmuka pabrik
Tata letak, utilitas, keselamatan, protokol PLC, MES, dan kebutuhan inspeksi.
Jelajahi laser Oceanplayer platform otomatisasi
Tinjau halaman sistem yang sesuai dengan arsitektur dan proses yang direkomendasikan.
Pemilih sistem otomatisasi laser pertanyaan
Jawaban praktis untuk memilih robot, cobot, stasiun kerja khusus, atau sistem laser inline.