

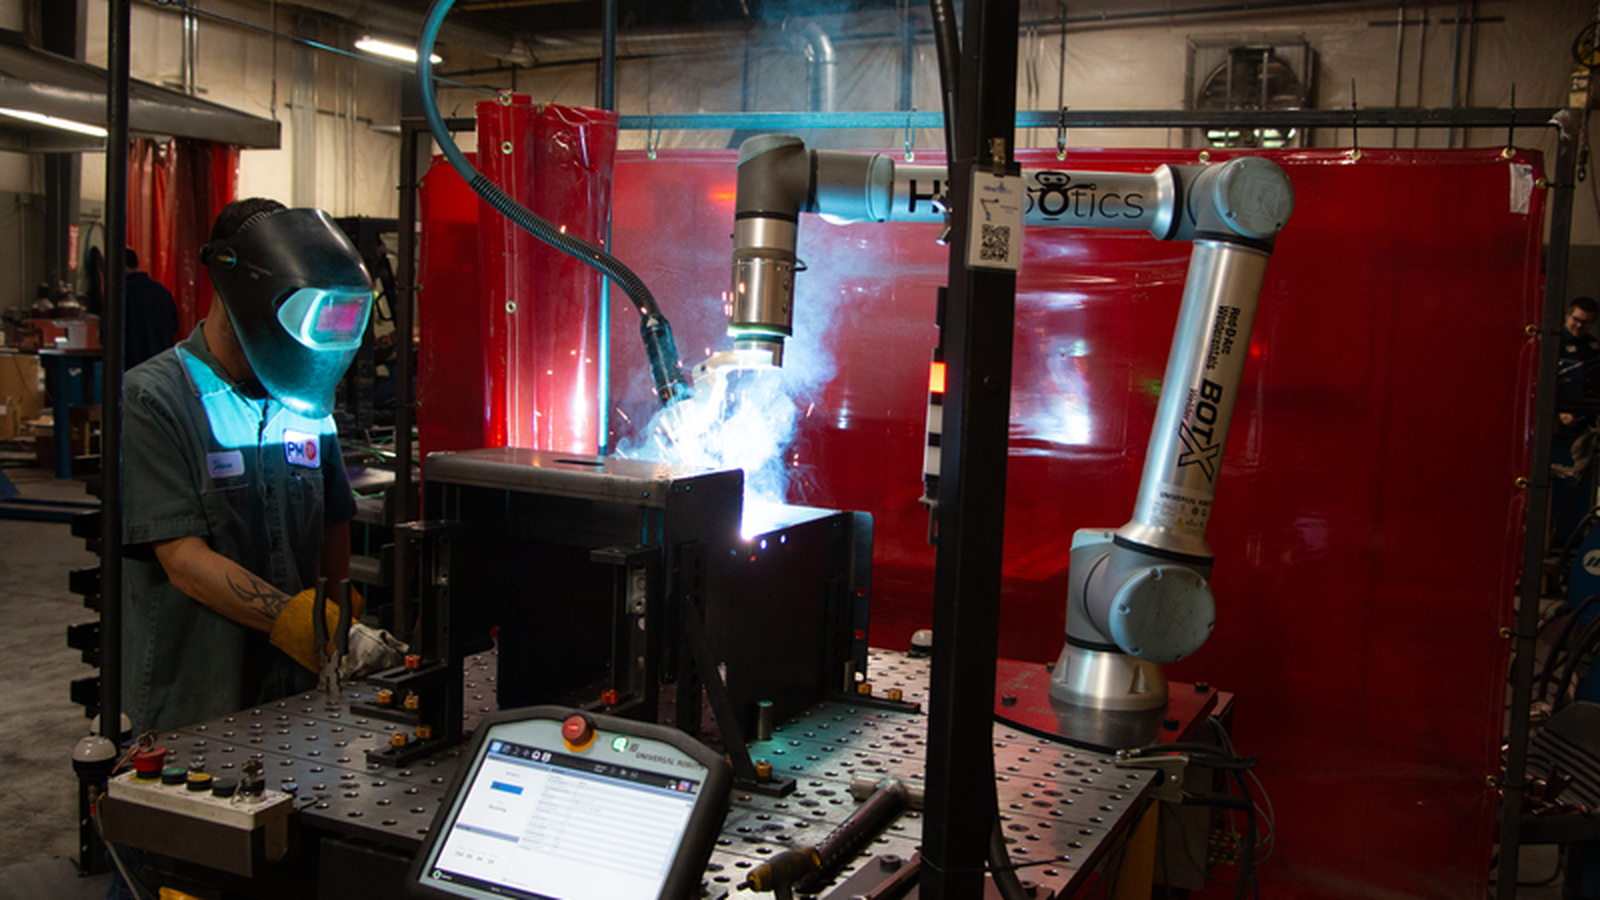
Terbaik Lengan Cobot 6-Axis Untuk Pengelasan: Perbandingan 5 Merek
Tidak ada cobot pengelasan "terbaik" yang universal. Pilihan yang tepat adalah lengan, pengontrol, paket pengelasan, perlengkapan, sistem keselamatan, dan jaringan dukungan lokal yang dapat berulang kali menghasilkan sambungan berkualitas yang Anda butuhkan. Panduan ini membandingkan Universal Robots, FANUC, Yaskawa, Doosan, dan ABB menggunakan data model terkini dan kriteria integrasi sel praktis.
Pilih sel yang membuktikan pengelasan—bukan lengan dengan lembar spesifikasi terpanjang.
Untuk fabrikasi campuran tinggi, Universal Robots seringkali menarik karena ekosistem pihak ketiganya yang luas. FANUC CRX dan Yaskawa HC layak mendapat perhatian khusus ketika fitur pengelasan, jangkauan panjang, dan integrasi industri menjadi prioritas. Doosan menawarkan pilihan muatan dan penginderaan torsi yang berguna. ABB GoFa sangat menarik jika sel pengelasan busur kolaboratif dan perangkat lunak pra-rekayasa ABB sesuai dengan pekerjaan tersebut.
Merek pemenang dapat berubah setelah mempertimbangkan obor las, penataan kabel, pengumpan kawat, penentu posisi, ekstraksi, pelindung, dan layanan lokal. Pilih dua sistem, lakukan pengelasan sampel yang sama, dan bandingkan hasil pengukurannya.
Enam sambungan putar memungkinkan sel mendekati sambungan yang kompleks dan mempertahankan sudut obor yang berguna.
Cahaya busur, asap, percikan, bagian panas, dan sumbu eksternal tetap menjadi bahaya dalam aplikasi ini.
Hitung las, braket, sensor benturan, penataan kabel, dan jalur servis—bukan hanya lasnya saja.
Gunakan komponen, posisi, celah, dan sampel produksi yang representatif sebelum melakukan pembelian.
Ambil keputusan dengan urutan yang benar.
- Kesimpulan singkat tentang merek.
- Mengapa enam sumbu itu penting?
- Kriteria seleksi
- Pembuat daftar pendek interaktif
- Perbandingan spesifikasi saat ini
- Lima profil merek
- Pengelasan MIG, TIG dan laser cocok
- Keamanan dan standar
- Daftar periksa sel lengkap
- Biaya dan ROI
- Sampel pengelasan dan FAT
- Pertanyaan yang sering diajukan
Lima jalur menantang, masing-masing dengan pusat gravitasi yang berbeda.
Ini adalah daftar pilihan yang berorientasi pada pembeli, bukan peringkat universal. Ketersediaan model, kompetensi integrator, dan cakupan layanan bervariasi menurut negara.
Ekosistem mitra yang kuat dan program yang mudah diakses. Bandingkan UR10e untuk jangkauan menengah dengan UR20 di mana dibutuhkan jangkauan yang lebih besar atau muatan yang lebih luas.
Opsi jangkauan jauh, warisan pengontrol industri, dan fungsi pengelasan seperti penginderaan sentuh dan alur kerja pelacakan sambungan.
Seri HC10/HC20 menggabungkan mode kolaboratif dengan varian IP67 dan ekosistem pengelasan Motoman yang sudah mapan.
Pilihan M1013 dan seri H memberikan kombinasi jangkauan/muatan yang berguna dengan penginderaan torsi di keenam sambungan.
Paket sel pengelasan busur kolaboratif ABB GoFa 5 dilengkapi dengan komponen pengelasan, langkah-langkah perlindungan, dan perangkat lunak pengelasan busur ABB.
Mengapa lengan enam sumbu berguna untuk pengelasan?
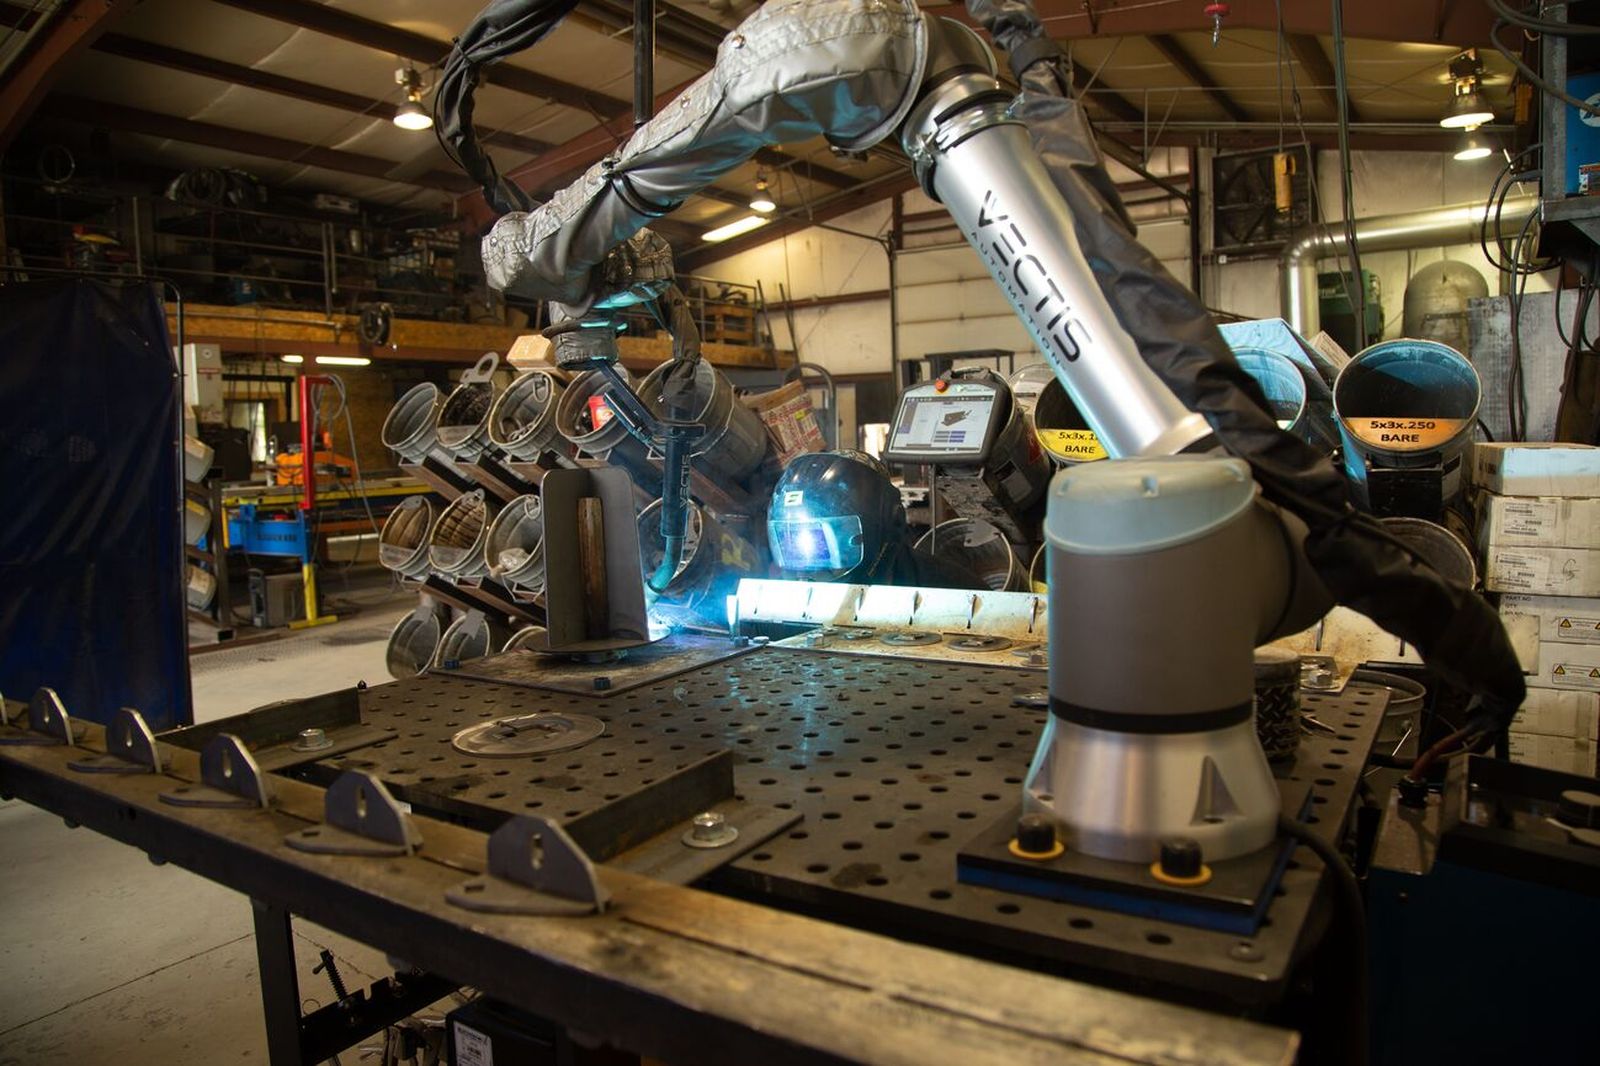
Robot artikulasi enam sumbu pada umumnya memiliki sendi bahu, siku, dan pergelangan tangan yang mengontrol posisi dan orientasi. Hal ini penting dalam pengelasan karena titik pusat alat harus mengikuti sambungan tiga dimensi sambil mempertahankan pergerakan dan sudut kerja yang dapat dikelola.
Enam sumbu tidak menghilangkan semua keterbatasan jangkauan. Sebuah sambungan dapat secara fisik berada di dalam jangkauan nominal tetapi tetap sulit dijangkau karena singularitas pergelangan tangan, benturan obor, puntiran kabel, interferensi pengatur posisi, atau sudut pendekatan yang tidak dapat diakses. Oleh karena itu, studi jangkauan harus menggunakan model obor, paket perlengkapan, perlengkapan, dan benda kerja secara lengkap—bukan hanya radius di sekitar dasar robot.
Pertahankan sudut obor di sepanjang sudut, silinder, dan rakitan multi-bidang.
Kurangi pemberhentian dan penyesuaian yang tidak perlu saat sendi mengubah arah.
Lakukan pengelasan pada beberapa titik dari satu posisi jika geometri dan keamanan memungkinkan.
Pasangkan lengan dengan pengatur posisi ketika gravitasi, akses, atau posisi pengelasan membutuhkannya.
Tujuh pertanyaan yang lebih penting daripada reputasi merek.
Gunakan lembar persyaratan yang sama untuk setiap pemasok. Perbandingan yang adil dimulai ketika aplikasi, kriteria penerimaan, dan cakupan sel yang disertakan identik.
Pengelasan MIG/MAG, TIG, dan laser memberikan tuntutan yang berbeda pada kecepatan gerak, penataan kabel, input/output proses, pencarian sambungan, pelindung, dan penutup.
Tambahkan senter, braket, sensor benturan, bundel selang, penyangga kabel, dan sensor yang dibawa. Periksa muatan pada titik pusat gravitasi sebenarnya.
Modelkan bagian terbesar, perlengkapan, penentu posisi, tinggi dudukan, jalur servis, dan pendekatan yang aman. Jangkauan nominal tidak menjamin akses ke sambungan.
Tentukan apakah perlengkapan yang akurat sudah cukup atau apakah diperlukan penginderaan sentuh, penglihatan, pelacakan melalui busur, atau kompensasi program offline.
Percikan, debu logam, serpihan hasil penggilingan, dan praktik pembersihan memengaruhi peringkat penutup, jaket pelindung, penggunaan obor, dan penempatan konektor.
Bandingkan integrator lokal, kompetensi proses pengelasan, ketersediaan suku cadang, waktu respons, dan dukungan untuk pengontrol dan sumber daya listrik.
Tentukan profil lasan, bukti penetrasi/fusi, cacat, waktu siklus, waktu operasional, pergantian, metode inspeksi, dan dokumentasi sebelum pemesanan.
Data pengulangan posisi yang dipublikasikan membantu membandingkan lengan, tetapi tidak menggantikan kualifikasi prosedur pengelasan, kontrol sambungan, kalibrasi, atau pemantauan proses.
Robot seberat 10 kg belum tentu memiliki beban 10 kg yang tersedia untuk aplikasi yang pusat gravitasi alatnya berada jauh dari flensa. Mintalah pemasok untuk memverifikasi beban yang dibawa secara keseluruhan dengan diagram beban pabrikan.
Susun daftar pendek cobot pengelasan yang praktis.
Pilih prioritas aplikasi yang paling sesuai. Alat ini membandingkan lima jalur merek dan mengidentifikasi titik awal untuk diskusi teknik. Alat ini tidak menggantikan simulasi jangkauan, verifikasi beban, penilaian risiko, atau kualifikasi pengelasan sampel.
Mulailah dengan Yaskawa HC
Masukan saat ini lebih mengarah pada platform yang berorientasi pada pengelasan, siap untuk jangkauan jauh, dengan pilihan model IP67 dan ekosistem pengelasan busur Motoman yang sudah mapan.
- Modelkan obor dan susunan kabel secara lengkap.
- Bandingkan HC10 dan HC20 dengan selubung asli.
- Validasi pencarian sambungan dan keamanan pada bagian target.
Bandingkan model-model representatif—bukan rata-rata merek.
Para produsen menawarkan beberapa varian muatan dan jangkauan. Tabel ini menggunakan model-model terkini yang relevan dengan pembahasan pengelasan; opsi yang tepat dan ketersediaan regional harus dikonfirmasi ulang untuk konfigurasi yang disebutkan.
| Merek / model perwakilan | Muatan terukur | Mencapai | Pengulangan pose yang dipublikasikan | Perlindungan yang dipublikasikan | Mengapa ini masuk dalam daftar pendek pengelasan? |
|---|---|---|---|---|---|
| Robot Universal UR10e | 12.5 kg | 1,300 mm | ± 0.05 mm | IP54 | Ekosistem mitra yang luas, antarmuka pengajaran yang familiar, dan ruang lingkup praktis untuk banyak sel dengan pencampuran tinggi. |
| FANUC CRX-30iA | 30 kg | 1,889 mm | ± 0.05 mm | IP67 | Jangkauan panjang, kelas muatan tinggi, dan akses ke integrasi pengelasan FANUC serta fungsi pengontrol. |
| Yaskawa HC10DTP | 10 kg | 1,200 mm | Periksa lembar model terkini | IP67 | Ekosistem Motoman yang berorientasi pada pengelasan dan perlindungan tangguh untuk sel yang dirancang dengan tepat. |
| Yaskawa HC20DTP | 20 kg | 1,700 mm | Periksa lembar model terkini | IP67 | Kombinasi muatan/jangkauan yang berguna untuk pengelasan yang lebih besar dan paket perlengkapan yang lebih berat. |
| Doosan M1013 | 10 kg | 1,300 mm | ± 0.05 mm | Verifikasi varian yang dikutip | Sensor torsi enam sendi dengan kelas jangkauan/muatan yang setara dengan sel medium umum. |
| Doosan H2515 | 25 kg | 1,500 mm | ± 0.1 mm | IP54 | Muatan yang lebih tinggi untuk peralatan atau paket proses yang lebih berat bila kesesuaian jalur dan lingkungannya telah terbukti. |
| ABB GoFa 5 dalam sel busur kolaboratif | 5 kg | 950 mm | Verifikasi lembar sel/model | Jaket pelindung yang digunakan di dalam sel ABB | Rute ABB yang telah dirancang sebelumnya, menggabungkan GoFa, peralatan pengelasan, perangkat lunak, dan langkah-langkah perlindungan yang dapat dikonfigurasi. |
Nilai-nilai di atas diambil dari halaman pabrikan yang ditinjau pada Juli 2026. Nilai-nilai tersebut bukan pengganti manual resmi, diagram beban, atau kutipan untuk revisi lengan dan pengontrol yang tepat. Perlindungan berlaku untuk komponen robot tertentu—bukan secara otomatis untuk seluruh sel pengelasan.
Di mana setiap rute cobot enam sumbu paling kuat—dan di mana perlu berhati-hati.
Profil-profil ini berfokus pada kesesuaian aplikasi. Kualitas integrator lokal dapat lebih penting daripada perbedaan kecil antara spesifikasi ARM.
Titik awal terbaik untuk toko dengan beragam produk yang mengutamakan ekosistem dan aksesibilitas.
UR banyak digunakan dalam solusi pengelasan terpadu karena integrator dapat menggabungkan lengan tersebut dengan sumber daya listrik, alat bantu pengajaran, pengatur posisi, dan perangkat lunak aplikasi yang sudah ada. Jangkauan UR10e sebesar 1,300 mm dan kapasitas beban 12.5 kg cocok untuk banyak sel pengelasan kompak dan menengah; UR20 memperluas jangkauan kerja untuk rakitan yang lebih besar.
Alasan untuk masuk daftar pendek
- Jaringan mitra aplikasi yang luas dan paket pengelasan yang kompatibel.
- Pengajaran dengan bimbingan langsung dan antarmuka yang mudah diakses dapat mendukung pergantian staf yang sering terjadi.
- Rute yang berguna bagi toko-toko yang menginginkan sel terintegrasi tanpa hambatan pemrograman robot tradisional.
Periksa sebelum memesan
- IP54 pada UR10e mungkin memerlukan jaket pelindung dan kontrol percikan/debu yang lebih baik.
- Konfirmasikan perilaku muatan dan kabel yang sebenarnya di sepanjang jalur keseluruhan.
- Bandingkan dukungan proses pengelasan lokal, bukan hanya dukungan pemrograman UR secara umum.
Paling cocok jika kedalaman kontroler industri, jangkauan, dan fungsi pengelasan menjadi prioritas utama.
Rangkaian CRX FANUC menggabungkan pengoperasian kolaboratif dengan warisan pengontrol robot industri perusahaan. Varian CRX dengan jangkauan panjang menarik untuk pengelasan skala besar, dan FANUC mempublikasikan fitur pengelasan yang mencakup kontrol sudut obor, penginderaan sentuh, dan alur kerja pelacakan sambungan melalui busur.
Alasan untuk masuk daftar pendek
- CRX-30iA memiliki jangkauan 1,889 mm, muatan 30 kg, dan perlindungan IP67.
- Sangat cocok untuk instalasi yang sudah terstandarisasi pada kontroler dan dukungan FANUC.
- Perangkat lunak dan paket proses khusus pengelasan dapat mengurangi integrasi khusus.
Periksa sebelum memesan
- Lengan dengan kapasitas beban tinggi mungkin tidak diperlukan untuk sel laboratorium yang ringkas.
- Konfirmasikan opsi pengelasan mana yang termasuk, berlisensi, dan didukung oleh integrator.
- Validasi waktu siklus dengan batas keamanan, pencarian celah, dan penghentian proses nyata yang aktif.
Pilihan terbaik untuk integrasi berorientasi pengelasan dengan opsi HC yang tangguh.
Seri HC dari Yaskawa mendapatkan manfaat dari sejarah panjang Motoman dalam pengelasan busur. HC10DTP dan HC20DTP masing-masing menyediakan kelas 10 kg/1,200 mm dan 20 kg/1,700 mm, dengan perlindungan IP67 yang tercantum untuk model-model ini. Yaskawa juga mempromosikan paket pengelasan HC untuk integrasi langsung ke dalam sel pengelasan.
Alasan untuk masuk daftar pendek
- Pilihan model mencakup rakitan las yang kompak dan yang lebih besar.
- Varian IP67 membantu dalam lingkungan fabrikasi logam yang dirancang dengan benar.
- Sangat cocok karena integrator Motoman lokal memahami pengelasan, positioner, dan paket proses.
Periksa sebelum memesan
- Penilaian risiko tetap wajib; peringkat IP bukanlah sistem keselamatan.
- Konfirmasikan alur kerja pengajaran untuk staf yang akan benar-benar menjalankan proses pergantian.
- Mintalah studi jangkauan/singularitas dengan menggunakan obor dan perlengkapan yang sebenarnya.
Pilihan terbaik ketika penginderaan torsi dan opsi muatan menjadi fokus utama.
Doosan menggunakan sensor torsi di keenam sambungan pada semua model yang relevan dan menawarkan beberapa kombinasi jangkauan/muatan yang berguna. M1013 adalah jalur seimbang 10 kg/1,300 mm, sedangkan H2515 meningkatkan muatan hingga 25 kg pada 1,500 mm. H2017 memperpanjang jangkauan hingga 1,700 mm dengan muatan 20 kg.
Alasan untuk masuk daftar pendek
- Berbagai kombinasi muatan/jangkauan dapat mengakomodasi berbagai paket senter dan sensor.
- Sensor torsi enam sendi mendukung alur kerja kolaboratif dan yang peka terhadap gaya.
- Berpotensi menarik jika paket proses yang lebih berat tidak dapat dihindari.
Periksa sebelum memesan
- H2515 menerbitkan pengulangan ±0.1 mm dan IP54; nilai keduanya berdasarkan proses tersebut.
- Konfirmasikan pengalaman integrasi pengelasan lokal, respons layanan, dan suku cadang.
- Jangan berasumsi bahwa penginderaan gaya dapat memperbaiki variasi komponen atau pemasangan yang buruk.
Kecocokan terbaik terjadi ketika sel pengelasan busur kolaboratif ABB sesuai dengan selubungnya.
Sel Pengelasan Busur Kolaboratif OmniVance dari ABB menggabungkan cobot GoFa 5 dengan sumber daya pengelasan busur, obor, pengumpan kawat, perangkat lunak, dan peralatan pelindung yang dapat dikonfigurasi. Hal ini menjadikan ABB sangat relevan bagi pembeli yang lebih menyukai arsitektur sel yang terdefinisi daripada membangun sistem di sekitar lengan robot tanpa konfigurasi yang jelas.
Alasan untuk masuk daftar pendek
- Rute sel yang telah direkayasa sebelumnya dapat memperjelas tanggung jawab dan ruang lingkup integrasi.
- ABB ArcWelding PowerPac dan RobotWare Arc mendukung pemrograman pengelasan dan fitur proses.
- Tirai gulung atau panel samping/sensor keselamatan yang dapat dikonfigurasi menunjukkan pendekatan realistis terhadap bahaya pengelasan.
Periksa sebelum memesan
- Kapasitas muatan 5 kg dan jangkauan 950 mm pada sel GoFa 5 standar mungkin membatasi perakitan yang besar.
- Konfirmasikan sumber daya listrik, pengatur posisi, penutup, dan konfigurasi sel regional yang tepat.
- Lakukan pengujian pada keluarga gabungan yang sebenarnya sebelum berasumsi bahwa paket standar sudah mencukupi.
Pengelasan MIG, TIG, dan laser mengajukan pertanyaan yang berbeda kepada sel cobot.
Lengan robot dapat memiliki arsitektur enam sumbu yang sama, tetapi paket proses, kontrol keselamatan, strategi pemrograman, dan bukti penerimaan tidak dapat dipertukarkan.
Prioritaskan manajemen kabel dan penyesuaian sambungan.
- Pengumpan kawat, kabel obor, dan pengaturan liner memengaruhi gerakan pergelangan tangan.
- Penginderaan sentuh atau pelacakan melalui busur dapat membantu ketika variasi bagian terkontrol tetapi tidak dapat diabaikan.
- Pengelolaan cipratan, pembersihan nosel, dan akses ke bahan habis pakai memengaruhi waktu operasional.
- Alat bantu penempatan posisi dapat meningkatkan akses dan menjaga agar hasil pengelasan tetap berada pada posisi yang menguntungkan.
Prioritaskan stabilitas, kesesuaian, dan perisai.
- Pergerakan yang presisi dan panjang busur yang konsisten memerlukan perlengkapan dan kalibrasi yang stabil.
- Pengiriman kawat pengisi menambahkan jalur dan batasan tabrakan lainnya.
- Cakupan gas, aliran awal, aliran akhir, dan kondisi tungsten memengaruhi penerimaan.
- Perjalanan yang lebih lambat dapat membuat ekonomi waktu siklus lebih bergantung pada waktu tanpa pengawasan.
Prioritaskan kualifikasi penutup, optik, dan proses.
- Sel laser daya tinggi memerlukan perlindungan dan pengunci yang dirancang khusus untuk panjang gelombang tertentu.
- Pengiriman berkas sinar, kepala pengelasan, fokus, kawat, pelindung, dan ekstraksi membentuk satu rantai proses.
- Toleransi celah dan persiapan sambungan harus dibuktikan pada komponen produksi yang sebenarnya.
- Jalur robot hanyalah salah satu faktor yang memengaruhi stabilitas lubang kunci, penetrasi, dan porositas.
Lengan kolaboratif tidak menjadikan pengelasan sebagai aplikasi kolaboratif.
Standar keselamatan robot memperlakukan kolaborasi pada tingkat sistem dan aplikasi. Lengan yang daya dan gayanya dibatasi dapat mengurangi beberapa risiko kontak robot, namun pengelasan menimbulkan bahaya yang tetap ada bahkan ketika lengan berhenti saat terjadi kontak.
Edisi ISO 10218-1 dan ISO 10218-2 tahun 2025 mencakup robot industri dan aplikasi robot. ISO/TS 15066 tetap menjadi referensi untuk panduan sistem robot kolaboratif sementara pekerjaan revisi terus berlanjut. Terapkan standar dan peraturan setempat melalui penilaian risiko terdokumentasi yang dilakukan oleh personel yang kompeten.
Gunakan sekat, tirai, atau penutup yang sesuai agar personel di sekitarnya tidak terpapar radiasi ultraviolet dan inframerah.
Lakukan ekstraksi penangkapan sumber dan evaluasi bahaya logam dasar, pelapis, pengisi, dan gas pelindung. OSHA mencatat bahwa asap pengelasan dapat mengandung senyawa logam berbahaya.
Kendalikan luka bakar, api, benda kerja panas, dan percikan yang terlempar. Robot yang berhenti tidak membuat obor panas atau bagian yang panas menjadi aman.
Obor, kawat, dan perlengkapannya dapat menimbulkan bahaya kontak atau tusukan terlepas dari kecepatan robot.
Pengatur posisi, penjepit, rel geser, dan pintu otomatis memerlukan pengamanan, pengunci, dan kondisi aman tersendiri.
Lengan hanyalah salah satu komponen dari sistem pengelasan.
Harga lengan las yang rendah dapat berubah menjadi proyek yang mahal jika pembeli kemudian menemukan bahwa penawaran tersebut tidak termasuk perangkat lunak pengelasan, pendeteksi sambungan las, pembersihan obor las, ekstraksi, integrasi pengatur posisi, validasi keselamatan, atau dukungan produksi.
Mintalah setiap pemasok untuk memberikan matriks tanggung jawab tunggal. Matriks tersebut harus mengidentifikasi siapa yang mendesain, memasok, memprogram, memvalidasi, dan memberikan garansi untuk setiap bagian dari sel tersebut.
Pisahkan rekayasa sekali pakai dari perangkat keras yang dapat digunakan kembali, lalu bandingkan lingkup sel yang identik. "Paket robot" dan "sel pengelasan siap produksi" bukanlah produk yang sama.
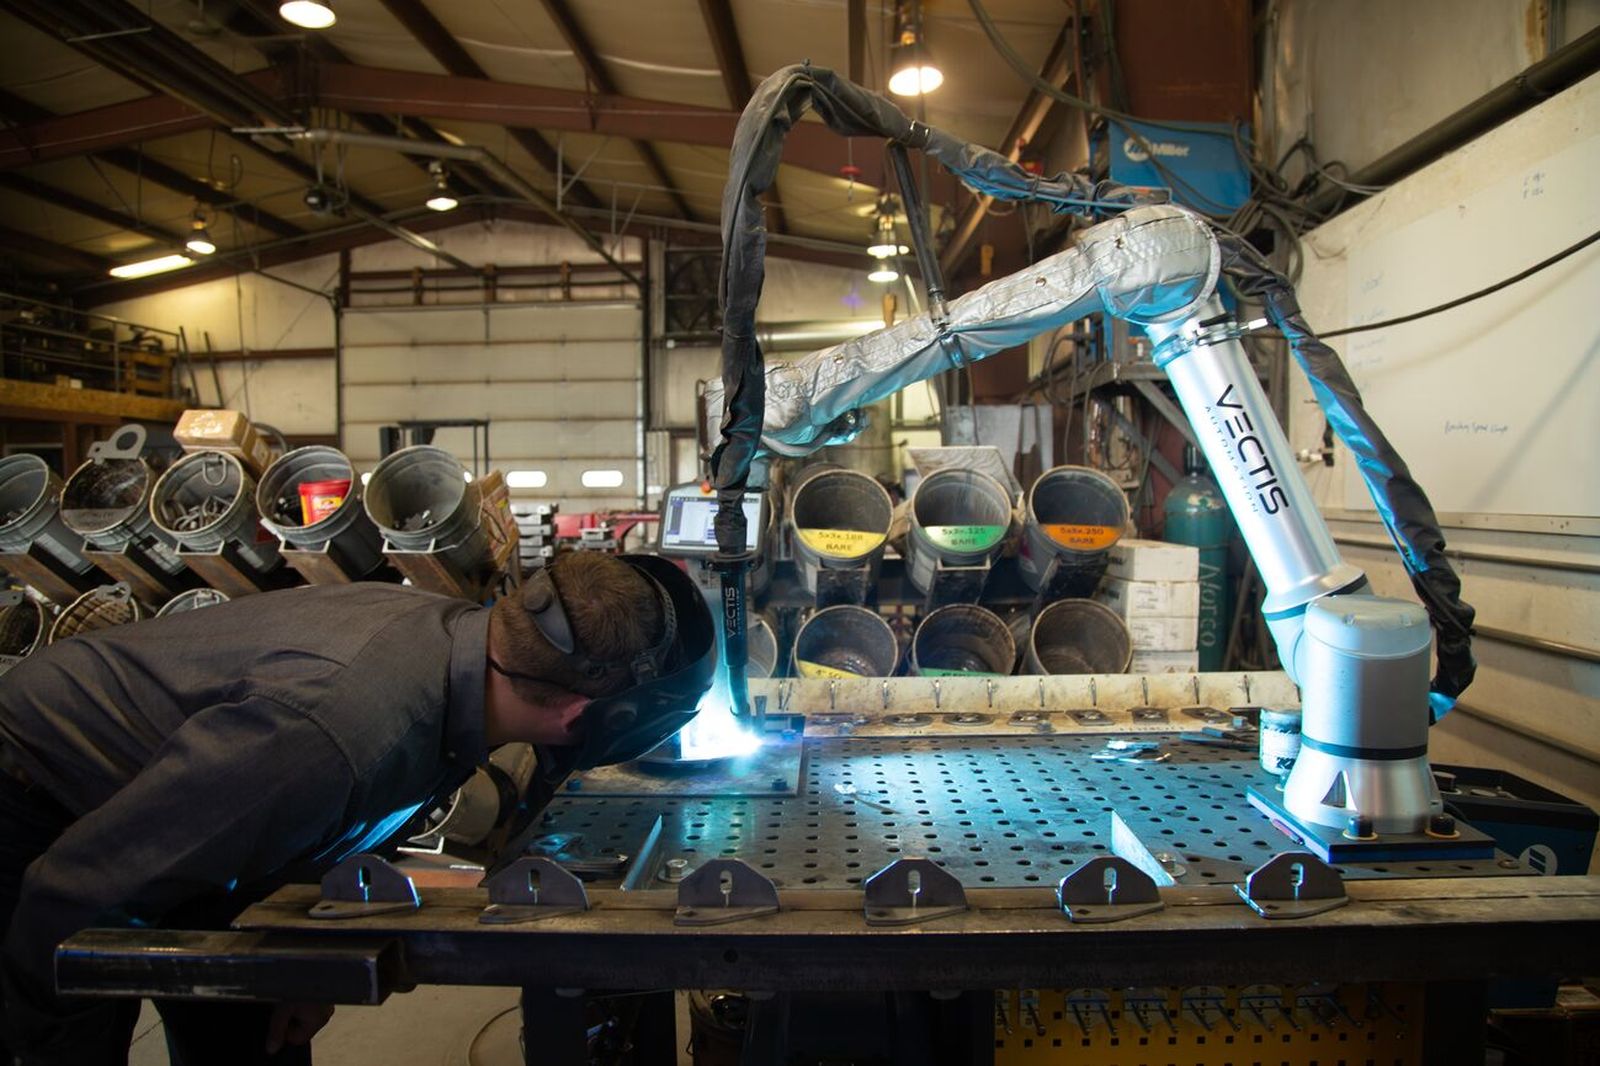
Apa yang harus disertakan dalam penawaran cobot pengelasan siap produksi?
Lengan, pengontrol, perangkat pengajaran, pemasangan, kabel, lisensi perangkat lunak, I/O dan antarmuka jaringan.
Sumber daya listrik, obor, pengumpan kawat, pendingin jika diperlukan, kontrol gas, antarmuka proses, dan bahan habis pakai.
Braket pemasangan, sensor benturan, pengatur kabel, penyangga selang, servis obor, dan sensor sambungan opsional.
Lokasi yang dapat diulang, klem, pembumian, strategi anti-percikan, deteksi bagian, dan koordinasi sumbu eksternal.
Penilaian risiko, layar atau penutup, pemindai, interlock, I/O yang aman, pemberhentian darurat, dan catatan validasi.
Pengambilan sumber, aliran udara, penyaringan, saluran udara, penambahan udara, pemantauan, dan pembuangan yang aman untuk material sebenarnya.
Program bagian, metode perbaikan, jadwal pengelasan, pencarian sambungan, kalibrasi, inspeksi, dan kontrol resep.
Pelatihan, manual, cadangan data, suku cadang, perawatan pencegahan, dukungan jarak jauh, waktu respons, dan kepemilikan garansi.
Hitung total biaya operasional sel—bukan harga robot universal.
Harga "sistem tipikal" yang dipublikasikan cepat usang dan menyembunyikan perbedaan besar dalam perlengkapan, peralatan proses, keselamatan, rekayasa, dan pengoperasian. Bangun studi kelayakan bisnis berdasarkan tenaga kerja Anda sendiri, waktu siklus produksi (takt time), permintaan, kerugian kualitas, dan tingkat pemanfaatan.
Pisahkan waktu pengelasan teoritis dari nilai produksi yang dapat dipulihkan. Cobot yang mengelas dengan cepat tetapi menunggu pemuatan, inspeksi, atau material tidak akan memberikan penghematan yang dimodelkan. Sertakan waktu pergantian, pengaturan, pengerjaan ulang, pemeliharaan terencana, dan kehadiran operator yang realistis.
Gunakan hasil pengelasan representatif yang sama untuk membandingkan kedua finalis.
Pengujian sampel yang disiplin mencegah keputusan tersebut menjadi demonstrasi merek. Berikan material, ketebalan, geometri sambungan, persiapan, rentang celah, posisi pengelasan, dan kriteria penerimaan yang sama kepada setiap integrator yang terpilih.
Dokumentasikan paduan, lapisan, ketebalan, persiapan sambungan, kebersihan, rentang pemasangan, dan titik acuan perlengkapan.
Rekam pengaturan sumber daya, kecepatan gerak, sudut obor, pola las, pendeteksian, pelindung, pengisi, dan jeda.
Gunakan metode visual, dimensional, makro, destruktif atau non-destruktif yang disepakati dan sesuai dengan produk dan kode.
Lakukan pengujian berulang kali, termasuk pemuatan, pergantian, pemulihan, perawatan nosel, bahan habis pakai, dan akumulasi panas selama pengoperasian yang berarti.
Ukur siklus dengan tirai, pemindai, interlock, ekstraksi, dan zona kecepatan aman yang aktif.
Minta pengguna yang dituju untuk memuat komponen, memilih resep, memulihkan kesalahan normal, dan melakukan perbaikan terkontrol.
Simpan video, foto, parameter, hasil inspeksi, revisi program, model komponen, dan tindakan yang sedang berjalan.
Tetapkan kriteria lulus/gagal FAT, tindakan korektif, pengujian ulang, dan dokumentasi akhir sebelum pesanan pembelian.
Beralih dari perbandingan merek ke persyaratan sel terverifikasi.
Gunakan alat-alat Oceanplayer ini untuk menyempurnakan jalur otomatisasi sebelum meminta penawaran terperinci.
Pemilih Sistem Otomasi
Bandingkan pendekatan manual, cobot, dan robotik menggunakan persyaratan bagian, tugas, dan produksi.
Pilih rute otomatisasi →ROI & Pengembalian Investasi Cobot
Buatlah model yang mencakup tenaga kerja, kualitas, kapasitas, biaya operasional, keuntungan tahunan, dan pengembalian modal dengan asumsi Anda.
Susunlah studi kelayakan bisnis →Waktu Siklus Otomatisasi
Perkirakan proses, penanganan, pengindeksan, dan pemanfaatan alih-alih hanya mengandalkan kecepatan pergerakan robot.
Siklus waktu perencanaan →Masukan Panas Pengelasan
Hitung nilai masukan panas perencanaan berdasarkan asumsi arus, tegangan, kecepatan perjalanan, dan efisiensi.
Hitung masukan panas →Kecepatan Umpan Kawat
Hubungkan asumsi diameter kawat dan pengendapan dengan diskusi awal tentang laju umpan.
Perkirakan laju pemasukan kawat →Pengujian Sampel
Kirimkan contoh komponen dan persyaratan penerimaan untuk tinjauan otomatisasi praktis.
Rencanakan tes sampel →Biarkan Oceanplayer meninjau hasil pengelasan sebelum Anda memilih lengan.
Kirimkan gambar atau foto bagian, material, ketebalan, jenis sambungan, proses saat ini, target produksi, dan inspeksi yang dibutuhkan. Kami dapat membantu menentukan jalur pengelasan laser robotik atau otomatisasi kolaboratif yang praktis serta rencana uji sampel.
- Material, ketebalan, dan geometri sambungan
- Ukuran komponen, berat, dan foto atau CAD.
- Proses pengelasan dan waktu siklus saat ini
- Standar kualitas dan metode inspeksi
- Jumlah suku cadang per shift dan frekuensi pergantian
- Negara, tata letak lokasi, dan peralatan yang ada
Lengan cobot 6 sumbu terbaik untuk pengelasan: FAQ
Apa jenis lengan cobot 6 sumbu terbaik untuk pengelasan?
Tidak ada pemenang universal. Universal Robots merupakan jalur ekosistem yang kuat untuk integrasi campuran tinggi; FANUC CRX dan Yaskawa HC menarik untuk integrasi industri yang berorientasi pada pengelasan; Doosan menawarkan pilihan muatan dan penginderaan torsi yang berguna; ABB GoFa menarik ketika sel pengelasan busur kolaboratif pra-rekayasa ABB sesuai dengan aplikasinya. Bandingkan sel lengkap menggunakan sampel pengelasan yang sama.
Apakah cobot seberat 10 kg cukup untuk pengelasan?
Ini mungkin cukup untuk paket senter dan perlengkapan ringan, tetapi perhitungan harus mencakup setiap komponen yang dibawa dan pusat gravitasinya. Periksa diagram beban pabrikan dan simulasikan jalurnya. Kelas muatan yang lebih besar dapat memberikan margin untuk perlengkapan atau sensor yang berat, tetapi dapat meningkatkan ukuran sel dan biaya.
Seberapa jauh jangkauan yang dibutuhkan oleh cobot pengelasan?
Jangkauan yang dibutuhkan bergantung pada ukuran bagian, lokasi dasar, tinggi perlengkapan, panjang obor, penataan kabel, sudut pendekatan, dan posisi. Tambahkan margin hanya setelah mensimulasikan sambungan dan singularitas yang dapat dijangkau. Angka jangkauan nominal tidak membuktikan bahwa setiap lasan dapat diakses.
Bisakah cobot pengelasan beroperasi tanpa pagar pengaman?
Jangan berasumsi demikian. Penilaian risiko harus mencakup bahaya pergerakan robot dan pengelasan seperti radiasi busur, asap, percikan, bagian panas, obor, dan pengatur posisi eksternal. Hasilnya mungkin memerlukan tirai, panel, pemindai, pengunci, ekstraksi, atau penutup penuh bahkan ketika cobot dengan daya dan gaya terbatas digunakan.
Mana yang lebih baik untuk pengelasan: UR, FANUC, Yaskawa, Doosan, atau ABB?
Jawabannya bergantung pada integrator lokal, paket proses, muatan, jangkauan, lingkungan, perangkat lunak, standar pabrik yang ada, dan layanan. Integrator pengelasan lokal yang mumpuni yang menggunakan lengan peringkat kedua mungkin dapat menghasilkan sistem produksi yang lebih baik daripada integrator yang kurang berpengalaman yang menggunakan lengan peringkat teratas.
Bisakah cobot yang sama melakukan pengelasan MIG dan TIG?
Lengan las dapat mendukung kedua proses tersebut jika muatan, jangkauan, jalur, dan lingkungan sesuai, tetapi perangkat keras sel dan paket prosesnya berbeda. Pengelasan TIG mungkin memerlukan kontrol panjang busur yang presisi, pelindung yang cermat, dan pengiriman bahan pengisi; pengelasan MIG memperkenalkan pertimbangan terkait pengumpanan kawat, kabel, percikan, dan perawatan nosel. Setiap proses membutuhkan kualifikasi tersendiri.
Bisakah cobot enam sumbu digunakan untuk pengelasan laser?
Ya, jika jalur lengan, muatan, dan integrasi pengontrol memenuhi persyaratan proses. Namun, pengelasan laser daya tinggi memerlukan sel tahan laser yang dirancang khusus, perlindungan spesifik panjang gelombang, interlock, kontrol pengiriman sinar, ekstraksi asap, dan jendela sambungan/proses yang telah divalidasi. Lengan kolaboratif tidak mengurangi klasifikasi bahaya optik.
Apakah pengulangan hasil pengelasan oleh robot menjamin kualitas pengelasan?
Tidak. Pengulangan (repeatability) menggambarkan karakteristik kinerja robot dalam kondisi tertentu. Kualitas pengelasan juga bergantung pada kalibrasi, perlengkapan, variasi sambungan, pengaturan proses, bahan habis pakai, pelindung, kondisi material, distorsi termal, pendeteksian dan inspeksi sambungan. Buktikan kualitas melalui prosedur pengelasan dan metode penerimaan yang berlaku.
Berapa biaya sistem pengelasan cobot lengkap?
Biaya sangat bervariasi karena lengan hanyalah bagian dari sistem. Sumber daya listrik, obor, pengumpan, perlengkapan, pengatur posisi, pengaman, ekstraksi, perangkat lunak, rekayasa, validasi, pelatihan, dan dukungan dapat secara signifikan mengubah harga pemasangan. Minta penawaran yang sesuai dengan ruang lingkup dan model ROI menggunakan data produksi Anda sendiri.
Apa saja yang perlu diuji sebelum membeli cobot pengelasan?
Uji sambungan representatif pada rentang celah dan kecocokan sebenarnya, catat parameter, periksa kualitas, ukur waktu siklus dengan pengamanan aktif, jalankan bagian yang diulang, verifikasi pergantian dan pemulihan, tinjau ekstraksi dan konfirmasikan operator dapat menggunakan sel tersebut. Kaitkan penerimaan FAT dengan kriteria lulus/gagal yang terdokumentasi.
Sumber yang digunakan untuk perbandingan ini
- Spesifikasi teknis Universal Robots — UR10e, muatan, jangkauan, pengulangan, sumbu, dan peringkat IP.
- Universal Robots — Debut pengelasan UR20Ekosistem pengelasan, jangkauan, dan konteks aplikasinya.
- FANUC Amerika — CRX-30iA, muatan yang dipublikasikan, jangkauan, pengulangan, dan peringkat IP.
- FANUC America — Sel robot kobot pengelasan CRXKonfigurasi sel pengelasan dan penempatan aplikasi.
- Yaskawa Motoman — HC10DTP, muatan, jangkauan, peringkat IP, dan pemberitahuan sistem kolaboratif.
- Yaskawa Motoman — HC20DTP, muatan data, jangkauan, peringkat IP, dan informasi aplikasi.
- Doosan Robotics — H2515, sensor muatan, jangkauan, pengulangan, dan torsi sambungan.
- Doosan Robotics — perbandingan produk, kelas model M1013, H2515 dan H2017.
- ABB — Sel Pengelasan Busur Kolaboratif OmniVanceKonfigurasi sel GoFa, muatan/jangkauan, dan opsi perlindungan.
- ABB — Perangkat lunak pengelasan busurFungsi RobotWare Arc dan ArcWelding PowerPac.
- ISO 10218-1:2025 — Robot dan perangkat robotik, persyaratan keselamatan untuk robot industri.
- ISO/TS 15066:2016 — Panduan keselamatan robot kolaboratif, tercantum sebagai terkini dan sedang direvisi pada saat peninjauan.
- OSHA AS — Mengendalikan Asap dan Gas Berbahaya Selama Pengelasan.
- American Welding Society — Kode Pengelasan Struktural AWS D1.1/D1.1M — Baja, jika berlaku untuk produk dan kontrak.
Spesifikasi pabrikan, perangkat lunak, paket, dan standar dapat berubah. Referensi ditinjau pada 23 Juli 2026. Konfirmasikan revisi model yang tepat, persyaratan keselamatan, kepatuhan regional, dan kewajiban kode pengelasan untuk instalasi yang dimaksud.