

7種類の協働ロボット用グリッパー 実際の使用例を用いて解説
購入者向けの7つの製品群は、2本指パラレル型、3本指アダプティブ型、真空式、ソフト型、磁気式、空気圧式、電動式グリッパーです。これらは便利な製品カテゴリーであり、互いに排他的な7つの機構ではありません。ジョーの形状、把持原理、および駆動方式は、実際のワークピースに合わせて総合的に選択する必要があります。
まずは部品から始めましょう。グリッパーのカタログから始めるのではありません。
協働ロボットのグリッパーは、ワークピースと接触するアーム先端部のツールです。適切なグリッパーは、最も重い部品を可能な限り高速な動作で保持し、利用可能な接近スペース内に収まり、表面や環境に耐え、確実に解放され、セルのリスク低減戦略をサポートする必要があります。厳密なベンチテストでは、最も扱いにくい部品、最も低い摩擦、最も高い加速度、最も長いフィンガー、最も難しい向き、そして現実的な汚染状況を想定してテストを行います。
プログラム可能なストロークと力により、機械操作、組み立て、および複数の角柱状部品の加工において、実用的な第一候補となる。
真空吸着は密閉可能な表面に適しており、磁気吸着は穴あきシートや粉塵の付着したシートなど、互換性のある強磁性部品に適しています。
形状適合フィンガーは、ペイロードとサイクルタイムの制限はあるものの、形状の許容範囲を広げ、局所的な接触圧力を低減することができる。
ロボット、グリッパー、部品、加工ツール、治具、そして人間の相互作用が、安全性と生産性を総合的に決定づける。
ワークピースから検証済みのEOATまで
「グリッパーの種類」とは、3つの異なる設計上の決定を指す場合がある。
パラレルグリッパーは電動式または空気圧式が可能である。真空グリッパーは圧縮空気エジェクターまたは電動ポンプを使用できる。3本指グリッパーは剛性中心型またはアンダーアクチュエート型で適応型が可能である。したがって、すべてのラベルを他のすべてのラベルの代替として扱うのではなく、接触原理、指の形状、およびアクチュエータを分離した仕様が有用である。
グリップ原理
摩擦、形状適合性、真空圧差、磁気、または柔軟な筐体によって、ツールがどのように接触を作り出し、維持するかが決まります。
接触形状
2本爪、3本爪、角度付き、内部拡張式、カップアレイ、フォームパッド、またはソフトフィンガーの形状によって、アクセス性と部品の支持が決定されます。
アクチュエーションと制御
電気式、空気圧式、または受動式の機構によって、ユーティリティ、プログラマビリティ、センシング、速度、故障挙動、および統合の手間が決まります。
エンジニアリング上のルール:単に「電動グリッパー」と指定して終わりにしてはいけません。必要な把持モード、指のストローク、使用可能な力範囲、速度、センシング、部品存在確認、解放動作、環境定格、ツールの質量、重心、および通信インターフェースを明記してください。
この表は購入承認のためではなく、候補リストを作成するために使用してください。
| 購入者向けファミリー | 最適な開始ジオメトリ | 主な利点 | 主な制限 | ユーティリティ/制御 | 典型的な初期アプリケーション |
|---|---|---|---|---|---|
| 2本指パラレル外部グリップまたは内部グリップ | 角柱状、円筒形で指状の形状 | シンプルでコンパクト、そして幅広いサポート体制 | 適切な対向接触面が必要 | 電動または空気圧 | CNC操作、組み立て、検査 |
| 3本指適応型中心グリップまたは適合グリップ | 円形、不規則な形状、および混合形状 | 自動センタリング機能と幅広い形状対応 | 質量、コスト、クリアランスの増加 | 通常は電動。モデルによる。 | 旋盤操作、実験室業務、多品種少量生産 |
| カップ、フォーム、またはエリアグリッパー | 平らな面またはアクセス可能な密閉可能な面 | 側面からのアクセスを必要としない迅速な接触 | 漏水、多孔性、表面状態が重要 | 空気排出装置または電気式掃除機 | 包装、シート、ガラス、パレット積み |
| 柔らかい/しなやかな指やカップの形状に合わせる | 壊れやすい、不規則な形状の、またはばらつきのある製品 | 接触を分散し、変動を許容する | 剛性、ペイロード、精度が低下します。 | 電気式、空気圧式、または受動式 | 食品、化粧品、繊細な包装 |
| 磁気接触極面 | 互換性のある強磁性部品 | 穴あき鋼、粉っぽい鋼、油っぽい鋼にも使用可能 | 材料固有のものであり、残留効果を確認する必要があります。 | 電磁または永久電磁 | プレスブレーキ、プレス加工、鋼材加工 |
| ニューマチック作動層 | ジョーの形状または真空の形状によります | コンパクトで高速、かつ成熟したハードウェア | 空調設備とバルブ制御が必要 | 圧縮空気+I/Oまたはフィールドバス | 高サイクルメンテナンス、成形、組み立て |
| 電気作動層 | 指の構造による | プログラム可能な力、ストローク、速度、およびフィードバック | モデル固有の力、使用、および保護制限 | Power Plusデジタル制御またはフィールドバス制御 | 高多品種生産、トレーサビリティのある組立、柔軟なセル |
実際のペイロード、力、ストローク、サイクルタイム、侵入保護等級、クリーンルーム適合性、および故障挙動は製品によって異なります。最新のメーカーマニュアルおよびアプリケーション全体を参照して、これらの値を検証してください。
それぞれの家族が得意としていること、そして苦手としていること。
2本指パラレルグリッパー
2つのジョーが平行な経路に沿って互いに近づいたり離れたりします。部品の外側を挟み込んだり、内部構造に拡張したり、成形されたフィンガーチップを使用してぴったりと嵌め込んだりすることができます。対称的な動きによりワークピースをセンタリングできるため、チャック、治具、検査ステーションへのワークの積載に役立ちます。
平行グリッパーは、その仕組みが理解しやすく、試作用のカスタムフィンガーを比較的容易に機械加工または3Dプリントできるため人気があります。しかし、その一見シンプルな構造には重要な点が隠されていることがあります。例えば、フィンガーが長すぎると有効な把持能力が低下し、中心からずれた部品はモーメント荷重を増加させ、表面が滑らかであったり汚染されていたりすると摩擦が低下する可能性があります。
- 均一な角柱状部品には、平らなパッドを選択してください。
- 丸棒にはV溝または輪郭のあるフィンガーを使用してください。
- 摩擦だけに頼るのではなく、可能な限り形状にフィットする固定方法を優先してください。
- 開いた指が治具や機械の扉に引っかからないことを確認してください。
3本指適応型または中心型グリッパー
3つの接触点により、丸い部品を自動的にセンタリングし、2つの対向するジョーでは扱いにくい形状を安定させることができます。剛性の高いセンタリング機構により、すべてのジョーが同時に動きます。アンダーアクチュエート適応設計により、ジョイントよりも少ないアクチュエータで、フィンガーセグメントがワークピースの形状に沿って変形できます。
この柔軟性は多品種少量生産において有用ですが、代償が伴います。単純な2爪式グリッパーに比べて、グリッパーは重く、幅広く、動作速度が遅くなる可能性があります。また、グリッパーの爪は挟み込み箇所を増やし、より大きな接近クリアランスを必要とする場合もあります。精密な部品供給を行うには、グリッパーが単に部品を保持できるかどうかだけでなく、下流側の治具に対して部品の中心位置を十分に正確に再現できるかどうかを検討する必要があります。
- 円筒形の素材、鋳造品、および複数の部品を組み合わせた製品群に有効です。
- 指の大きさや形が異なる場合、指のずれを軽減できます。
- グリップモードと接触シーケンスは、すべてのSKUについて検証する必要があります。
- 円形部品のセンタリングは、治具の基準点に取って代わるものではありません。
真空グリッパー
真空グリッピングは、カップ、フォームパッド、またはエリアグリッパー全体に圧力差を生み出します。ロボットが箱、シート、またはパネルの片面のみにアクセスできる場合に有効です。複数のカップを使用することで荷重を分散させ、剥離モーメントに抵抗できます。また、独立したゾーンにより、2つのピックアップや異なるサイズのパッケージの混在にも対応できます。
保持力は、有効な密閉面積と達成可能な真空度によって決まり、さらに加速、向き、漏れ、摩耗、不均一な荷重分担によって低下させる必要があります。多孔質の段ボール、凹凸のある表面、ほこり、油、穴、柔軟なシートなどはすべて結果に影響を与える可能性があります。真空スイッチで保持を確認する必要があります。ポンプが作動しているからといって、部品が取り付けられているとは限らないので注意してください。
- カップは、滑らかな表面上の特定のピックアップポイントに適しています。
- 発泡体や面グリッパーは、多孔性や設置面積のばらつきに対応できる。
- 電気式真空装置は空気処理設備を削減でき、排気装置は小型で高速に作動する。
- カップ検査、フィルター交換、および真空度低下時の制御された対応を考慮した設計。
柔らかくしなやかなグリップ
柔らかい指、柔軟なカップ、そして柔軟な機構が、あらゆるものを硬いジョーの形状に無理やり押し込むのではなく、対象物の形状に合わせてフィットします。接触面積が広いため、局所的な圧力を低減し、食品、消費財、デリケートなパッケージの自然なばらつきに対応できます。
柔軟性が高まると形状のばらつきに対する許容度は向上しますが、剛性は低下します。そのため、精密な挿入、高加速度、厳密な方向制御が難しくなる場合があります。「食品グレード」、洗浄性、耐薬品性、衛生的な設計もそれぞれ異なる要件です。供給される構成について、正確な材質、認証、洗浄手順を確認してください。
- 許容される変形量と表面マーキングの限界から始めましょう。
- 該当する場合は、製品の湿潤状態、乾燥状態、低温状態、高温状態、および汚染状態を検査する。
- 製品の損傷状況も測定してください。成功したピックアップだけでなく、損傷状況も測定してください。
- 適合部品の疲労寿命と交換間隔を確認する。
磁気グリッパー
磁気グリッパーは、側面を覆ったり気密シールを形成したりすることなく、互換性のある強磁性部品をピックアップできます。そのため、真空カップでは困難な、穴が開いたり、粉塵や油分が付着したり、凹凸のある鋼鉄部品のピックアップに有効です。磁力の調整や部品検出機能により、薄いシートの分離にも役立ちます。
材質は重要です。多くの鋼材は磁性を持ちますが、アルミニウム、銅、およびほとんどのオーステナイト系ステンレス鋼は適していません。保持力は、エアギャップ、コーティング、表面粗さ、部品の厚さ、および接触面積によって変化します。電気永久磁石設計では、連続的な電力供給なしで保持力を維持できますが、正確な故障挙動については製品ドキュメントで確認する必要があります。
- 合金の実際の反応を確認してください。「金属」という一般的なラベルではなく。
- 最小および最大積層高さにおける、一枚一枚のシートの分離性をテストする。
- 残留磁気と下流工程の感度を評価する。
- 切り屑が支柱の表面に意図しない隙間を生じさせないようにしてください。
空気圧グリッパー
空気圧は、接触形状ではなく、作動方式の一つです。圧縮空気によって、平行ジョー、角度付きジョー、中心グリッパー、ソフトフィンガー、真空エジェクターなどを駆動できます。空気圧装置は成熟しており、コンパクトで、特に既に清浄で乾燥した圧縮空気を供給している工場では、高速な二進動作が可能です。
完全なサイクルには、バルブの切り替え、ホースへの充填と排気、センサーの応答、コントローラーのロジックが含まれ、ジョーのカタログ上の動作時間だけではありません。把持力は圧力と機構によって変化します。圧力損失、チューブの破損、バルブの故障に対しては、特に垂直方向または頭上でのハンドリングにおいて、明確な安全対応が求められます。
- 運転圧力および空気質の要件を文書化する。
- ピックアップの失敗が問題となる場合は、位置情報または部分存在検知を使用してください。
- サイクルタイム試験には、バルブとホースの動特性を含めること。
- シール、フィルター、チューブの検査計画を立ててください。
電動グリッパー
電動式も駆動方式の一つです。サーボモーターやステッピングモーター駆動のグリッパーは、位置、速度、把持力の設定をプログラムできるほか、状態フィードバック機能も備えています。そのため、1つのツールで複数の製品を扱う必要がある多品種少量生産セルや、制御器が指令されたストロークを物体が妨害したことを示す証拠を必要とする場合に、電動式グリッパーは魅力的な選択肢となります。
フィードバックの仕組みは製品によって異なります。一部のデバイスは、指先の力を直接測定するのではなく、位置とモーター電流から物体検出を推測します。そのため、力の設定、分解能、再現性、デューティサイクル、および保護等級については、モデル固有のマニュアルを参照してください。すべての電動グリッパーが力センサであるとは限らないことに注意してください。
- SKU(商品種別)ごとに、ストローク、速度、力に関するレシピを使用してください。
- トレーサビリティが価値を発揮する場合、位置情報と検出されたオブジェクトの状態をログに記録します。
- ネットワーク、I/O、および協働ロボットソフトウェアの互換性を確認してください。
- 実際の運転サイクルにおけるモーターの加熱状態と許容運転負荷を確認してください。
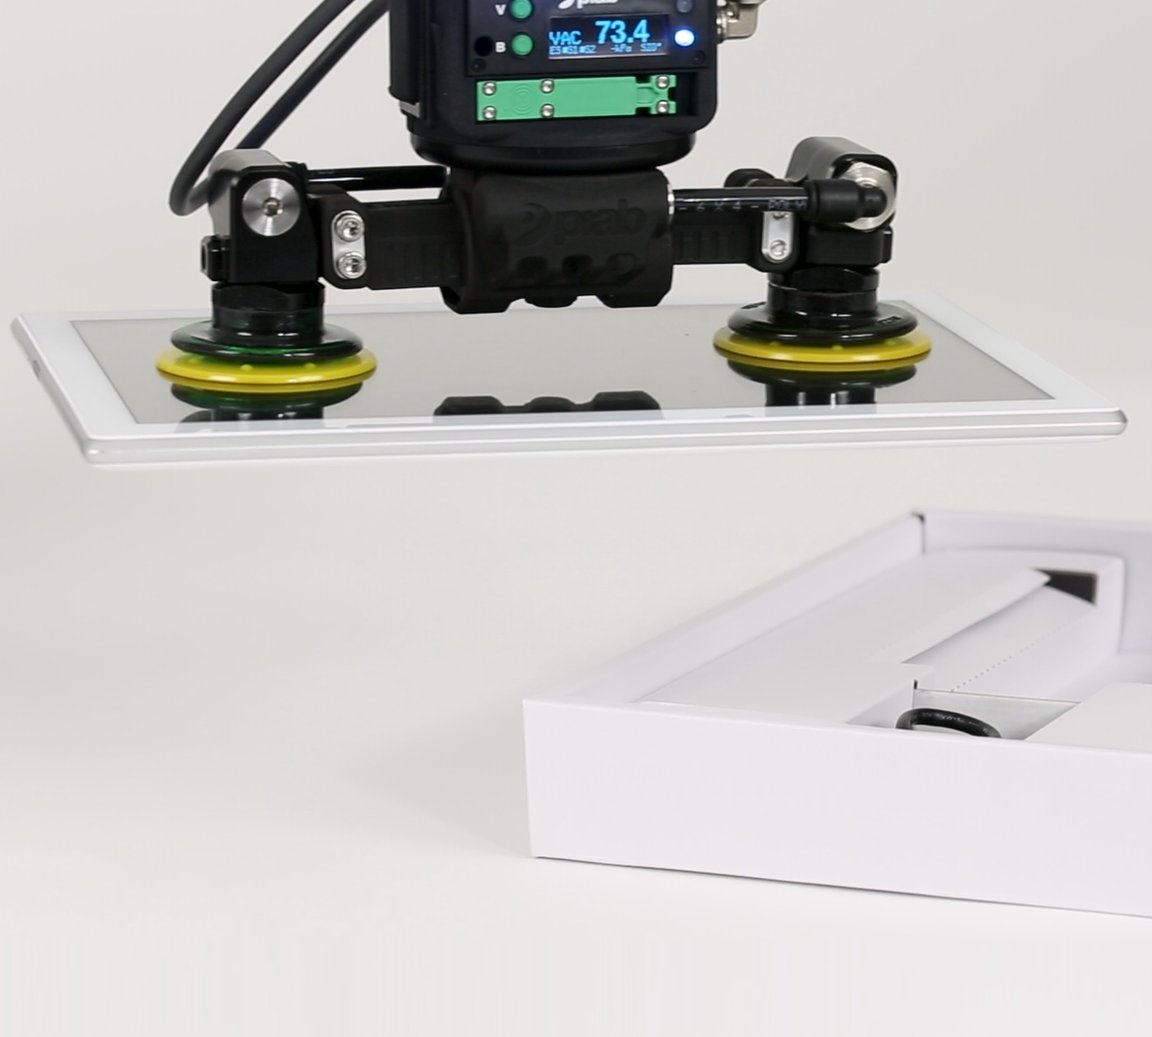
真空把持は、カップ、流体、センシング、および動作からなるシステムです。
静止したサンプルを保持するカップは、高速な水平移動中に剥がれ落ちる可能性があります。用途によっては、部品の重心に対するカップの位置、有効密閉面積、利用可能な真空度、漏れ、加速度、ホースまたはポンプの応答などを考慮する必要があります。
- カップは、単に面積を最大化するためではなく、回転や剥がれを防ぐように配置してください。
- 真空スイッチと、明確な「グリップ達成」の閾値を使用してください。
- 新品のカップをきれいなサンプルに当ててテストするだけでなく、使い古したカップや、埃や油分が付着したようなリアルな状態のカップもテストしてみましょう。
- 搬送中に真空状態が悪化した場合にロボットがどのような動作をするかを定義する。
加工物からグリッパーの開始経路を作成します。
このツールは、初期計画のための概念を提案するものです。保持力の測定、共同申請の承認、製造業者による審査や代表者による試験の代替となるものではありません。
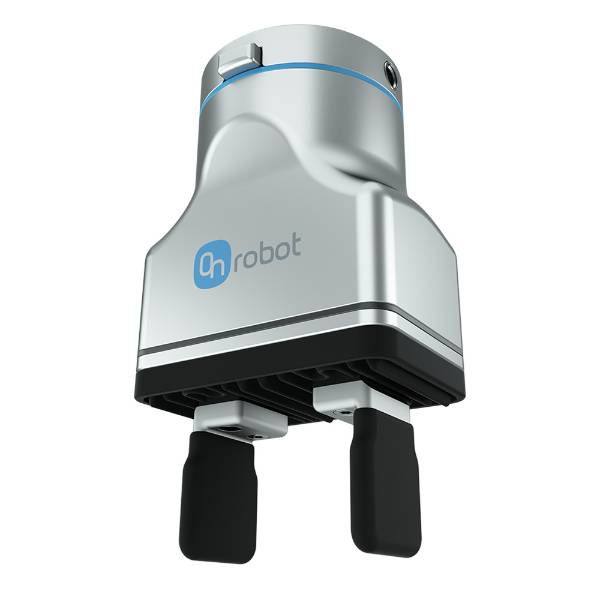
電動2本指平行グリッパー
対向する面とプログラム可能なストロークにより、汎用性の高い最初のコンセプトとなっています。摩擦による把持で十分なのか、それとも形状に合った指の方が部品をより確実に把持できるのかを判断してください。
次に検証する項目:部品公差、指のクリアランス、最低摩擦値、最悪の向き、工具の総質量、重心、およびグリップ喪失時の反応。
私の自動化アプリケーションについて話し合う部品を把持できるグリッパーでも、ロボットに過負荷をかける可能性がある。
ロボットはワークピースだけでなく、グリッパー、カスタムフィンガー、ツールチェンジャー、アダプター、センサー、およびロボットメーカーのペイロード定義に含まれるケーブルやホースなども運搬します。ワークピースをピックアップした後、ロボットの重心は移動し、多くの場合、手首から遠ざかるため、許容モーメントがより制限されます。
ユニバーサルロボットのペイロードガイダンスでは、アクティブペイロードをグリッパーとワークピースの合計として明示的に扱い、単に質量を追加するだけでなく、結合された重心を再計算する必要があることを示しています。ペイロード、重心、慣性、および手首トルクに関するロボットメーカーの制限は、動作全体にわたってすべて満たされなければなりません。
アームの公称ペイロードを許容部品重量として使用しないでください。実際の部品許容重量は、ロボットの重心、モーメント、慣性モーメントの制限を考慮した上で、アーム先端のすべての質量を含めた後に残る重量です。
表面物理学によって、グリッパーの製品群全体が排除される可能性がある。
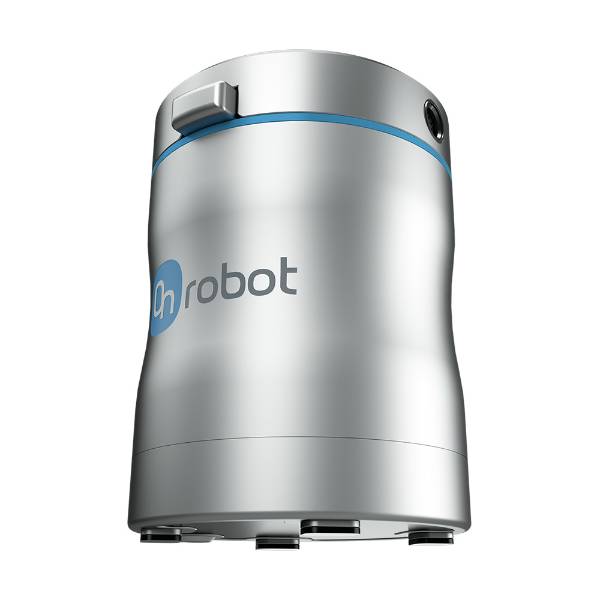
磁気: 材料ゲート
適合する鋼材へのアクセスが優れているからといって、万能な「金属グリッパー」になるわけではありません。合金の反応、厚さ、コーティング、極の接触、下流側の感度を確認してください。
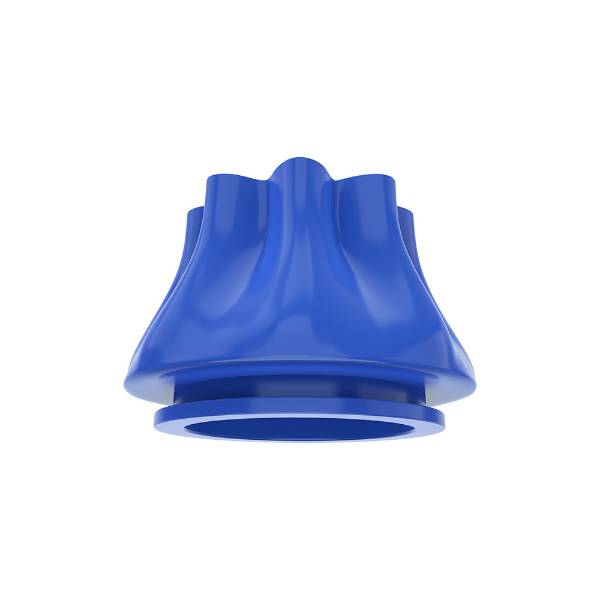
ソフト:プロダクトゲート
工具が剛性、衛生性、温度、疲労、サイクルタイム、および解放に関する要件も満たしている場合にのみ、穏やかな接触は有効である。
グリッパーを、サイクルの最も難しい場面に合わせてください。
最も難しい作業は、部品のピックアップではないかもしれません。部品は持ち上げるのは簡単でも、挿入、回転、スキャナーへの提示、狭い機械開口部からの搬入、緊急停止時の保持などが難しい場合があります。EOATを選択する前に、一連の作業手順全体をよく確認してください。
CNC加工およびプレス加工
- 特定のビレットと治具用の2本指
- 丸型旋盤材用3本指工具
- 互換性のある鋼板用の磁気
- 冷却水、チップ、ドアのクリアランスを確認してください。
箱、袋、トレイ
- 手の届きやすい上面を掃除機で清掃してください。
- 多孔質のフォームエリアグリップ
- 変形しやすい製品向けのソフトグリップ
- ダブルピックと破損したカートンをテストします
挿入とキット化
- 電気力/ストロークのレシピ
- 指の形にフィットして方向を定める
- 部分的存在確認
- グリッパーをビジョンおよび治具と連携させる
洗浄、溶接、マーキング
- 治具またはグリッパーはプロセス基準点を保持しなければならない
- EOATを熱、飛沫、煙、反射光から保護してください。
- ケーブル、ホース、排気の管理
- レーザー保護対策はセル全体に適用されます
グリッパー、部品、そしてプロセスによって、安全の概念は変化する可能性がある。
安全機能を備えた協働ロボットアームがあっても、完成したアプリケーションが自動的に接触安全になるわけではありません。OSHAのロボットに関するガイダンスでは、エンドエフェクタとワークピースを含むロボットアプリケーション全体の評価が求められています。ISO 10218-1:2025は産業用ロボットを対象とし、ISO 10218-2:2025は産業用ロボットアプリケーションとセルを対象としています。ISO/TR 20218-1はエンドエフェクタの安全性に関する追加ガイダンスを提供しており、ISO/TS 15066は改訂作業が進行中の間、協働アプリケーションのリファレンスとして引き続き使用されます。
鋭利なカスタムフィンガー、露出した挟み込み箇所、重いワークピース、高温の鋳造品、溶接トーチ、またはクラス4レーザー加工の場合、アーム自体が協働型として販売されている場合でも、ガード、監視付き分離、インターロック、またはその他の対策が必要になる場合があります。
代表的な部品ファミリーと故障計画を用いて検証する。
1. 加工対象物の範囲を定義する
- 最小質量と最大質量、寸法、および許容誤差
- 表面粗さ、コーティング、油、塵、多孔性、温度
- 許容される痕跡、変形、汚染
- 重心と必要な向き
2. モーションエンベロープを定義する
- ピックアップと配置に関するオリエンテーション
- 最大加速と緊急時の挙動
- 接近クリアランス、機械開口部、治具の干渉
- ケーブル、ホース、およびツールチェンジャーの配線
3. グリップとリリースを確認する
- 予想される最低摩擦または真空状態
- 指が最も長く、最も中心からずれたグリップ
- 部品の所在確認とグリップ喪失の検出
- 引っかかりや二重ピッキングのない、安定したリリース
4. 生産所有権を証明する
- バルブ、センシング、回復を含むサイクル時間
- 清掃、点検、予防保守
- 予備のフィンガー、カップ、シール、フィルター、ケーブル
- 承認済みレシピ、トレーニング、および変更管理記録
工場出荷時の受入試験には、劣化した条件下での試験も含まれるべきです。摩耗したカップ、低圧、最小摩擦面、最大部品公差、信号途絶、制御された電力損失などをテストしてください。きれいなサンプルと新しい工具でしか動作しないセルは、堅牢とは言えません。
部品、EOAT(エンドオブエアツール)、治具、レーザーシステムを一つのセルとして計画する。
協働ロボットプロジェクトにレーザー洗浄、レーザー溶接、レーザーマーキングが含まれる場合、Oceanplayerは対象部品、アクセス方法、プロセス目標、自動化ルートを検討します。代表的な図面、写真、材料、サイクル目標、必要な結果を共有していただくことで、実際のアプリケーションに基づいた議論を開始できます。
関連する自動化およびレーザーシステム関連リソース
協働ロボット用グリッパーについて購入者からよく寄せられる質問
これらの回答は初期計画に活用し、その後、選択したモデルを検証して申請を完了してください。
協働ロボットのグリッパーには、主に7つの種類があります。
購入者にとって便利な7つの製品群は、2本指パラレル型、3本指アダプティブ型、真空式、ソフト型またはコンプライアント型、磁気式、空気圧式、および電動式グリッパーです。これらの名称は重複しており、空気圧式と電動式は駆動方式を、パラレル型と3本指型は形状を、真空式または磁気式は把持原理を表しています。
初めての協働ロボットプロジェクトに最適な汎用グリッパーは何ですか?
電動2本指グリッパーは、ストローク、速度、力の設定を様々な角柱状部品に合わせて変更できるため、実用的な選択肢として最初に検討されることが多い。しかし、万能ではない。平らな段ボール箱には真空式グリッパーが適している場合があり、丸い素材には3本指グリッパーが適している場合があり、繊細な部品や強磁性体部品には専用工具が適している場合がある。
加工対象物に使用可能な積載量はどのように計算すればよいですか?
まず、ロボットメーカーのアクティブペイロード定義から始めます。グリッパー、フィンガー、ツールチェンジャー、アダプタ、センサー、ワークピースを含め、それらの合計重心を計算します。計画された動作全体にわたって、空の状態と積載状態の両方について、ペイロード、重心、モーメント、慣性モーメントの制限値を確認します。
電動グリッパーは空気圧グリッパーよりも安全ですか?
自動的には制御できません。プログラム可能な力と位置のフィードバックは、一部の危険を制御するのに役立つ可能性がありますが、安全性はエンドエフェクタ全体、フィンガー、部品、速度、故障挙動、および人間の相互作用に依存します。リスク評価は、アクチュエータのラベルではなく、実際に使用されるアプリケーションを評価する必要があります。
指ではなく掃除機を使うべきなのはどんな時ですか?
真空は、広い面が1つしかアクセスできない場合や、側面クランプで部品が損傷する場合に有効です。代表的な部品を用いて、シール性、有効面積、漏れ、多孔性、剥離モーメント、カップ摩耗、真空検知、真空喪失時の応答を確認してください。
磁気グリッパーはあらゆる金属に対応できるのか?
いいえ。磁気把持には、適合する強磁性材料が必要です。アルミニウム、銅、およびほとんどのオーステナイト系ステンレス鋼は適していません。把持性能は、厚さ、コーティング、表面状態、エアギャップ、接触面積、および特定の磁気技術にも左右されます。
柔らかいグリップは食品専用ですか?
いいえ。柔らかいグリッパーや柔軟性のあるグリッパーは、化粧品、壊れやすい包装材、実験器具、不規則な形状の消費財などを扱うことができます。食品接触に関する表示、衛生性、洗浄性、耐熱性、耐薬品性については、グリッパーの材質と形状を正確に確認する必要があります。
1台の協働ロボット用グリッパーで複数の種類の部品を扱うことは可能ですか?
はい、検証済みの範囲内であれば可能です。プログラム可能な電動グリッパー、アダプティブフィンガー、真空アレイ、カスタムフィンガーチップなどにより、SKUの範囲を広げることができます。形状やプロセスが競合する場合は、1つのグリッパーですべてのタスクを実行するよりも、ツールチェンジャーを使用する方が信頼性が高い場合があります。
協働ロボットのグリッパーには力覚センサーが必要ですか?
すべてのアプリケーションに個別の力覚センサーが必要なわけではありません。電動グリッパーの中には、モーターの電流と位置から物体検出を推測するものもあれば、より詳細な力覚フィードバックを提供するものもあります。セルが知るべき情報(部品の有無、ジョーの位置、クランプ力、挿入力など)を定義し、それに応じてセンシングを選択してください。
カスタムフィンガーはどのように設計されるべきでしょうか?
可能な限り短いフィンガーを使用し、部品の重心付近を支え、鋭利な露出形状を避け、適切な箇所では形状適合性を最大限に高め、フィンガーの応力、たわみ、および衝突クリアランスを確認してください。フィンガーを交換した後は、工具の重心を再計算し、アプリケーションのリスク評価を繰り返してください。
協働ロボット用グリッパーを購入する前に、どのような点をテストすべきでしょうか?
承認済みの部品のうち、最も重いもの、最も軽いもの、最も小さいもの、最も大きいもの、最も壊れやすいもの、最も汚染されたものをテストします。最速の動作、最悪の向き、最も長いフィンガー、最低の空気圧または真空、摩耗した接点要素、故障回復、および制御された電力損失もテストに含めます。
協働型グリッパーは細胞全体を協働型にするのだろうか?
いいえ。協働動作はアプリケーションの特性です。エンドエフェクタ、ワークピース、治具、プロセスエネルギー、アクセス、および予見可能な接触は、リスク評価に含める必要があります。溶接、切断、またはレーザーの危険性がある場合は、協働ロボットのラベルに関係なく、囲いとインターロックが必要になる場合があります。
エンジニアリングフレームワークの検証に使用された情報源
- ISO 10218-1:2025 — ロボット工学 — 安全要求事項 — 第1部:産業用ロボット.
- ISO 10218-2:2025 — ロボット工学 — 安全要求事項 — 第2部:産業用ロボットの応用とロボットセル.
- ISO/TS 15066:2016 — ロボット及びロボット装置 — 協働ロボットISOは現在、改訂作業が進行中であると公表している。
- ISO/TR 20218-1:2018 — 産業用ロボットシステムのエンドエフェクタの安全設計.
- OSHA技術マニュアル、第IV部、第4章 ― 産業用ロボットシステムおよび産業用ロボットシステムの安全性.
- ユニバーサルロボット - ペイロードと重心誘導を組み合わせたシステム.
- Robotiq - 適応型グリッパー そして、その現在の製品仕様。
- OnRobot — 2FG7電動パラレルグリッパーのアーキテクチャとフィードバック機能.
- OnRobot — VG10 電動真空グリッパー.
- OnRobot — MG10 磁気グリッパー.
- Piab — piCOBOT真空グリッパーユニット.
- SCHUNK — EGPグリッパーの技術ノート:ワークピース重量、圧入把持、サイクルタイムの解釈について.
このガイドは、初期のエンジニアリングおよび調達計画を支援するものです。製品の制限、適用される法令、適合義務、および必要な安全対策は、具体的な機器、国、ワークピース、および完成したアプリケーションによって異なります。