

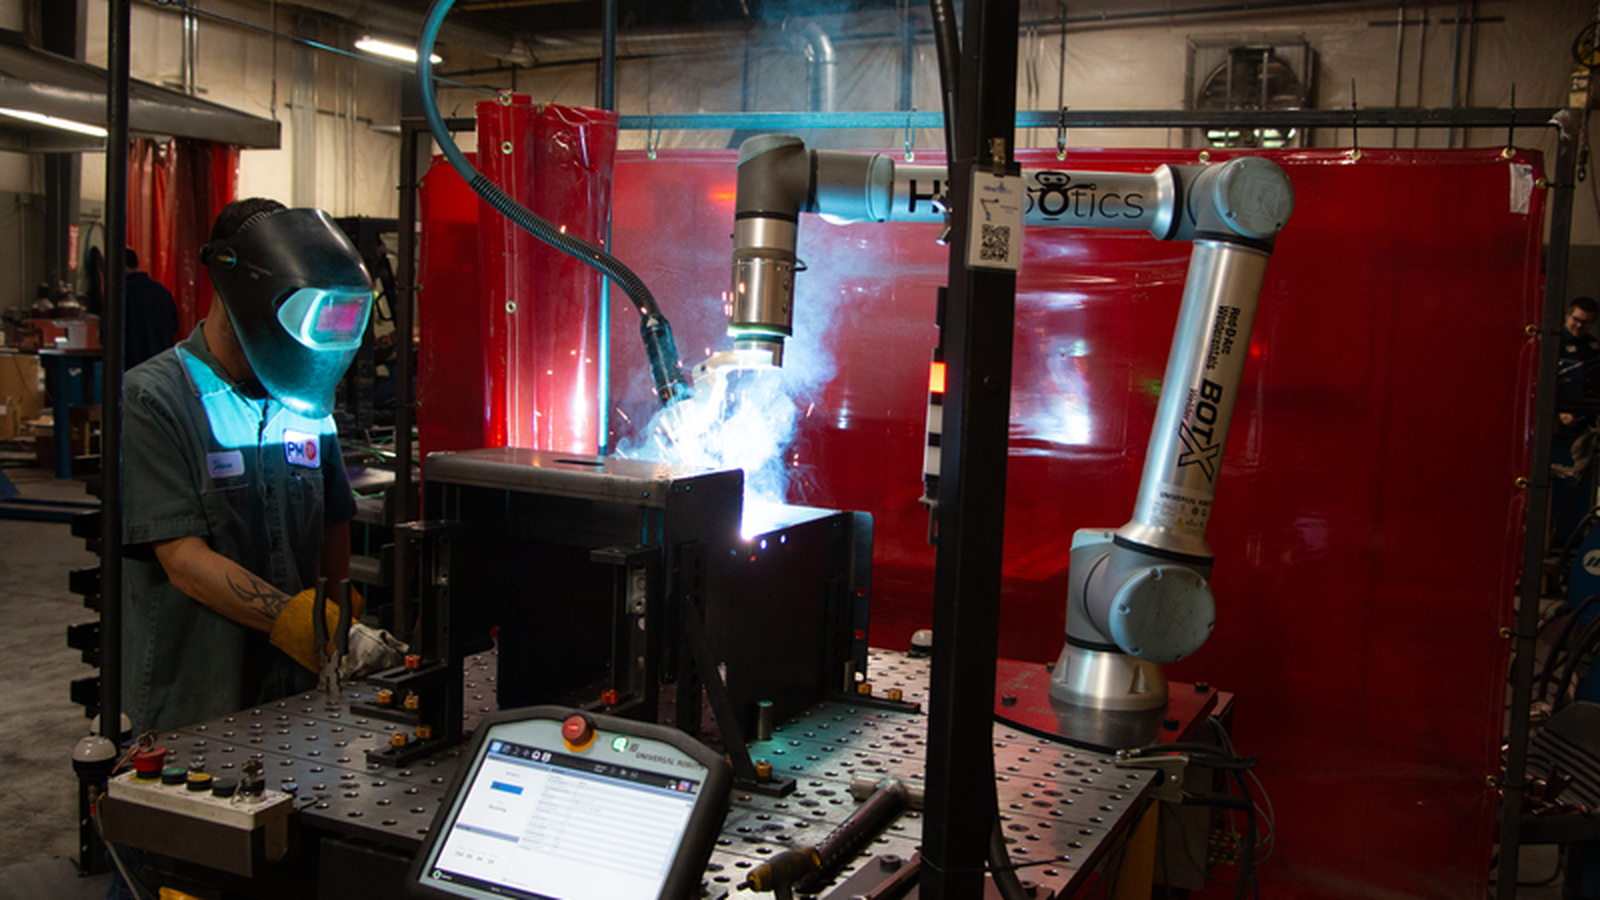
おすすめ! 6軸協働アーム 溶接用:5つのブランドを比較
万能な「最高の」溶接協働ロボットは存在しません。最適な選択とは、アーム、コントローラ、溶接パッケージ、治具、安全システム、そして現地サポートネットワークなど、高品質な溶接継手を繰り返し生産できる要素を総合的に考慮することです。本ガイドでは、Universal Robots、FANUC、Yaskawa、Doosan、ABBの各社製品を、最新のモデルデータと実際のセル統合基準に基づいて比較します。
画像:ユニバーサルロボット溶接自動化ガイド
溶接の性能を証明するセルを選択してください。仕様書が最も長いアームを選択する必要はありません。
多品種少量生産においては、Universal Robotsは幅広いサードパーティ製製品群を備えているため、魅力的な選択肢となることが多い。溶接機能、長リーチ、産業統合性が重視される場合は、FANUC CRXとYaskawa HCが注目に値する。Doosanは、ペイロードとトルクセンシングに関する有用な選択肢を提供している。ABB GoFaは、ABBのプレエンジニアリングされた協働アーク溶接セルとソフトウェアが用途に合致する場合に、非常に魅力的な選択肢となる。
トーチ、ケーブル配線装置、ワイヤフィーダー、ポジショナー、抽出装置、ガード、および現地サービスを含めた最終的な選定基準は変更される可能性があります。2つのシステムを候補に絞り込み、同じサンプル溶接を行い、測定結果を比較してください。
6つの回転ジョイントにより、セルは複雑なジョイントに接近でき、有用なトーチ角度を維持できる。
アーク光、ヒューム、飛沫、高温部分、外部軸は、依然として使用上の危険要因である。
トーチだけでなく、ブラケット、衝突センサー、ケーブル配線、サービスループも数えてください。
購入前に、代表的な部品、位置、間隔、および生産量に基づいて検討してください。
重心位置が異なる5つの強力なルート
これは購入者向けの候補リストであり、普遍的なランキングではありません。モデルの入手可能性、システムインテグレーターの能力、サービス範囲は国によって異なります。
強力なパートナーエコシステムとアクセスしやすいプログラム。中距離飛行にはUR10e、より大きな機体サイズや搭載ペイロードが必要な場合はUR20をお選びください。
長距離接続オプション、産業用コントローラーの伝統、タッチセンシングやシームトラッキングワークフローなどの溶接機能。
HC10/HC20シリーズは、協調動作モードとIP67規格のバリエーション、そして成熟したモトマン溶接エコシステムを兼ね備えています。
M1013およびHシリーズは、6つの関節すべてにトルクセンシング機能を備え、実用的なリーチ/ペイロードの組み合わせを提供します。
ABBの協働型アーク溶接セル「GoFa 5」は、溶接部品、保護対策、およびABBアーク溶接ソフトウェアをパッケージ化したものです。
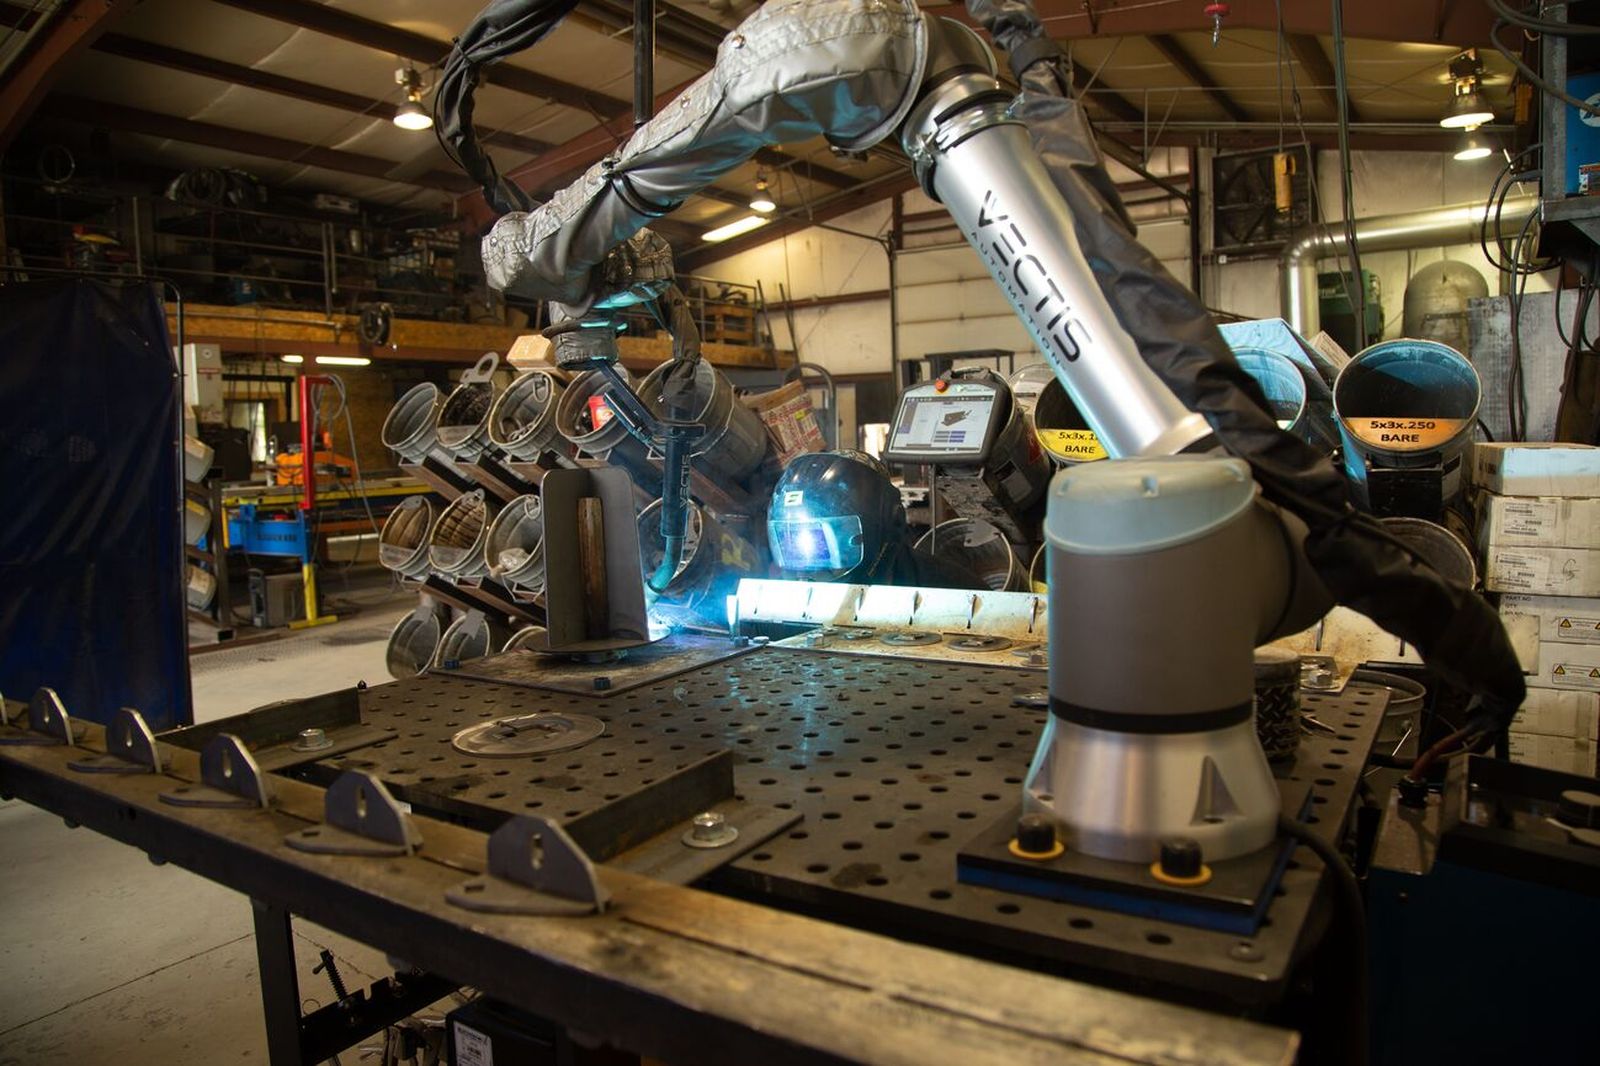
溶接に6軸アームが役立つ理由
一般的な6軸多関節ロボットは、肩、肘、手首の関節を備えており、位置と向きの両方を制御します。溶接においては、工具の中心点が3次元の溶接線に沿って移動しながら、作業可能な移動距離と作業角度を維持する必要があるため、これは非常に重要です。
6軸構成でも、可動範囲の制限がすべて解消されるわけではありません。関節が物理的に公称可動範囲内にあっても、手首の特異点、トーチの衝突、ケーブルのねじれ、ポジショナーの干渉、あるいはアクセスできないアプローチ角度などが原因で、可動範囲の制限が生じる場合があります。そのため、可動範囲の検討では、ロボットベースの周囲に単純な半径を設定するのではなく、トーチモデル、ドレスパック、治具、ワークピース全体を考慮する必要があります。
角部、円筒部、および多平面構造物に沿って、トーチの角度を維持してください。
関節の方向転換時に、不要な停止や方向転換を減らす。
形状と安全性が許す限り、1回のセットアップで複数の溶接を行う。
重力、アクセス性、または溶接位置の都合上必要な場合は、アームとポジショナーを組み合わせて使用してください。
ブランドの評判よりも重要な7つの質問
すべてのサプライヤーに対して同じ要求事項シートを使用してください。公平な比較は、アプリケーション、受入基準、および対象となるセル範囲が同一である場合に開始されます。
MIG/MAG溶接、TIG溶接、レーザー溶接では、溶接速度、ケーブル配線、プロセス入出力、溶接継ぎ目の検出、シールド、筐体などに関してそれぞれ異なる要求が課せられます。
懐中電灯、ブラケット、衝突センサー、ホース束、ケーブルサポート、および搭載されているセンサー類をすべて取り付けます。実際の重心位置で積載物を確認します。
最大部品、固定具、位置決め装置、スタンドの高さ、サービスループ、および安全なアプローチをモデル化します。公称到達距離は、ジョイントへのアクセスを保証するものではありません。
高精度な治具で十分なのか、それともタッチセンシング、ビジョン、アークトラッキング、オフラインプログラム補正が必要なのかを判断してください。
飛沫、金属粉塵、研削屑、および清掃方法は、筐体の定格、保護ジャケット、トーチの保守性、およびコネクタの配置に影響を与えます。
コントローラーと電源装置に関して、現地のシステムインテグレーター、溶接技術力、スペアパーツの入手可能性、対応時間、サポート体制を比較検討してください。
注文前に、ビード形状、浸透/融合の証拠、欠陥、サイクルタイム、稼働時間、段取り替え、検査方法、および文書化について定義してください。
公表されている姿勢再現性データは、アームの比較には役立ちますが、溶接手順の認定、接合部の管理、校正、またはプロセス監視に取って代わるものではありません。
10kgのロボットであっても、ツールの重心がフランジから遠く離れている用途では、必ずしも10kgの荷重を支えられるとは限りません。供給業者に、メーカーの荷重図に基づいて、ロボットが支えられる総荷重を確認するよう依頼してください。
実用的な溶接協働ロボットの候補リストを作成する
最も近いアプリケーションの優先順位を選択してください。このツールは5つのブランドルートを比較し、エンジニアリングに関する議論の出発点を特定します。ただし、到達範囲シミュレーション、荷重検証、リスク評価、サンプル溶接の認定に代わるものではありません。
安川HCから始めましょう
現在の状況から判断すると、溶接に特化した、長距離溶接に対応したプラットフォームで、IP67規格のモデルオプションと、実績のあるモトマンのアーク溶接エコシステムが求められている。
- トーチとケーブルを使ったドレス一式をモデルとして着用します。
- HC10とHC20を実際の封筒と比較してください。
- 対象部品の継ぎ目検出と安全性を検証する。
ブランド平均ではなく、代表的なモデルを比較する
メーカー各社は、積載量と到達距離に関して複数のバリエーションを提供しています。この表は、溶接に関する議論に関連する代表的な現行モデルを使用しています。提示された構成については、正確なオプションと地域での入手可能性を再確認する必要があります。
| ブランド/代表モデル | 定格ペイロード | リーチ | 公開されたポーズの再現性 | 公開された保護 | 溶接の候補リストに挙がる理由 |
|---|---|---|---|---|---|
| ユニバーサルロボット UR10e | 12.5キロ | 20 mm | ±0.05 mm | IP54 | 幅広いパートナーエコシステム、使い慣れた教育インターフェース、そして多様なセル構成に対応できる実用的な環境。 |
| ファナック CRX-30iA | 30キロ | 20 mm | ±0.05 mm | IP67 | 長いリーチ、高いペイロードクラス、そしてFANUC溶接統合機能およびコントローラ機能へのアクセス。 |
| 安川電機 HC10DTP | 10キロ | 20 mm | 最新のモデルシートを確認してください | IP67 | 溶接に特化したMotomanのエコシステムと、適切に設計されたセルに対する堅牢な保護機能。 |
| 安川電機 HC20DTP | 20キロ | 20 mm | 最新のモデルシートを確認してください | IP67 | 大型溶接構造物や重量のある装填パッケージに適した、積載量と到達距離の組み合わせ。 |
| 斗山M1013 | 10キロ | 20 mm | ±0.05 mm | 引用されたバリアントを確認する | 6つの関節によるトルクセンシング機能を備え、一般的な中型電池と同等のリーチ/ペイロード性能を実現。 |
| 斗山H2515 | 25キロ | 20 mm | ±0.1 mm | IP54 | 経路と環境への適合性が実証されている場合、より重い工具やプロセスパッケージの積載量を増やすことができます。 |
| 協調アークセル内の ABB GoFa 5 | 5キロ | 20 mm | セル/モデルシートを確認する | ABBセルで使用される保護ジャケット | GoFa、溶接装置、ソフトウェア、および構成可能な保護対策を組み合わせた、ABBによる事前設計済みのルート。 |
上記の数値は、2026年7月に確認したメーカーのページから引用したものです。これらは、アームとコントローラーの正確な改訂版に関する公式マニュアル、負荷図、または見積書に代わるものではありません。保護機能は、指定されたロボットコンポーネントに適用され、溶接セル全体に自動的に適用されるわけではありません。
各6軸協働ロボットの経路が最も強い場所と、注意すべき場所
これらのプロファイルは、アプリケーションへの適合性を重視しています。ローカルインテグレータの品質は、アーム仕様のわずかな違いを上回る可能性があります。
エコシステムとアクセシビリティを重視する多種多様な商品を扱う店舗にとって最適な出発点
URは、溶接ソリューションのパッケージ製品として広く使用されています。これは、システムインテグレーターが既存の電源、教育補助装置、ポジショナー、アプリケーションソフトウェアとアームを組み合わせることができるためです。UR10eは、1,300mmのリーチと12.5kgの可搬重量で、多くの小型および中型溶接セルに適しています。UR20は、より大型のアセンブリに対応できるよう作業範囲を拡張します。
候補に挙げる理由
- 幅広いアプリケーションパートナーネットワークと互換性のある溶接パッケージ。
- 手取り足取りの指導と使いやすいインターフェースにより、頻繁な切り替えをサポートできます。
- 従来のロボットプログラミングの障壁なしに、インテグレーターが構築したセルを求めるショップにとって便利な方法。
注文前に確認してください
- UR10eのIP54規格を満たすには、ジャケットの装着と、飛沫・粉塵対策の強化が必要になる場合があります。
- 実際のペイロードとケーブルの挙動を、経路全体にわたって確認してください。
- URプログラミング全般のサポートだけでなく、ローカル溶接プロセスのサポートも比較してください。
産業用コントローラーの深度、リーチ、溶接機能が重視される場合に最適です。
ファナックのCRXシリーズは、協働作業と同社の産業用ロボットコントローラにおける実績を融合させた製品です。長リーチ型のCRXは大型溶接作業に最適で、ファナックはトーチ角度制御、タッチセンシング、アークシームトラッキングワークフローなどの溶接機能を公開しています。
候補に挙げる理由
- CRX-30iAは、1,889mmの到達距離、30kgのペイロード、IP67の保護等級を公表している。
- 既にFANUC製コントローラとサポート体制を標準化している工場に最適です。
- 溶接専用のソフトウェアとプロセスパッケージを使用することで、個別のシステム統合を削減できます。
注文前に確認してください
- コンパクトなベンチセルには、高荷重対応のアームは不要な場合がある。
- インテグレーターが提供、ライセンス供与、サポートする溶接オプションを確認してください。
- 安全限界、継ぎ目検出、および実際の工程停止を有効にした状態で、サイクルタイムを検証します。
堅牢なHCオプションを備えた溶接指向の統合に最適
安川電機のHCシリーズは、モトマンの長年にわたるアーク溶接の実績を活かしています。HC10DTPとHC20DTPは、それぞれ10kg/1,200mmと20kg/1,700mmの溶接クラスに対応し、IP67の保護等級を取得しています。安川電機は、溶接セルへの直接統合を可能にするHC溶接パッケージも提供しています。
候補に挙げる理由
- モデルは小型のものから大型のものまで幅広く取り揃えています。
- IP67規格の製品は、適切に設計された金属加工環境において役立ちます。
- 地元のMotomanインテグレーターが溶接、ポジショナー、プロセスパッケージを理解している場所であれば、まさに最適な組み合わせと言えるでしょう。
注文前に確認してください
- リスク評価は引き続き必須であり、IP等級は安全システムではない。
- 実際に切り替え作業を行うスタッフの指導手順を確認してください。
- 実際のトーチと治具を使用した到達距離/特異点に関する調査を依頼してください。
トルクセンシングとペイロードオプションが重要な場合に最適です。
Doosanは、関連モデルの全6関節にトルクセンサーを採用し、複数の便利なリーチ/ペイロードの組み合わせを提供しています。M1013は10kg/1,300mmのバランスの取れたルートで、H2515は1,500mmでペイロードを25kgに引き上げます。H2017は20kgのペイロードでリーチを1,700mmまで拡張します。
候補に挙げる理由
- 複数のペイロード/到達距離の組み合わせにより、さまざまな懐中電灯とセンサーパッケージに対応できます。
- 6つの関節によるトルクセンシングは、協調的で力覚認識型のワークフローをサポートします。
- より重い処理パッケージが避けられない場合には、魅力的な選択肢となる可能性がある。
注文前に確認してください
- H2515は±0.1mmの再現性とIP54を公表しています。これら両方をプロセスと比較して評価してください。
- 現地での溶接統合に関する経験、サービス対応、およびスペアパーツの在庫状況を確認してください。
- 力覚センシングによって部品のばらつきや治具の不具合が補正されると思い込まないでください。
ABBの協働型アーク溶接セルが設置場所の寸法に合致する場合に最適
ABBのOmniVance協働アーク溶接セルは、GoFa 5協働ロボットとアーク溶接電源、トーチ、ワイヤフィーダー、ソフトウェア、および構成可能な保護装置を組み合わせたものです。これにより、ABBは、アーム単体での構築よりも、明確に定義されたセルアーキテクチャを好む購入者にとって特に魅力的な製品となっています。
候補に挙げる理由
- 事前に設計されたセル経路は、責任範囲と統合範囲を明確にすることができる。
- ABB ArcWelding PowerPacおよびRobotWare Arcは、溶接プログラミングおよびプロセス機能をサポートしています。
- 構成可能な巻き上げ式カーテンやサイドパネル、安全センサーは、溶接作業における危険性に対する現実的なアプローチを示している。
注文前に確認してください
- 標準のGoFa 5セルは、積載量5kg、到達距離950mmという制限があるため、大型の組み立てには不向きな場合がある。
- 電源、位置決め装置、筐体、および地域セル構成を正確に確認してください。
- 標準パッケージで十分だと決めつける前に、実際のジョイントファミリーを実行してみてください。
MIG溶接、TIG溶接、レーザー溶接は、協働ロボットセルに対してそれぞれ異なる課題を突きつける。
アーム自体は同じ6軸構造であっても構わないが、プロセスパッケージ、安全制御、プログラミング戦略、および受入検査結果は互換性がない。
ケーブル管理と継ぎ目の調整を優先する
- ワイヤフィーダー、トーチリード、ライナーの配線は手首の動きに影響を与える。
- 部品のばらつきが制御されているものの無視できない場合は、タッチセンシングや円弧追跡が役立つ可能性がある。
- スパッタ管理、ノズル洗浄、消耗品へのアクセスは、稼働時間に影響を与える。
- ポジショナーを使用することで、アクセス性を向上させ、溶接を最適な位置に維持することができます。
安定性、適合性、遮蔽性を優先する
- 正確な移動と一定の円弧長を実現するには、安定した治具と校正が必要です。
- 充填ワイヤーの供給は、経路と衝突に関する制約をさらに追加する。
- ガス被覆率、プレフロー、ポストフロー、およびタングステン状態は、受入判定に影響を与える。
- 移動速度が遅くなると、サイクルタイムの経済性は無人時間への依存度が高まる可能性がある。
筐体、光学系、およびプロセス認定を優先する
- 高出力レーザーセルには、波長に応じた設計による保護機構とインターロック機構が必要である。
- ビーム照射、溶接ヘッド、フォーカス、ワイヤ、シールド、および抽出は、一つのプロセスチェーンを構成する。
- 隙間許容範囲と接合部の準備は、実際の生産部品で実証されなければならない。
- ロボットの経路は、キーホールの安定性、貫通度、多孔性に影響を与える要因の一つに過ぎない。
協働アームがあっても、溶接が協働アプリケーションになるわけではない。
ロボットの安全規格は、システムレベルとアプリケーションレベルの両方で協働作業を扱っています。出力と力に制限のあるアームは、ロボット同士の接触リスクをある程度軽減できますが、溶接作業は、接触時にアームが停止してもなお残る危険性を伴います。
ISO 10218-1およびISO 10218-2の2025年版は、産業用ロボットおよびロボットアプリケーションを対象としています。改訂作業が継続中の間、協働ロボットシステムのガイダンスについては、ISO/TS 15066が引き続き参照されます。規格および現地の規制は、有資格者による文書化されたリスクアセスメントを通じて適用してください。
周囲の人が紫外線や赤外線にさらされないよう、適切な遮蔽板、カーテン、または囲いを使用してください。
発生源からの捕集抽出を行い、母材、コーティング、溶加材、シールドガスの危険性を評価する。OSHAは、溶接ヒュームには有害な金属化合物が含まれている可能性があると指摘している。
火傷、火災、高温のワークピース、飛散するスパッタを制御してください。ロボットを停止しても、高温のトーチや部品が安全になるわけではありません。
トーチ、ワイヤー、および固定具は、ロボットの速度に関係なく、接触や穿孔の危険性を生じさせる可能性がある。
位置決め装置、クランプ、スライド、電動ドアには、それぞれ独自の安全装置、インターロック、および安全状態が必要です。
アームは溶接システムの構成要素の一つにすぎません。
アームの価格が安くても、後になって見積もりに溶接ソフトウェア、シームセンシング、トーチ洗浄、抽出、ポジショナーの統合、安全検証、生産サポートが含まれていないことに気付くと、高額なプロジェクトになる可能性がある。
すべてのサプライヤーに対し、単一の責任マトリックスを提出するよう求めてください。そのマトリックスには、セルの各部品の設計、供給、プログラミング、検証、保証を誰が担当するのかが明記されている必要があります。
一度限りの設計作業と再利用可能なハードウェアを区別し、同一のセル範囲を比較する。「ロボットパッケージ」と「生産準備完了の溶接セル」は同じ製品ではない。
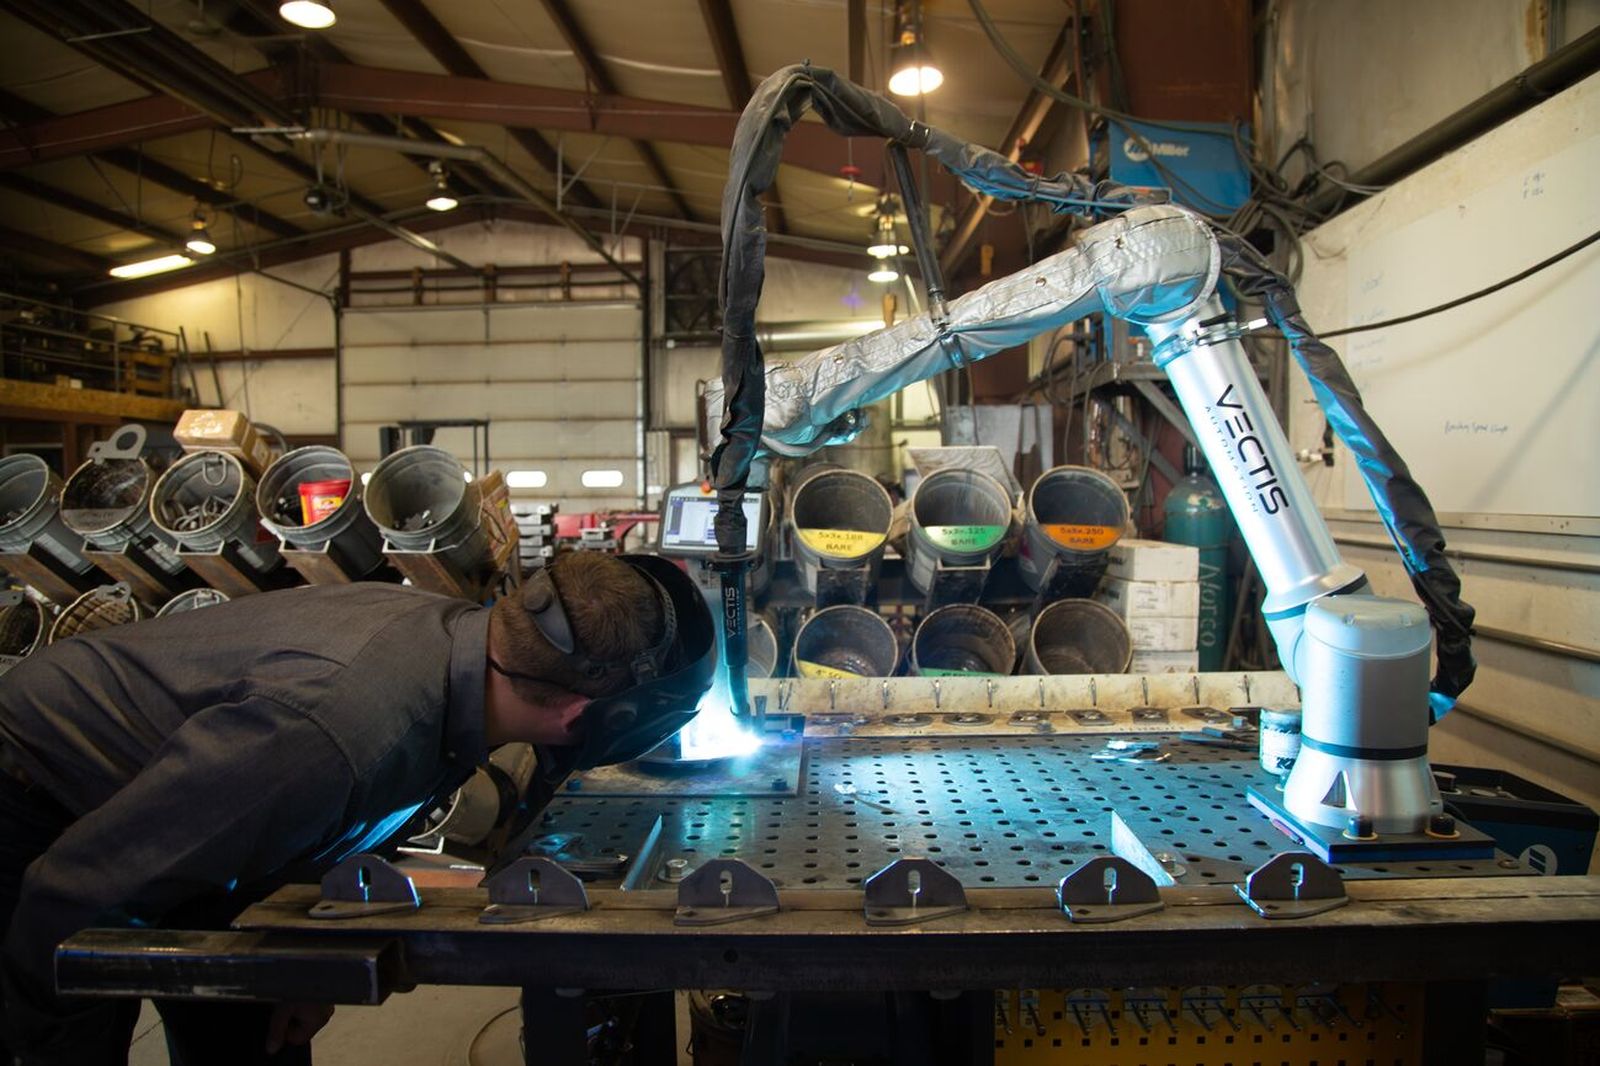
生産準備が整った溶接協働ロボットの見積もりに含めるべき内容
アーム、コントローラ、ティーチングデバイス、マウント、ケーブル、ソフトウェアライセンス、I/Oおよびネットワークインターフェース。
電源、トーチ、ワイヤフィーダー、必要に応じて冷却装置、ガス制御装置、プロセスインターフェース、消耗品。
取り付けブラケット、衝突センサー、ケーブル配線、ホースサポート、トーチサービス、およびオプションの継ぎ目センサー。
再現性の高い位置決め、クランプ、接地、飛散防止対策、部品検出、および外部軸の協調。
リスク評価、スクリーンまたは囲い、スキャナ、インターロック、安全な入出力、緊急停止、および検証記録。
発生源の捕捉、空気の流れ、ろ過、ダクト、外気供給、監視、および実際の物質の安全な廃棄。
部品プログラム、補修方法、溶接スケジュール、継ぎ目検出、校正、検査、およびレシピ管理。
トレーニング、マニュアル、バックアップ、スペアパーツ、予防保守、リモートサポート、応答時間、および保証の所有権。
セル全体の経済性を計算する。普遍的なロボット価格ではない。
一般に公開されている「標準システム価格」はすぐに古くなってしまう上、設備、プロセス機器、安全対策、エンジニアリング、試運転における大きな違いを覆い隠してしまう可能性があります。自社の労働力、タクトタイム、需要、品質損失、稼働率に基づいて、事業計画を策定してください。
理論上のアークオン時間と回収可能な生産価値は分けて考えましょう。溶接は迅速に行えるものの、積載、検査、材料待ちが発生する協働ロボットでは、想定されるようなコスト削減効果は得られません。現実的な段取り替え、セットアップ、再加工、計画メンテナンス、オペレーターの作業時間も考慮に入れる必要があります。
同じ代表的な溶接箇所を使用して、両方の最終候補者を比較します。
厳密なサンプルテストを実施することで、意思決定が単なるブランドデモンストレーションにならないようにします。最終候補に残った各インテグレーターには、同一の材料、厚さ、接合部の形状、下地処理、ギャップ範囲、溶接位置、および合否判定基準を提供してください。
合金の種類、コーティング、厚さ、接合部の準備、清浄度、適合範囲、および治具の基準点を文書化する。
電源設定、移動速度、トーチ角度、ウィービング、センシング、シールド、フィラー、および一時停止を記録します。
製品および規格に適した、合意された視覚的、寸法的、マクロ的、破壊的または非破壊的な方法を使用する。
十分な運転時間にわたって、繰り返し負荷、切り替え、回復、ノズル整備、消耗品、および熱蓄積をテストする。
実際のカーテン、スキャナー、インターロック、排気装置、安全速度ゾーンが作動した状態でサイクルを測定してください。
対象ユーザーに部品をロードさせ、レシピを選択させ、通常の障害を回復させ、制御された微調整を実行させる。
動画、写真、パラメータ、検査結果、プログラム改訂履歴、コンポーネントモデル、および未解決のアクションを保存します。
発注前に、FAT(工場出荷前検査)の合否基準、是正措置、再検査、および最終文書を定義してください。
ブランド比較から検証済みセル要件へ移行する
詳細な見積もりを依頼する前に、これらのOceanplayerツールを使用して自動化ルートを絞り込んでください。
アームを選ぶ前に、Oceanplayerに溶接状態を確認してもらいましょう。
部品図面または写真、材質、厚み、接合タイプ、現在のプロセス、生産目標、および必要な検査をお送りください。当社は、実用的なロボットレーザー溶接または協働自動化のルートとサンプルテスト計画の策定を支援いたします。
- 材質、厚さ、接合部の形状
- 部品のサイズ、重量、写真またはCADデータ
- 現在の溶接プロセスとサイクルタイム
- 品質基準および検査方法
- シフトあたりの部品数と段取り替え頻度
- 国、敷地レイアウト、既存設備
溶接に最適な6軸協働ロボットアーム:よくある質問
溶接作業に最適な6軸協働ロボットアームは何ですか?
万能な勝者は存在しません。Universal Robotsは、多品種少量生産の統合において強力なエコシステムを提供します。FANUC CRXとYaskawa HCは、溶接を主眼とした産業統合において魅力的な選択肢です。Doosanは、ペイロードとトルクセンシングに関する有用なオプションを提供します。ABB GoFaは、ABBのプレエンジニアリングされた協働アーク溶接セルが用途に適合する場合に魅力的です。同じサンプル溶接を使用して、完全なセルを比較してください。
10kgの協働ロボットで溶接作業は十分でしょうか?
軽量の懐中電灯と装備一式であれば十分かもしれませんが、計算には携行するすべての部品とその重心を含める必要があります。メーカーの負荷図を確認し、経路をシミュレーションしてください。より大きなペイロードクラスであれば、重い装備パックやセンサーのための余裕が生まれますが、セルサイズとコストが増加する可能性があります。
溶接協働ロボットにはどのくらいのリーチが必要ですか?
必要な到達距離は、部品の形状、ベース位置、治具の高さ、トーチの長さ、ケーブルの配線、アプローチ角度、ポジショナーによって異なります。到達可能な接合部と特異点をシミュレーションした後でのみ、マージンを追加してください。公称到達距離の数値は、すべての溶接箇所に到達可能であることを保証するものではありません。
溶接協働ロボットは安全柵なしで稼働できますか?
そう決めつけないでください。リスク評価では、ロボットの動作だけでなく、アーク放射、ヒューム、スパッタ、高温部品、トーチ、外部ポジショナーといった溶接に伴う危険性も考慮する必要があります。その結果、出力や力が制限された協働ロボットを使用する場合でも、カーテン、パネル、スキャナー、インターロック、排気装置、あるいは完全な囲いが必要になる場合があります。
溶接には、UR、FANUC、Yaskawa、Doosan、ABBのどれが最適でしょうか?
答えは、現地のインテグレーター、プロセスパッケージ、ペイロード、リーチ、環境、ソフトウェア、既存のプラント規格、およびサービスによって異なります。2番目に優れたアームを使用する有能な現地溶接インテグレーターは、1番目に優れたアームを使用する経験の浅いインテグレーターよりも優れた生産システムを提供できる可能性があります。
同じ協働ロボットでMIG溶接とTIG溶接の両方を行うことができますか?
ペイロード、到達距離、経路、および環境が適切であれば、アームはどちらのプロセスにも対応できますが、セルハードウェアとプロセスパッケージは異なります。TIG溶接では、アーク長の精密な制御、慎重なシールド、および溶加材の供給が必要となる場合があります。MIG溶接では、ワイヤ送給、ケーブル、スパッタ、およびノズルメンテナンスに関する考慮事項が加わります。それぞれのプロセスには、独自の認定が必要です。
6軸協働ロボットはレーザー溶接に使用できますか?
はい、アームの経路、ペイロード、およびコントローラの統合がプロセス要件を満たしている場合は可能です。ただし、高出力レーザー溶接には、レーザー安全セル、波長に応じた保護、インターロック、ビーム照射制御、ヒューム抽出、および検証済みの接合部/プロセスウィンドウが必要です。協働アームを使用しても、光学的危険性の分類は低下しません。
ロボットの再現性は溶接品質を保証するのか?
いいえ。再現性とは、特定の条件下におけるロボットの性能特性を指します。溶接品質は、校正、治具、接合部のばらつき、プロセス設定、消耗品、シールド、材料の状態、熱による歪み、シームセンシング、検査などにも左右されます。該当する溶接手順と受入方法に従って品質を証明してください。
協働溶接システム一式はいくらくらいかかりますか?
アームはシステムの一部に過ぎないため、コストは大きく変動します。電源、トーチ、フィーダー、治具、ポジショナー、安全装置、排気装置、ソフトウェア、エンジニアリング、検証、トレーニング、サポートなどによって、設置価格は大きく変わる可能性があります。お客様の生産データに基づいて、仕様に合わせた見積もりと投資対効果(ROI)のモデル作成をご依頼ください。
溶接協働ロボットを購入する前に、どのようなことをテストすべきでしょうか?
実際のギャップと嵌合範囲で代表的な接合部をテストし、パラメータを記録し、品質を検査し、安全装置を有効にした状態でサイクルタイムを測定し、繰り返し部品を製造し、段取り替えと回復を確認し、抽出をレビューし、オペレーターがセルを使用できることを確認します。FATの受入は、文書化された合否基準に結び付けます。
この比較に使用した情報源
- ユニバーサルロボット社製 UR10e 技術仕様ペイロード、到達距離、繰り返し精度、軸数、IP等級。
- ユニバーサルロボット社、UR20溶接機を初披露溶接エコシステム、適用範囲、および応用状況。
- ファナックアメリカ — CRX-30iA公開されているペイロード、到達距離、再現性、およびIP規格。
- ファナックアメリカ — CRX溶接協働ロボットセル溶接セル構成および適用位置。
- 安川電機モトマン - HC10DTPペイロード、到達距離、IPレーティング、およびコラボレーションシステム通知。
- 安川電機モトマン - HC20DTPペイロード、到達距離、IP定格、およびアプリケーション情報。
- 斗山ロボティクス — H2515ペイロード、到達距離、再現性、関節トルクセンサー。
- 斗山ロボティクス — 製品比較M1013、H2515、H2017モデルクラス。
- ABB - OmniVance コラボレーティブアーク溶接セルGoFaセル構成、ペイロード/到達距離、および保護オプション。
- ABB — アーク溶接ソフトウェアRobotWare ArcおよびArcWelding PowerPacの機能。
- ISO 10218-1:2025 — ロボット及びロボット装置、産業用ロボットの安全要求事項.
- ISO/TS 15066:2016 — 協働ロボットの安全に関するガイダンスレビュー時点では、現行版であり、改訂中であると記載されている。
- 米国労働安全衛生局(OSHA)—溶接時の有害なヒュームとガスの制御.
- 米国溶接協会(AWS)D1.1/D1.1M 構造溶接規格(鋼材)製品および契約に該当する場合。
メーカーの仕様、ソフトウェア、パッケージ、規格は変更される場合があります。参照資料は2026年7月23日に確認済みです。設置予定の箇所について、正確なモデル改訂版、安全要件、地域ごとの適合性、溶接規格の義務を必ずご確認ください。