

協働ロボットの積載能力 説明
協働ロボットの可搬重量とは、メーカーが定める条件下でロボットが運搬できる最大荷重のことです。グリッパーや加工ツール、アダプタ、センサー、付属部品、そして持ち上げられるワークピースなど、すべての部品がこの可搬重量を共有します。まず、これらの質量を合計することで可搬重量の上限を確認します。次に、これらの質量の合計、重心、慣性モーメント、および動作構成を考慮することで、ロボットの許容範囲にアプリケーションが適合するかどうかを判断します。
定格荷重が10kgだからといって、加工対象物が10kgであるとは限りません。工具全体の重量が2kgの場合、公称質量予算に残るのはわずか8kgです。しかも、この8kgも荷重曲線や動作要件の影響を受けます。
質量収支を計算する

ペイロードとしてカウントされるものは何ですか?
ツールフランジに搭載される完全なアセンブリを、ロボットが持ち上げる最も重い部品の組み合わせを含めて数えます。Universal Robots社は、PolyScope Xのペイロードに関するドキュメントで、このようにペイロードを定義しています。
エンドオブアームツーリング(EOAT)とは、部品を把持、検査、または加工するために手首に取り付ける装置のことです。カタログに記載されている重量には、カスタムフィンガー、取り付けプレート、またはオプションのアクセサリが含まれていない場合があるため、完全な部品表を使用して組み立て済みのツールの重量を測定してください。
画面が小さい場合は、表を左右にスクロールするか、表にフォーカスを合わせて矢印キーを使用してください。
| アイテムをロードする | 含める | よくある見落とし |
|---|---|---|
| グリッパーまたは加工ツール | 選択した工具一式(フィンガー、ジョー、カップ、保護カバー、および付属品) | グリッパーウェイト単体を使用してカスタムアセンブリを作成する |
| カップリングハードウェア | フランジアダプタ、ツールチェンジャー、衝突防止装置、スペーサー、ファスナー | ツールチェンジャーの片側を忘れる |
| センサーとサービス | カメラ、力覚センサー、マニホールド、および関連するフランジ支持ケーブルまたはホースハードウェアを搭載 | ケーブルの引っ張り力と曲げ力は別々にチェックする必要があるので、ここでは考慮しない。 |
| ワークピース | 許容誤差および同時に保持するすべてのアイテムを含めた最大承認質量 | 平均重量を使用するか、デュアルグリッパーの部品を1つだけ数える |
固定部品と運搬部品は異なります。テーブルがワークピースを保持し、ロボットが溶接トーチを運搬する場合、ワークピースはフランジペイロードではありません。プロセス接触、ケーブルの引きずり、その他の外力がロボットに負荷をかける可能性があります。
アームに沿って支持されるサービス、またはオーバーヘッドシステムから支持されるサービスは、実際の支持構造と配線経路に基づいて評価する必要があります。床からツールまでのケーブル全長を剛性フランジ荷重として加算したり、ケーブルの質量が加えるすべての力を吸収すると仮定したりしないでください。把持原理と保持力チェックについては、協働ロボットグリッパーガイドを参照してください。
工具と工作物の質量予算を計算する
検討している構成におけるロボットの積載量と、各搭載物の質量を入力してください。単位はすべてキログラムで、搭載物がない項目にはゼロを入力してください。各項目は一度だけ入力してください。
この計算では、工具の小計、総荷重、および入力された定格値との差が表示されます。メーカーの荷重曲線を読み取ったり、ロボット、グリッパー、または安全構成を承認したりするものではありません。
- 工具およびサービス小計
- ワークピースを含む総負荷量
- 差:入力定格 − 総負荷
- 公称加工予算:定格 − 工具
作業質量例: 1.20 kgの工具 + 0.35 kgのアダプタ + 0.20 kgのセンサー + 0.25 kgのサービス = 2.00 kgの工具。これに6.00 kgの部品を追加すると、合計8.00 kgになります。入力された定格12.00 kgと比較すると、差は4.00 kgです。これらの例示値は、ロボットの推奨値ではありません。
計画上の予備容量について:プロジェクトで測定誤差や将来の工具に関する予備容量を設ける場合は、その余裕容量を別途文書化してください。一律20%の予備容量は製造業者の耐荷重制限ではなく、予備容量がないからといって未確認の重心が許容されるわけではありません。
重心、モーメント、慣性はそれぞれ異なるチェック項目です。
質量が同じ2つの工具でも、手首にかかる負荷は異なる場合があります。その理由を理解するには、結合した質量の位置、力による回転効果、および回転加速度に対する抵抗を分けて考える必要があります。
合成重心を求める
重心(CoG)は、搭載されるアセンブリ全体の三次元座標系における点です。各コンポーネントの重心を、符号と単位を含めて同一のフランジ座標系で指定してください。均一な重力場における通常のロボット荷重計算では、各複合座標を質量加重平均として計算します。
この簡略化された軸方向の例では、すべての部品の中心はフランジのZ軸上にあり、X = Y = 0となっています。記載されているZ値はフランジからの絶対座標であり、合計する長さではありません。
入力例です。計算式を表示するには、左右にスクロールしてください。
| 成分 | 質量(kg) | フランジからのZ座標(mm) | 質量 × Z (kg・mm) |
|---|---|---|---|
| アダプタアセンブリ | 0.50 | 20 | 10 |
| 完全なグリップ | 1.50 | 80 | 120 |
| ワークピース | 6.00 | 180 | 1,080 |
| トータル | 8.00 | 合計Z = 151.25 mm | 1,210 |
負荷時の重心位置は [0, 0, 151.25] mm です。これは 1,210 ÷ 8 = 151.25 だからです。部品が解放されると、2.00 kg のツールアセンブリの Z = (10 + 120) ÷ 2 = 65 mm になります。したがって、ペイロードの状態は質量と重心の両方で変化します。質量加重法については OpenStax で説明されています。
重力モーメントには垂直なレバーアームを使用する
フランジ中心周りの静的重力モーメントの大きさはM = m × g × d⊥で表されます。ここで、d⊥ はその点から合成重心を通る重力の作用線までの垂直距離です。質量は kg、g ≈ 9.81 m/s²、距離はメートルで表され、N·m の値が得られます。
8 kgの荷重を0.14 mの垂直レバーアームで支えると、約10.99 N·mのトルクが発生します。同じ0.14 mの重心距離をフランジの真下に垂直に配置すると、この理想化された静的モデルではその点を中心とした無重力モーメントが発生します。それでも下向きの力が加わり、他のロボット関節に負荷をかけることができます。
一般的な関係式は M = m × g × r × sin θ です。ここで、r はフランジ中心から複合重心までの距離、θ はその位置ベクトルと重力との間の角度です。OpenStaxのトルク定義では、垂直距離の要件が説明されています。これらの図は力学的な関係を示しており、メーカーのペイロード曲線ではありません。
コントローラーの基準座標系における慣性をチェックする
回転慣性とは、質量が軸の周りにどのように分布しているかを表すものです。幅広または長い工具は、質量と重心位置がコンパクトな工具と同じであっても、回転を加速させるにはより大きなトルクが必要になる場合があります。単一の重心位置距離では、この分布を説明することはできません。
組み立てられた負荷の慣性モーメントを、ロボットが必要とする基準点、軸方向、および単位を使用してエクスポートします。たとえば、URのSW10.12スクリプトリファレンスでは、重心(CoG)をメートル単位、慣性モーメントをkg・m²単位で指定し、慣性モーメントの原点はペイロードの重心(CoG)に、軸はフランジに沿って配置されています。別の原点に関するCADテンソルには適切な変換が必要です。数値をそのままコピーすると、誤った結果になる可能性があります。
力学の参考資料:OpenStax、回転慣性、平行軸の定理。
異なる負荷条件を必要とする3つの仕事
これらはあくまでも例示的な質量予算です。次に何をチェックすべきかを示すものであり、承認されたロボット構成ではありません。
固定部品の溶接
トーチと衝突ユニット:3.20 kg
ブラケットとアダプター:0.60kg
フランジ支持サービス:0.40 kg
合計:4.20 kg
テーブル上にワークピースを載せます。トーチの重心、ケーブルにかかる力、アクセス角度、および実際の溶接経路を確認してください。
マシンテンディング
グリッパー:0.90 kg
皿と指:0.35kg
サービス:0.20 kg
最重量部分:6.00 kg
合計:7.45 kg
定格荷重10kgの場合、質量は2.55kgとなる。グリッパーの保持能力と荷重形状の組み合わせについては、まだ検証が必要である。
パレット積み用ボックス
真空吸引ツールとフレーム:3.50 kg
搭載ホースおよびバルブ:0.40 kg
最大積載量:12.00 kg
合計:15.90 kg
最も遠い配置位置と最上段のパレット層を確認してください。箱の寸法、重心、保持力、加速度などが設計上の制約となる場合があります。
デュアルグリッパーは一度に2つの部品を運ぶことができる
機械交換では、一方のグリッパーが未加工部品を保持している間に、もう一方のグリッパーが加工済み部品を取り外す場合があります。デュアルツールアセンブリ全体の重量が2.50kg、各部品の重量が4.00kgの場合、負荷状態は、空の状態が2.50kg、部品1個の状態が6.50kg、両方の状態が10.50kgとなります。部品1個の状態から10kgのロボットを選択すると、最も重い状態を見逃してしまいます。
2つの単一部品の状態では、重心座標が異なる場合もあります。両方の状態に加え、完全積載状態と工具交換状態も記録してください。
メーカーのペイロード曲線を確認する方法
ペイロード曲線は、特定のロボットと条件下における、許容される荷重と形状の組み合わせを定義するものです。これは、あらゆる協働ロボットの定格出力を下げるための普遍的な公式ではありません。
- 該当する文書を正確に選択してください。 該当する場合は、モデル、ハードウェアのリビジョン、およびソフトウェアを照合してください。取り付け方法、ツールの向き、および特別なペイロードモードを確認してください。
- 軸の定義と注記をお読みください。 重心の総距離、水平オフセット、フランジ軸座標はそれぞれ異なる量です。これらの値を互いに代用しないでください。
- 全体の負荷を評価する。 各負荷状態における質量と重心の合計値を使用してください。別途規定されている慣性モーメント、手首のモーメント、または動作制限値を確認してください。
- 必要な動作を検証します。 メーカーのツールと組み立て済みのアプリケーションを使用して、実際のポーズとサイクルタイムを評価します。
メーカーの例: UR8 Long SW10.12.1の最大積載量ページでは、通常の重心曲線と下向き動作時の拡張荷重条件を区別しています。記載されている水平オフセットと到達範囲の条件が重要です。この規定は、別のロボットや任意の手首の姿勢には適用できません。
負荷が適用範囲外となる場合は、工具、レイアウト、またはロボットの選定を見直してください。単にプログラム速度を落とすだけでは、承認された負荷構成の代わりにはなりません。
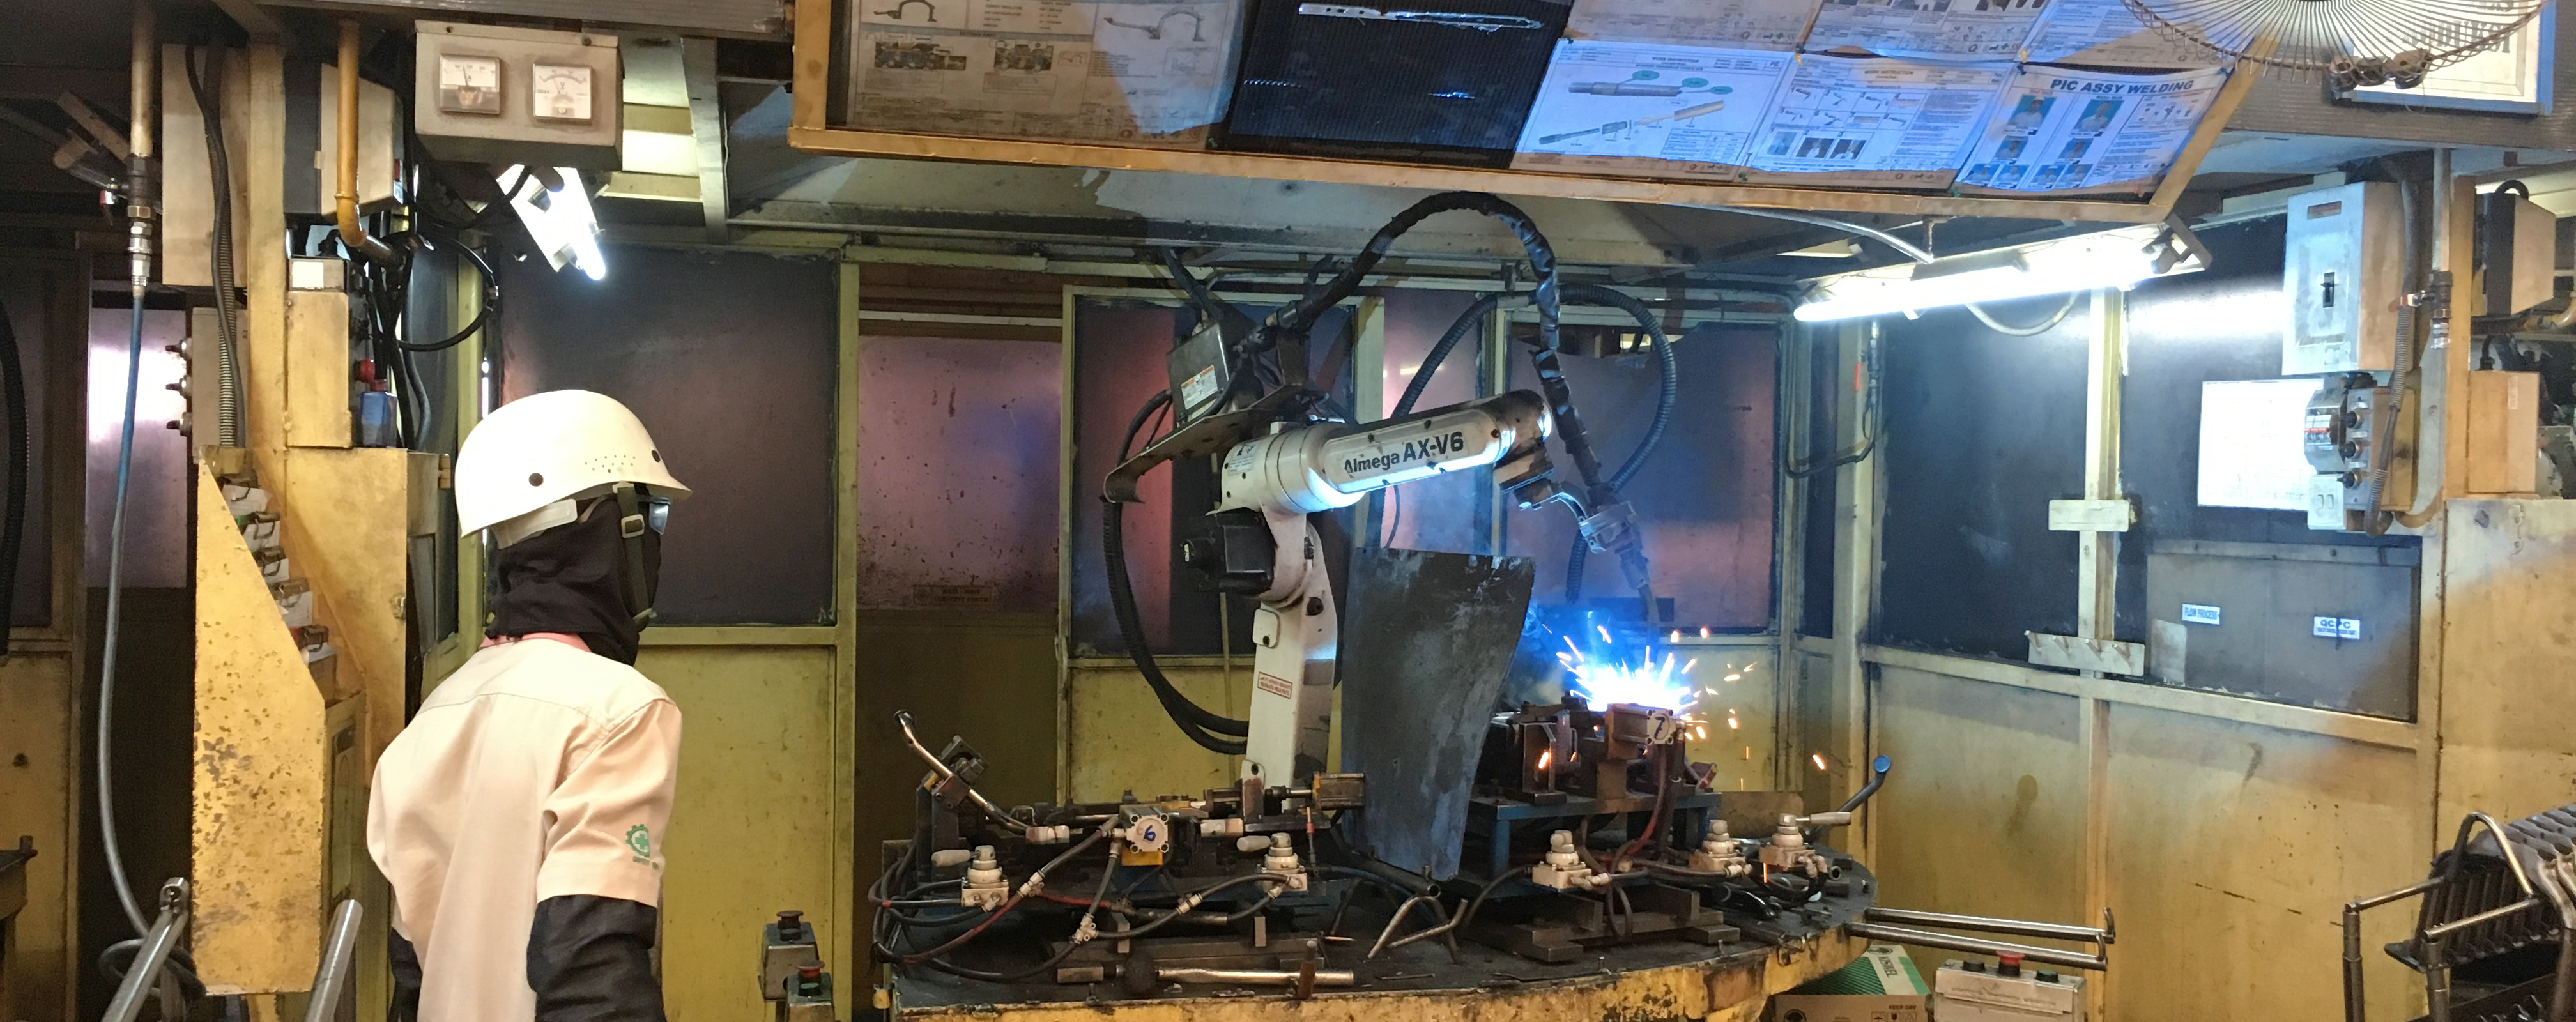

リーチと動作が生産パフォーマンスを決定する
静止状態では許容範囲内の荷重でも、加速、回転、停止、そして固定具からの離脱といった動作を経る必要があります。腕を伸ばすと関節にかかる負荷が変化し、手首を回転させると慣性モーメントが変化します。ケーブルにかかる力も経路によって変化する可能性があります。
ピックアップポイントだけでなく、最も負荷のかかる場所(機械の隅、パレットの上層、回転配置、クランプを回避するために必要なアプローチなど)を確認してください。選択した取り付け方法とその支持構造が、これらの動作に対応できることを確認してください。
メーカーによっては、特定の積載条件に応じて利用可能な加速度を制限する場合があります。これが、最高速度の公称値だけでは積載サイクル時間を予測できない理由の一つです。経路評価では、ロボット本体、設定された積載データ、および計画された安全機能を正確に使用し、実際のサイクル時間を測定してください。
その経路が確立された後の生産計画においては、自動化サイクルタイム計算ツールは、サイクルに関する前提条件を生産能力に変換するのに役立ちます。ただし、ロボットの動作検証に取って代わるものではありません。
ロボットに実際にかかる負荷を設定します。
コントローラのペイロードデータは、物理的な負荷に追従する必要があります。空の工具、各ピック部品構成、および各工具交換アセンブリを定義します。物理的な遷移が発生した際には、メーカーがサポートするシーケンスを使用して、適切な状態を適用します。
URのペイロードコマンドリファレンスでは、質量、重心、慣性モーメントが変化した場合はパラメータを更新するよう明示的に指示されています。クローズグリッパーコマンドが送信されたからといって、コントローラが部品がピックアップされたことを自動的に認識するとは考えないでください。
ペイロードを設定したからといって、ピックアップが成功したとは限らない。
コントローラに負荷モデルを提供します。アプリケーションが部品の存在を確認する必要がある場合は、適切な把持フィードバックまたは別の検証済み検出方法を使用してください。把持確認と負荷構成は別々の機能です。
製造前に、測定されたアセンブリを承認済みの質量特性と比較し、想定された経路で全ての負荷状態をテストし、サイクルタイムを確認し、保護停止やトルク警告を調査してください。不正確な負荷データや不適切な機械設計の症状を抑えるためだけに安全限界を変更しないでください。
工具図面、質量特性記録、ロボット設定、検証済みのプログラム改訂版はまとめて保管してください。フィンガーが長くなった場合、新しいセンサーを使用する場合、または交換部品が重くなった場合は、新たな負荷評価が必要になることがあります。
ペイロードの承認は、セルの安全性を保証するものではない。
完全なアプリケーションには、ロボット、ツール、部品、治具、作業者、およびプロセスが含まれます。ロボットアームが協働安全機能を提供する場合でも、重いまたは鋭利なワークピース、挟み込み箇所、高温部品、または通電中の溶接ツールには安全対策が必要となる場合があります。
ISO 10218-1:2025は産業用ロボットの安全性を扱っています。ISO 10218-2:2025は産業用ロボットの用途とセルを扱っています。ISO /TS 15066:2016は協働型産業用ロボットシステムとその作業環境を対象としており、ISOは現在、これを発行済みで改訂予定としています。
これらのタイトルは、特定の設置場所における適合性を保証するものではありません。溶接やレーザー加工は、セル設計において評価する必要のある追加のプロセス上の危険をもたらします。ガード、インターロック、および抽出は、実際の用途によって異なります。協働ロボット安全フェンスガイドでは、これらの個別の決定事項について説明しています。
情報源と計算基準
以下のメーカー情報は、例で使用されているソフトウェアとモデルを示しています。評価対象のロボットに合ったドキュメントを参照してください。このページに掲載されている数値計算例はすべて、あくまでも例示のためのものです。
- ユニバーサルロボット、PolyScope X SW10.14 — ペイロード:フランジの総荷重と重心位置。
- ユニバーサルロボット、UR8ロング SW10.12.1 — 最大積載量: 重心曲線、条件付き拡張荷重、および動作評価。
- ユニバーサルロボット、SW10.12 — set_target_payload: 荷重状態の変化、基準座標系、および単位。
- OpenStax — マスセンター, トルク (NAIST) と 回転運動:例題の背後にある仕組み。
- ISO 10218-1:2025, ISO 10218-2:2025 (NAIST) と ISO / TS 15066:2016ロボットおよびアプリケーションの安全に関する文書の範囲。
ツール、ロボット、レーザー加工工程をまとめて計画する
Oceanplayer Laser社とのレーザー自動化に関するご相談の際は、部品図面、最大搬送質量、ツールコンセプト、推定重心位置、作業位置、目標サイクルタイムをお知らせください。これらの詳細情報は、アームの選定前にアプリケーションを明確にするのに役立ちます。
統合オプションについては、レーザー自動化システムの概要をご覧ください。
自動化アプリケーションについて話し合う