

ハンドヘルドレーザー溶接機+協働ロボット: 低コストの自動化?
ハンドヘルド式レーザー溶接機と協働ロボットを組み合わせることは、溶接自動化への比較的シンプルな方法となり得るが、それは作業が再現可能で、部品を常に固定でき、接合部の精度が管理され、レーザーセル全体が安全である場合に限られる。
協働ロボットは、変動の大きい手作業プロセスをそれ自体で安定したプロセスに変えるものではありません。投資の妥当性は、使用可能なアークオン時間、段取り替え、治具の再現性、手直しの回避、溶接品質の認定、筐体、抽出、統合、トレーニング、検証にかかるコストなど、ロボットアームやレーザー光源の価格だけでなく、様々な要素によって決まります。

自動化すべきは、変化し続けるタスクではなく、安定したタスクである。
最も有力な最初の用途は、繰り返し溶接が行われ、アクセス可能な経路があり、負荷が予測可能で、品質が測定可能な部品群です。一方、部品の歪み、隙間の変化、制御されていない反射による危険、頻繁に発生する特殊な形状、または溶接よりも手作業による取り扱いが中心となる工程は、適していません。
プログラミング、ツール開発、検証作業を再利用できるほど頻繁に発生する部品を選択してください。
ロボットはプログラムされた経路を繰り返すだけであり、センシングやプロセス開発なしに、制御不能な部品の位置や隙間を補正することはできない。
協働ロボット、レーザー、工具、配線、シールドガス、筐体、排気装置、制御装置、設置、およびトレーニングを含みます。
ロボットの安全機能には、直接または反射によるクラス4レーザー放射、溶接ヒューム、または高温作業の危険性は含まれていません。
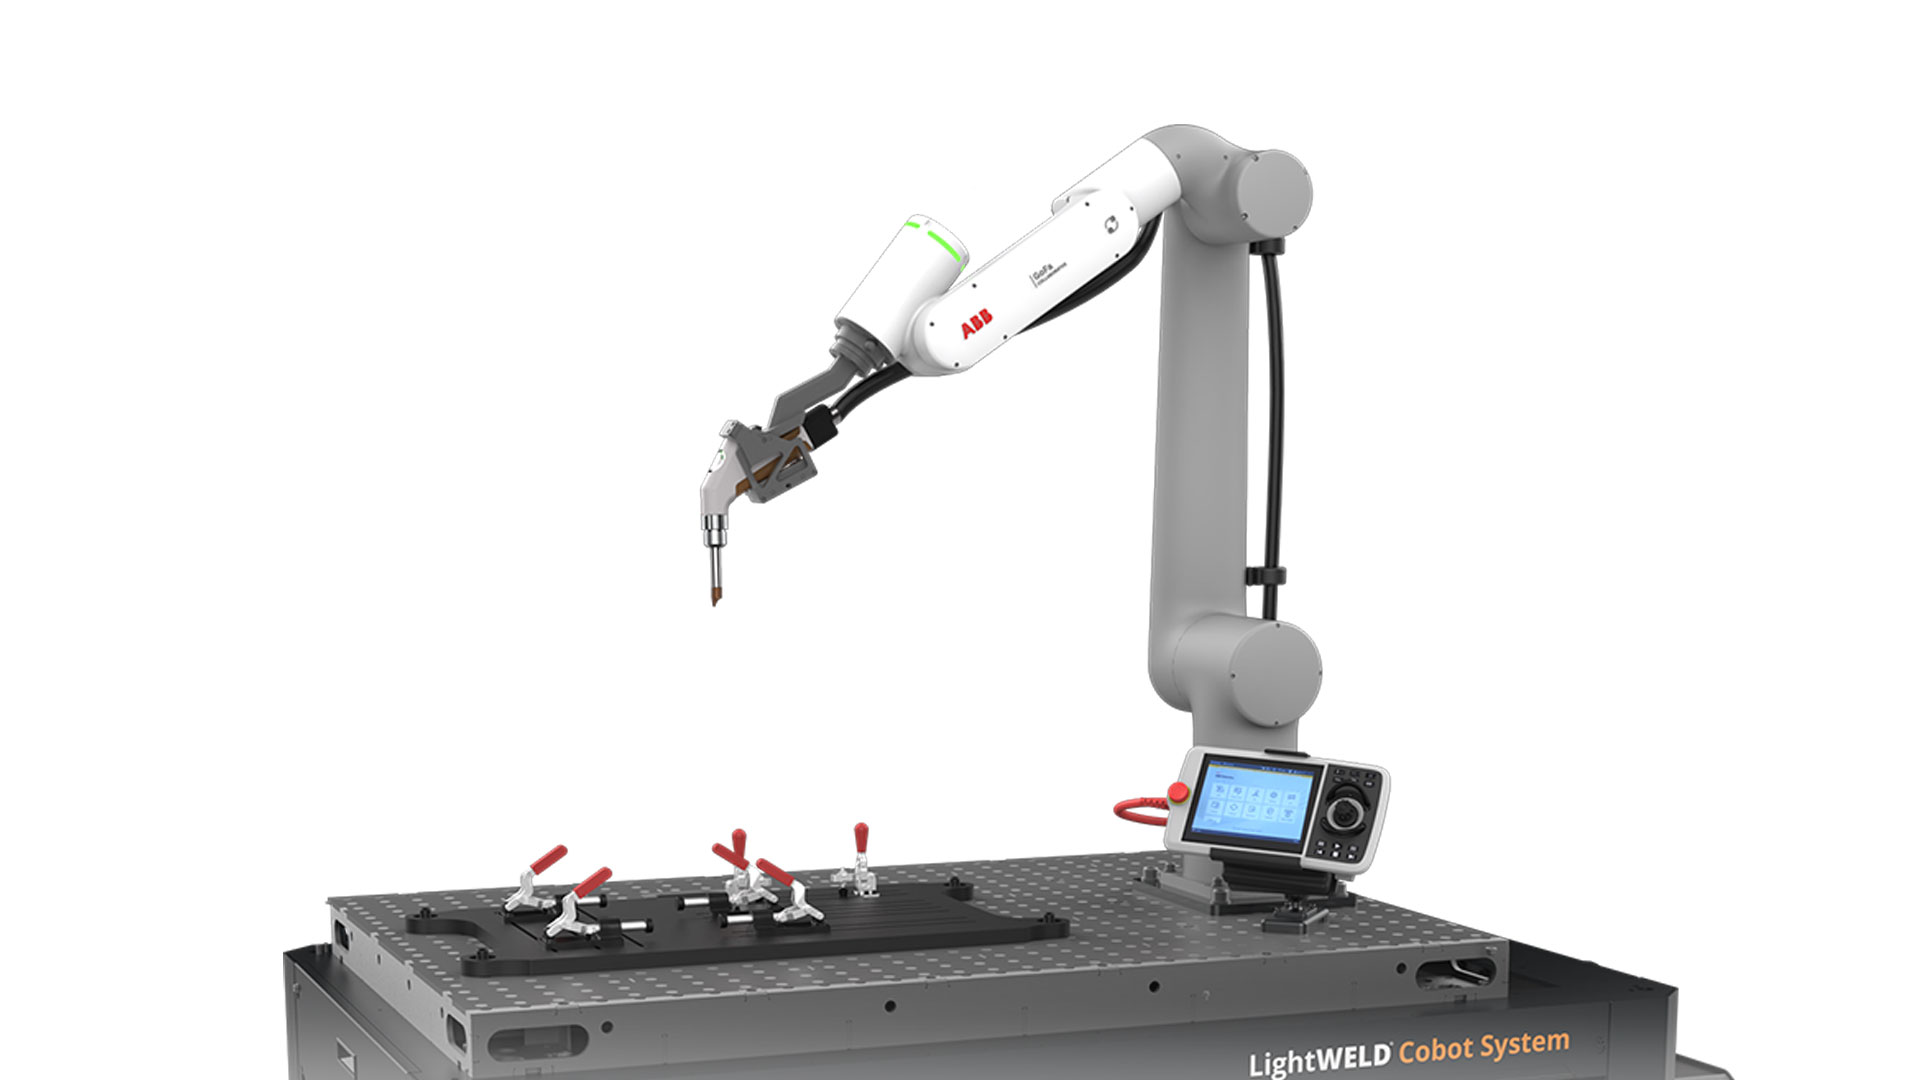
ハンドヘルドレーザー溶接機+協働ロボットは 完全な生産セル。
その表現は、溶接ガンをロボットに取り付けるといった単純なものに聞こえるかもしれない。しかし、実用化可能なソリューションとは、複数のサブシステムが連携して動作し、同時に安全に停止する必要のある統合型機械のことである。
レーザー、光学系、ノズル、シールドガス供給装置、およびオプションのワイヤフィーダーが溶接プロセスを規定する。インターフェースは、ロボットの起動/停止、スケジュール選択、および障害処理をサポートする必要がある。
ペイロード、到達距離、経路挙動、ツール中心点のキャリブレーション、およびケーブル配線によって、トーチが特異点、衝突、または過剰な手首の動きなしにすべての関節にアクセスできるかどうかが決まります。
基準面、クランプ、積載アクセス、およびミス防止機能により、各接合部はプログラムが想定する位置に保持されます。多くの場合、プログラミングインターフェースよりも、ツールの方が結果を左右します。
レーザー耐性のある封じ込め、インターロック、緊急停止装置、排煙装置、遮蔽ガス、電源供給、および操作手順は、セルの一部であり、納入後に解決すべきオプションの付属品ではありません。
見積りに示された範囲に、溶接テーブル、治具、ワイヤフィーダー、筐体または仕切り、インターロック、ヒューム抽出装置、ガス機器、輸送費、試運転、トレーニング、サンプル開発、資格認定サポート、およびスペアパーツが含まれているかどうかを確認してください。見た目が似ている2つのシステムでも、実際に提供される能力は大きく異なる場合があります。
ハンドヘルド型、協働ロボット、または産業用ロボット: どのルートが適切ですか?
協働ロボットは、手動操作の溶接機と専用の産業用ロボットセルとの間のギャップを埋める存在です。必ずしも最も安価な解決策ではありませんが、最高速度よりも柔軟性と再現性の高いロボット動作が求められる場合に有効です。
| 最適 | 主な利点 | 主な制約 | 計画に関する質問 | |
|---|---|---|---|---|
| 手動式ハンドヘルドレーザー溶接機 | 一点物、修理、非常に多様な部品、そして人間の適応力が活かせる作業 | 迅速な切り替えとオペレーターによる直接的な判断 | 品質と生産量はオペレーターに依存する。その人物はプロセスに関わり続ける。 | 訓練を受けたオペレーターは、すべての関節に安全にアクセスし、操作することができるだろうか? |
| オープンコボット統合 | 大型部品やアクセスしやすい部品、繰り返し作業、および個別に制御可能なレーザー領域を作成できるレイアウト。 | 最大限のアクセス性と柔軟な積載 | レーザー対応のバリアまたは室内制御、インターロック、危険性分析、およびアクセス制御が必要です。 | 直接光線と反射光線をロボットの筐体全体にわたって閉じ込めることは可能か? |
| 密閉型コボットセル | 小型から中型の部品、予測可能な負荷、そしてコンパクトなターンキー方式の設置面積を求める工場 | 封じ込め、インターロック式アクセス、および抽出を1台の機械に統合できます。 | 部品のサイズ、積載方法、ロボットの到達範囲は筐体によって制限される。 | 筐体は最大の部品を収容でき、かつ効率的な積載を維持できるだろうか? |
| 従来型の産業用ロボットセル | 大量生産、長時間の生産、大きな積載量、厳しいサイクルタイム目標 | 高速化、積載量増加、専用自動化機能 | エンジニアリング、スペース、警備、切り替え作業のさらなる強化 | 年間生産量は、専用の自動化設備を導入するのに十分なほど安定しているか? |
計画の解釈は、 IPG Photonicsの統合ガイドに基づいています。最終的な分類と安全対策は、納入されるシステムとサイトのリスク評価によって決定されます。
これらの6つの門を通過してから、 協働ロボットの価格。
自動化予算を無駄にする最も手っ取り早い方法は、部品、接合部、プロセスウィンドウ、生産目標を定義する前にハードウェアの価格を設定することです。まずはアプリケーションの評価から始めましょう。
繰り返し頻度
年間数量、バッチサイズ、およびジョブの継続頻度を記載してください。プログラムと治具を再利用すれば、少量のバッチでも対応可能ですが、単発のジョブではプログラミングと検証にかかる時間を回収できない場合があります。
部品の一貫性
プレス加工、曲げ加工、切断面、組立品の実際の公差を測定します。自動化には再現性のある基準点が必要です。反りや寸法ずれによって、接合部が張られた経路からずれてしまいます。
ジョイントのフィッティング
代表的な部品におけるギャップ、オフセット、およびエッジの状態を記録します。レーザー溶接は、特に溶加材を使用しない自溶溶接の場合、アーク溶接よりも高い精度が求められます。
パスアクセス
トーチの角度、距離、接近動作、離脱動作を各関節ごとにマッピングします。アームには、公称到達距離以上のものが必要です。衝突のない姿勢と、溶接ヘッド、ケーブル、ワイヤ経路のためのスペースが必要です。
質の高い証拠
浸透度、溶融度、ビード形状、多孔度、歪み、外観、および破壊試験の要件を明確に定義してください。「見た目がきれい」は生産受入基準ではありません。
労働機会
接触時間、積載、仮付け、溶接、検査、研削、再加工を個別に設定します。協働ロボットは、セルが実際に変更する作業においてのみ時間を節約し、部品周辺のすべての作業をなくすわけではありません。
サンプルテスト中にアプリケーションがジョイントを再現可能な位置に保持できない場合、ロボットの再現性向上によって解決できると安易に考えてはいけません。ビジネスケースを作成する前に、部品の準備、成形、治具設計、またはセンシングを改善してください。
ロボットは経路を繰り返します。 治具は接合部を繰り返す。
レーザー溶接協働ロボットは、部品の寸法、クランプ方法、溶接経路が一定である場合に最高の性能を発揮します。IPGの統合ガイドラインでは、再現性のある治具、予測可能な経路、および正確なフィッティングを主要な適用条件として具体的に挙げています。

ロボットの高速動作では、位置決め、クランプ、検査、および不適合部品の再加工に要した時間を回復することはできない。
画像提供元:IPG Photonics。
部品を過度に拘束することなく、並進と回転を停止する3次元基準面を定義します。制御可能な場合を除き、外観上または熱的に不安定なエッジを参照することは避けてください。
クランプは、ビーム、シールドガス、ワイヤ、抽出ノズル、またはロボットの経路を遮ることなく、接触を維持する必要があります。溶接中に熱によって継ぎ目が開いていないか確認してください。
製品変更後もセルが既知の状態に戻るように、キー付き治具位置、保存済みプログラム、文書化された工具中心点チェック、および検証クーポンを使用してください。
ワイヤ送給方式は、加工許容範囲を広げ、より広い継手に対応できるという利点がありますが、送給装置、消耗品、位置合わせの変数、およびメンテナンスが必要になります。適切な場合は、自送方式とワイヤ送給方式の両方のルートを検証してください。
タッチセンシング、ビジョン、またはシームトラッキングは特定のずれを修正するのに役立ちますが、それぞれ統合とサイクルタイムが増加します。機械的に修正できる治具の問題を補うために、高価なセンシングを使用する必要はありません。
ロボットの位置はアームがどこに移動したかを示すものであり、貫通度、融合度、または気孔率を示すものではありません。工程記録を溶接検査およびトレーサビリティ要件に紐付けてください。
指導を通して教えるのは簡単です。制作プログラミングは 単なるウェイポイント以上のもの。
最新の協働ロボットは、手動ガイダンス、ジョギング、グラフィカルなプログラムブロックなどにより、動作ティーチングを簡素化できます。しかし、実際の生産作業では、安全な作業手順、トーチの向き、溶接スケジュール、ガスタイミング、配線調整、故障復旧、そしてドライランが依然として必要です。

実践的な指導手順
安全なホームポジションから始め、クリアランス動作を教え、アプローチを定義し、トーチの向きを決め、溶接の開始と終了を教え、資格のあるスケジュールを割り当て、ガスとワイヤを調整し、最後に安全な退避方法を教えます。実際の溶接を行う前に、排気を無効にして全経路を実行します。ケーブル、ワイヤコンジット、および排気が引っかかることなく動作に追従することを確認します。
切り替えを迅速に行うための秘訣とは?
迅速な段取り替えは、プログラム名、改訂管理、治具識別、保存済みスケジュール、キー付き工具、検査記録、および再現可能な校正チェックによって実現されます。「数分でプログラミング完了」とは、基本的な動作のティーチングを指す場合があり、初回製品承認、パラメータ開発、または安全性の検証は含まれません。
協働アームはレーザー加工をしない 協力的。
このロボットは、出力・力制限機能や安全な動作機能を提供する可能性があるが、アプリケーションには目に見えないレーザー光、鏡面反射、高温金属、シールドガス、ヒューム、ワイヤーの動き、挟み込み箇所、蓄積エネルギーなども含まれる。統合セル全体としてリスク評価を行う必要がある。
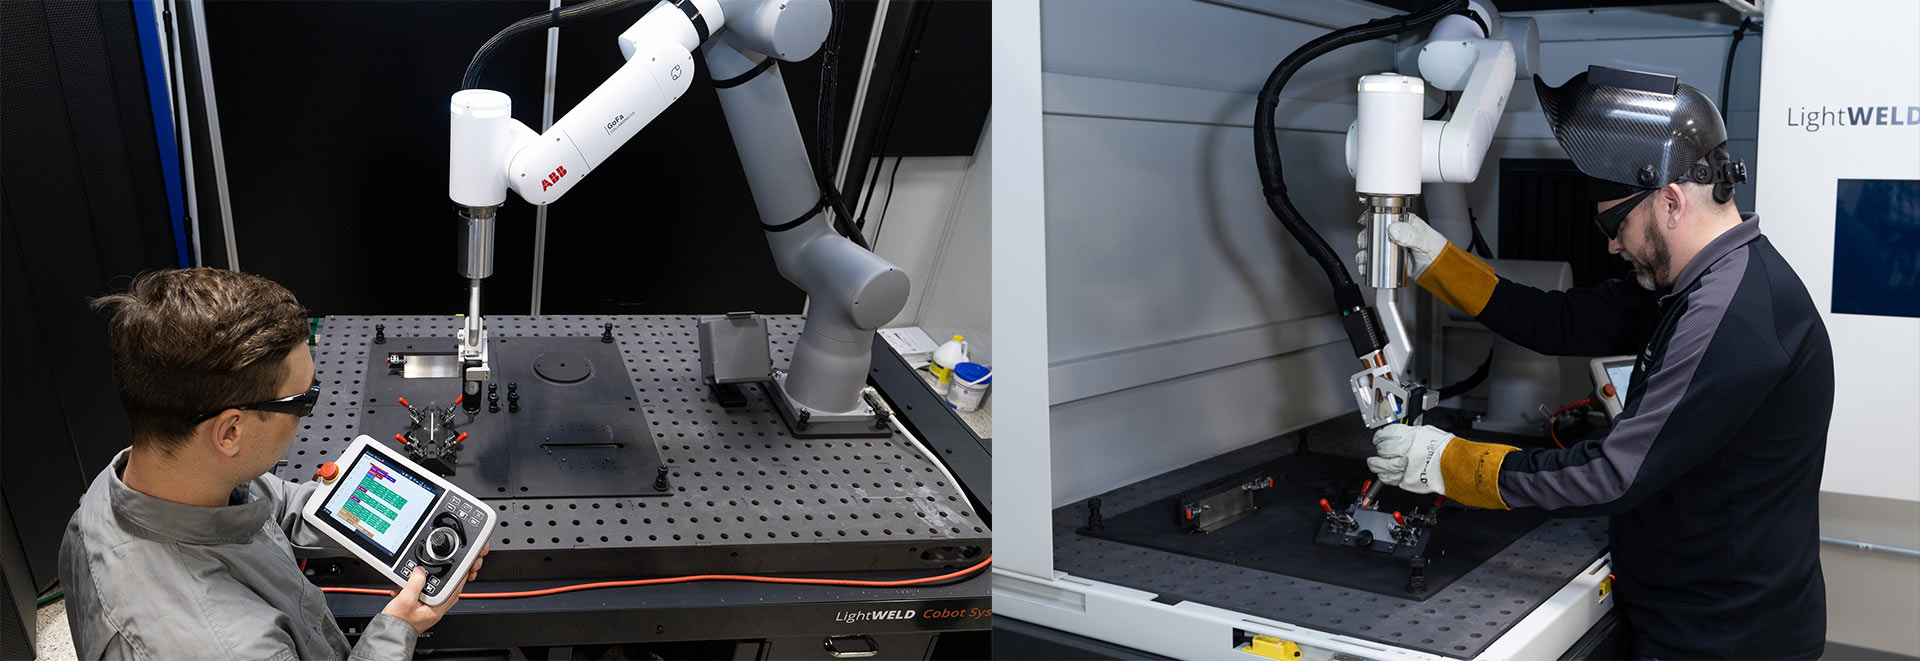
筐体は、その材料、観察パネル、継ぎ目、扉、インターロック、およびビーム経路が実際のレーザーに合わせて設計および検証されている場合に限り、プロセスを収容することができる。
画像提供元:IPG Photonics。
| 危険 | 協働ロボット機能が不十分な理由 | 評価するための計画管理 |
|---|---|---|
| 直接および反射レーザー光 | ロボットのトルクセンシングは、危険なビームや反射を検出または減衰させることはできません。 | レーザー対応の筐体/バリア、ビーム終端装置、インターロック式アクセス、警告システム、管理区域、訓練を受けた担当者、および必要に応じて波長に応じた保護メガネ |
| ロボットと工具の動作 | ペイロード、鋭利なワークピース、治具、加工ツールによってアプリケーションのリスクが変化する | アプリケーションのリスク評価、安全ゾーン/速度、分離監視、検証済みの停止機能、衝突レビュー、および安全な積載シーケンス |
| 溶接ヒュームとガス | コンパクトな区画は汚染物質を濃縮する可能性があり、開放型の作業場は十分な換気の証明にはならない。 | 発生源の捕捉、設計された気流、フィルターの選択、曝露評価、メンテナンス指標、および適合した排出または再循環 |
| 火、高温部分、飛沫 | 高温作業状態が発生しても、ロボットはサイクル動作を継続できる。 | 可燃物制御、耐火表面、温度/部品取り扱い計画、防火、点検および緊急対応 |
| サービスおよび障害復旧 | トラブルシューティング中は、作業員がセル内に入ったり、蓄積されたエネルギーに近づいたりすることがあります。 | ロックアウト/タグアウト手順、安全サービスモード、認証アクセス、文書化された再起動、インターロックテスト、および制御パラメータのアクセス許可 |
ISO 10218-2:2025は、産業用ロボットアプリケーションの統合、試運転、運用、保守、および廃止措置について規定しています。OSHAのレーザーに関するガイダンスでは、レーザー放射へのアクセスを制限するための工学的制御を最優先事項としていますが、OSHAのレーザー技術マニュアルでは、レーザー溶接によるヒュームや蒸気に対する適切な換気を求めています。設置場所に関連する規制および規格を適用してください。
「低コスト」とは統合の負担が少ないことを意味するが、普遍的なものではない システム価格。
単体溶接機やロボットアームのオンライン価格は、設置済みの溶接セル全体の価格を反映していません。詳細な仕様書を請求し、同じ期間における設置済み設備の総能力を比較してください。
レーザー光源、溶接ヘッド、協働ロボット、制御盤、産業用ベースまたはテーブル、取り付け金具、ケーブル、および自動運転に必要なライセンスを含めてください。
ワイヤフィーダー、駆動部品、ノズル、保護窓、シールドガス装置、必要に応じてチラー、排気装置、および初期消耗品の価格を見積もってください。
レーザー耐性のある筐体またはバリア、観察窓、インターロック、アクセス制御、緊急停止装置、安全制御装置、標識、検証、および暴露評価を含めること。
部品調査、溶接試験、治工具、ロボット到達範囲調査、プロセス開発、破壊試験、文書作成、および初回製品承認のための予算。
配送、現場準備、電気・ガス工事、試運転、オペレーター/プログラマー研修、および生産立ち上げ時間を考慮する。
光学部品、ノズル、フィルター、冷却液、校正、サービス作業費、ソフトウェア、スペアパーツ、予防保守、および重要な輸入部品の到着待ちにかかる費用を含めてください。
価格は、レーザー出力、ロボットの到達範囲と可搬重量、国、認証、筐体設計、工具の複雑さ、サービス範囲によって変動します。責任あるサプライヤーは、見積もり対象のセルで処理できる内容、購入者が提供すべき事項、および受入時に添付される証拠について説明する必要があります。
承認された部品と回収された容量から回収額を計算する。 ヘッドライン溶接速度。
レーザーの移動速度はサイクルを構成する要素の一つにすぎません。セルは接近、ガスの供給、ワイヤの装填、溶接、後退、装填待ち、検査、製品交換といった一連の動作も行います。計測時間と許容出力値を使用してください。
年間給付金を積み上げる
まず、同じ承認部品の現在の基準値から始めます。直接溶接作業、段取り、研削、再加工、検査、不良品、および制約のある生産能力を測定します。次に、100%の稼働率ではなく、現実的な稼働率、段取り替え、および人員配置を使用して新しいセルをモデル化します。
ロボットが動いている時間ではなく、再割り当てまたは回避できる時間を数えるべきです。
過去の欠陥コストと検証済みのパイロット試験結果を活用し、自動化によって欠陥がなくなると思い込まないでください。
研削または研磨は、資格のあるレーザー溶接によって実際にそれが減少する場合にのみ含めること。
追加生産は、受注量、下流工程の生産能力、および人員がそれを吸収できる場合にのみ価値を持つ。
透明な方程式を使用する
年間の純営業利益は、検証済みの年間節約額と追加の承認済み出力による貢献額から、セルの電力、ガス、配線、消耗品、保守、サポート、および追加の労働力を差し引いたものであるべきである。
保守的なシナリオ、想定されるシナリオ、需要が限定されたシナリオを検証してください。投資回収が、稼働率100%、段取り替えなし、治具費用なし、そして余剰部品がすべて売れるという条件でのみ成り立つのであれば、事業計画は脆弱です。
Cobot ROI計算ツールを開くレーザー溶接協働ロボットが強いところ、そして 闘争。
優れたアプリケーションは、大量生産を前提とする必要はない。必要なのは、治具、プログラム、および認証に費やした労力を再利用できるだけの十分な反復性とプロセスの安定性である。
| 使用条件 | フィット | 理由 | 何を証明すべきか |
|---|---|---|---|
| 繰り返し使用されるステンレス鋼または炭素鋼板アセンブリ | 有力な候補者 | 繰り返し縫い目、アクセスしやすい接合部、安定した固定具は、再利用可能なプログラムを支えることができる。 | 嵌合公差、遮蔽、ビード受入、歪み、および負荷/排出時間 |
| 多品種少量生産の部品ファミリー | 有望 | グラフィカルプログラミングと保存されたレシピは、製品変更の負担を軽減できる。 | 治具の共通性、段取り替え時間、プログラム改訂管理、初回品検証 |
| 繰り返しアクセス可能な縫い目がある大きな部品 | 条件付きの | オープンな統合により、コンパクトな筐体を超えたアクセスが可能になります。 | レーザー照射範囲全体、ロボットの到達範囲、ケーブル配線、および安全な積載ゾーンにおけるレーザー照射の封じ込め |
| 薄型アルミニウム製アセンブリ | テストが必要 | レーザー溶接は熱入力を制限できるが、材料、酸化物、ギャップ、ガス、気孔のリスクがあるため、プロセス開発が必要となる。 | 金属組織検査または機械的検査、気孔率、亀裂、ワイヤの選択、表面処理 |
| 不定期な修理作業または一点ものの製作 | 通常は手持ちの方が優れている | 人間の判断は、個々の部品をプログラミングして固定するよりも早く適応する可能性がある | 同じ経路が自動化を正当化するほど頻繁に繰り返されるかどうか |
| 歪んだ部品と予測不可能な隙間 | スタート地点が悪い | 教えられた経路と処理ウィンドウは、実際の関節に追従しない可能性があります。 | 上流工程での成形、治具、溶加材、または検証済みのセンシングによって、接合部の再現性を高めることは可能でしょうか? |
| 非常に大量生産に特化した生産 | 産業用ロボットを比較する | 従来のセルは、より高い速度、ペイロード、および統合された自動化を実現する可能性があります。 | 年間生産量、タクトタイム、稼働時間要件、製品寿命の安定性 |
初めての統合のための8段階の手順 レーザー溶接協働ロボット。
順序は重要です。接合部と安全性の概念を検証する前にハードウェアを購入してしまうと、後々の治具や封じ込めに関する変更によって、期待していた低コストのメリットが失われてしまう可能性があります。
代表的な部品ファミリーを1つ選択してください。
図面、材料仕様、厚さ、接合部設計、年間数量、バッチサイズ、現在のサイクルタイム、品質要件、および写真を提供してください。最良のサンプルだけでなく、最悪の場合のばらつきも含めてください。
レーザー加工の実現可能性を証明する
代表的な部品を用いて、初期溶接範囲を設定します。レーザー出力、移動速度、ブレ、焦点、ワイヤ、ガス、表面処理などの条件を記録します。その結果を実際の合格基準と比較してテストします。
部品と隙間のばらつきを測定します。
複数の生産部品を検査する。不良の原因が切断、成形、組み立て、仮止め、またはクランプ工程のいずれにあるかを特定する。自動化の前に、上流工程で何を変更する必要があるかを決定する。
設計治具と材料の流れ
基準点、クランプ、積載順序、部品の有無確認、ミス防止策、および作業者の人間工学に関する事項を定義する。ロボットのサイクルタイムとは別に、手作業による搬送時間を見積もる。
リーチとサイクルに関する包括的な調査
トーチ角度、ロボットの姿勢、ケーブルとワイヤの配線、安全なアプローチ、およびすべての溶接をモデル化します。ガスの予流量、インデックス付け、ローディング、検査、および切り替えも含みます。
完全な安全コンセプトを設計する
レーザー、ロボット、高温作業、ヒューム、ガス、電気、およびサービス関連の危険性を評価します。実際のレイアウトに合わせて、封じ込め、インターロック、安全な動作、排気、および操作制御を選択します。
セルを構築して検証する
ユーティリティの試運転、ツール中心点の校正、排出ガス無効化プログラムの検証、制御された試験の実施、および安全機能のテストを行います。受入サンプルとプロセス記録を作成します。
所有権と指標に基づいた加速
社内の担当者とオペレーターを育成する。1時間あたりの合格部品数、段取り替え時間、ダウンタイム、消耗品の使用量、不良品、メンテナンス状況を追跡する。移動速度を上げるだけでなく、真のボトルネックを改善する。
コボットが到着する前に、周囲の状況を計画しておきましょう。
ユーティリティとワークフローに関する前提条件は、モデルによって異なります。電圧、ガス流量、換気値などを他のシステムからコピーするのではなく、サプライヤーの図面と地域の規定に基づいて、すべての要件を確認してください。
レーザー、ロボット、チラー、排気装置、および付属品の電圧、位相、周波数、分岐保護、接地、遮断器、および要求仕様を確認してください。
ガスの種類、純度、圧力、最大流量、ボンベ供給かバルク供給か、レギュレーター、ホースの配管経路、および供給不足時の対応状況を確認してください。
発生源の捕捉、必要な風量、フィルター段数、フィルター負荷表示、騒音、補給空気、および排出/再循環の承認について定義する。
床の荷重、水平度、アンカーまたはロックキャスター、輸送経路、メンテナンスのためのクリアランス、およびセル移動が校正に及ぼす影響を確認してください。
積み込み、退出、インターロックドア、視界、警告灯、緊急停止、キー管理、および誰が立ち入り、プログラム、サービス、または再起動できるかを計画します。
プログラム、スケジュール、承認、保守、アラーム、部品品質記録をどのようにバックアップし、生産と連携させるかを決定する。
承認済みの保護窓、ノズル、シール、配線経路部品、配線、フィルター、およびサプライヤー推奨の重要な予備部品を納期通りに在庫します。
工程レシピ、工具、安全点検、バックアップ、トレーニング、受入検査、サプライヤーとの連絡を担当する人物を指名してください。
仕様書だけでなく、証拠、範囲、そして裏付けを求めましょう。
協働ロボットの公称到達距離、可搬重量、再現性だけでは、納入されたセルが要求される品質とタクトタイムで安全に部品を溶接できるかどうかはわかりません。
| 購入に関する質問 | 有用な回答の内容 | 要求する証拠 |
|---|---|---|
| 当社のどの部品が評価対象となりましたか? | 材質、厚さ、接合部、隙間範囲、サイズ、アクセス、および製造上のばらつき | サンプルレポート、パラメータ、写真、ビデオ、検査結果 |
| 具体的に何が含まれていますか? | レーザー、ロボット、テーブル、治具、ワイヤー、ガス、抽出、封じ込め、制御、設置、トレーニング | 項目別範囲、責任マトリックス、および除外事項 |
| サイクルタイムはどのように計算されましたか? | ロボットの動作、ガスタイミング、溶接、積載、検査、段取り替え、および予想される稼働率 | サイクル分解と代表的な部品の実演 |
| 安全性はどのように設計されるのか? | 適用規格、リスク評価範囲、レーザー封じ込め、インターロック、ロボットの安全機能および抽出 | 図面、安全機能一覧、検証計画、宣言書、マニュアル |
| そのプロセスはどのように維持されているのですか? | 光学検査、ノズル/ワイヤーアライメント、TCP校正、フィルターサービス、バックアップおよび予防保守 | メンテナンススケジュール、消耗品リスト、スペアパーツの入手可能性、およびトレーニング概要 |
| インストール後は何が起こりますか? | 試運転、検収、応答時間、リモートサポート、フィールドサービス、ソフトウェアアクセス、エスカレーション | サービス条件、保証、地域対応能力、および指定された受入基準 |
| システムは成長できるのか? | プログラム転送、将来の部品、アームオプション、治具、配線モード、自動化インターフェース、データ | アップグレードパス、インターフェースドキュメント、および拡張範囲の例 |
試験前に、材料、部品の改訂、治具、数量、溶接の受入基準、サイクル定義、安全点検、文書化、合否判定基準について合意してください。都合の良いサプライヤーのサンプルを使ったデモンストレーションは、お客様の用途を証明するものではありません。
コボット溶接プロジェクトを弱体化させる6つの誤解。
協働ロボットの機能は、定められた条件下でロボットの動作に伴う危険性に対処します。しかし、危険なレーザー加工プロセスにおいては、完全な封じ込め、障壁、インターロック、および管理区域が必要となる場合があります。
グラフィカルプログラミングは動作作成を簡素化できるが、治具、溶接認定、安全機能、校正、復旧、生産管理には依然としてエンジニアリングが必要となる。
縫い目が移動しても、アームは元の位置に戻ることができます。部品の一貫性を向上させたり、測定されたばらつきに対してセンシングの妥当性を検証したりできます。
出力には、積載、アプローチ、ガス、配線、検査、段取り替え、ダウンタイムが含まれます。1秒あたりのミリメートル数だけでなく、シフトあたりの合格部品数も測定してください。
プリセットは出発点です。材料のグレード、厚さ、表面、ギャップ、ガス、フォーカス、ワイヤ、および受入要件によって、合格範囲が定義されます。
治具、筐体、抽出パッケージ、トレーニング、または受入試験の欠落は、後々、遅延、手戻り、および計画外の統合コストとして現れる可能性があります。
レーザー出力だけでなく、部品そのものを送ってください。
最適な協働ロボットの選定には、図面、材質と厚み、接合部の詳細、ギャップ範囲、年間生産量、バッチサイズ、現在のサイクルタイム、品質基準、部品写真、および利用可能なセルスペースをご提供ください。Oceanplayerはこれらの情報に基づいて、手動、協働ロボット、またはロボットによる加工ルートを推奨し、次のサンプルテストを定義します。
ハンディ型レーザー溶接機+協働ロボットに関するよくある質問。
ハンドヘルド式レーザー溶接機は、どの協働ロボットにも搭載できますか?
デフォルトでは安全かつ効果的に溶接を行うことはできません。溶接システムは自動制御に対応している必要があり、ロボットは適切な可搬重量、到達距離、経路性能を備えている必要があり、取り付け、ツール中心点、ケーブル、ワイヤフィーダー、シールドガス、故障検知機能、安全機能が統合されている必要があります。サプライヤーが承認したインターフェース、または特定のコンポーネントに合わせて検証されたエンジニアリング統合を使用してください。
レーザー溶接協働ロボットは、従来のロボットセルよりも安価ですか?
柔軟性が高く、中規模生産量向けのシステムであれば、統合の負担が少なく、設置面積も小さくて済みますが、価格面で常に優位性があるわけではありません。レーザー、ロボット、ツーリング、筐体、抽出装置、制御装置、ユーティリティ、試運転、トレーニング、メンテナンス、認定など、設置範囲全体を比較してください。大量生産でサイクルタイムが重視される場合は、従来型のロボットの方が経済的かもしれません。
レーザー溶接協働ロボットにとって最適な作業は何ですか?
有力な候補となるのは、溶接箇所が繰り返し、部品寸法が一定で、治具が再現可能で、工程経路が予測可能で、接合部へのアクセスが容易で、作業時間、手直し、または生産能力の制約が測定可能な製品です。プログラムと治具を再利用すれば、多品種少量生産にも適しています。不規則な修理、大きく歪んだ部品、絶えず変化する一点物などは、通常、最初のプロジェクトとしては適していません。
Cobot社のレーザー溶接機には安全エンクロージャーが必要ですか?
回答は、総合的な危険性評価と納品時の分類によって異なります。開放型クラス4レーザープロセスでは、直接放射線、反射放射線、散乱放射線、アクセス、その他の危険性に対する工学的制御が必要です。多くの設備では、レーザー定格のインターロック式筐体、または適切なバリアを備えた制御室が使用されています。ロボットの協働機能だけでは、レーザーの封じ込めは実現できません。
協働ロボットがレーザー溶接を行っている間、作業員はロボットの横で作業できますか?
そう決めつけないでください。作業員の配置とアクセスは、セルリスク評価、レーザー分類、封じ込め、インターロック、ロボットの安全機能、プロセス上の危険性、および現地の要件に基づいて定義する必要があります。作業員は停止中のシステムの近くでロードやティーチングを行うことができますが、溶接作業中は、作業員がインターロックされた囲いや制御されたビームエリアの外にいる必要がある場合があります。
ロボットプログラミングの経験は必要ですか?
多くの協働ロボットは、リードスルーティーチング、ジョギング、グラフィカルブロックをサポートしており、コーディングのハードルを下げています。しかし、生産現場での運用には、座標系、工具校正、溶接スケジュール、治具制御、安全復旧、プログラム改訂、品質管理に関するトレーニングが依然として必要です。簡単な動作ティーチングによって、溶接やシステム統合に関する知識が不要になるわけではありません。
レーザー溶接協働ロボットは、どれくらいの速さでプログラミングできるのか?
シンプルな手順はすぐに習得できますが、本格的な展開には時間がかかります。最初の生産プログラムには、部品の検討、治具の開発、パラメータの試行、安全な手順、ドライラン、認定、サイクル最適化、および文書化が含まれます。安定した治具、レシピ、およびプログラムテンプレートを再利用することで、その後の切り替えが迅速化されます。
協働ロボットは、関節の隙間や部品の歪みを補正できますか?
検証済みのプロセスとセンシング戦略の範囲内でのみ有効です。フィラーワイヤは一部の隙間の許容度を向上させることができますが、タッチセンシング、ビジョン、またはシームトラッキングは、特定のばらつきに対応できる場合があります。いずれも、均一な部品と治具の万能な代替手段ではありません。まず実際のばらつきを測定し、次に最悪のケースのサンプルで選択した方法を検証してください。
協働ロボット溶接の投資回収期間はどのように計算すればよいですか?
総設備投資額を、検証済みの年間純営業利益で割ります。利益には、実際に解放された労働時間、回避された手直しや不良品、削減された仕上げ、実現可能な追加生産からの貢献などが含まれます。電力、ガス、配線、消耗品、保守、サポート、および追加労働費を差し引きます。保守的な稼働率と需要の仮定を使用します。
協働ロボットの適切なリーチと可搬重量は何によって決まるのでしょうか?
ペイロードには、溶接ヘッド、マウント、ケーブル、ワイヤアクセサリ、および必要な安全マージンを考慮したその他のアーム荷重を含める必要があります。溶接箇所ごとに、適切なトーチ角度、アプローチ、手首の姿勢、および治具を使用して、到達距離を確認する必要があります。公称到達距離だけでは、衝突のないアクセスや許容可能な経路挙動を証明するものではありません。
レーザー溶接協働ロボットを購入する前に、どのようなことをテストすべきでしょうか?
代表的な部品と最悪のケースを想定した部品について、嵌合性、到達距離、治具の再現性、溶接パラメータ、サイクルタイム、歪み、外観、溶け込み深さ、融合度、および欠陥をテストします。負荷、段取り替え、および抽出を確認します。発注書または工場受入試験の前に、測定可能な受入基準、安全性検証範囲、および文書化について合意します。
1台のコボットでステンレス鋼、炭素鋼、アルミニウムの溶接は可能ですか?
適切な仕様のレーザーシステムは複数の材料を加工できますが、材料、厚さ、接合部ごとに、検証済みのスケジュール、互換性のあるシールドガス、溶加材、光学系、表面処理が必要です。品質に影響を与える交差汚染を防止し、プログラムへのアクセスを管理し、リリースされた各組み合わせの認定記録を保持してください。
この計画ガイドの作成に使用した情報源。
製造元の能力説明書は、特定のシステムについて説明しています。実際の設置および使用にあたっては、現場の安全性、溶接の受入性、および経済性に関する評価を確立する必要があります。
- IPG Photonics - LightWELD協働ロボットシステム
- IPG Photonics — レーザー溶接協働ロボット:統合を成功させるためのヒント
- IPG Photonics — レーザー溶接協働ロボットのプログラミング:基礎と概要
- IPG Photonics — レーザー溶接協働ロボット:完全ガイド
- ISO — ISO 10218-2:2025、産業用ロボットアプリケーションおよびロボットセルの安全要求事項
- ABB — GoFa 協働ロボットの機能と安全機能
- OSHA(米国労働安全衛生局)— レーザーの安全性と危険性評価に関するガイドライン
- OSHA技術マニュアル ― レーザーの危険性と換気