オーシャンプレイヤー

オーシャンプレイヤー 産業用レーザー機器|洗浄、溶接、マーキング、自動化 サンプルテスト | グローバル配送
主要システム
Best Seller オーシャンプレイヤー 500W パルスレーザー洗浄機
注目モデル
500Wパルスレーザークリーナー

制御された表面衝撃で、より高速なパルス洗浄を実現。

500Wパルス微調整Best Seller
用途
用途事例
ケーススタディ
資料
産業生産向け統合レーザー自動化システム
レーザー自動化システム

レーザー自動化システム 部品、プロセス、生産目標

レーザー洗浄、溶接、マーキングをロボット、協働ロボット、コンベア、治具、画像処理、データ処理、安全制御と統合します。Oceanplayerは、サンプルテストから実用的な生産セルへの移行を支援します。

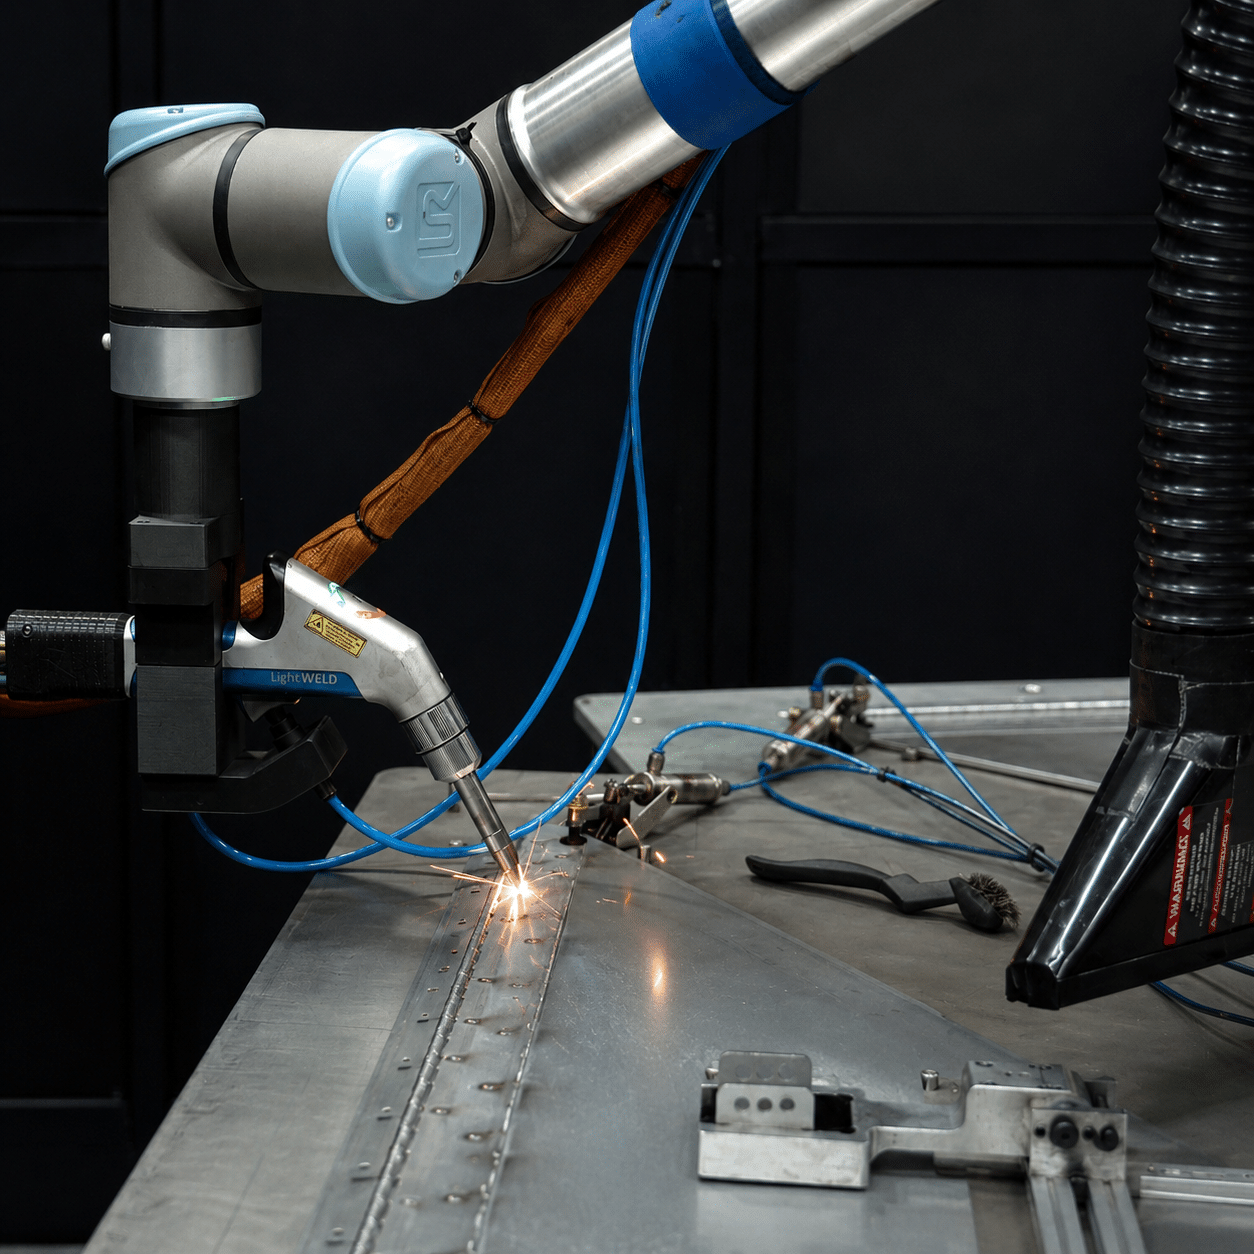
  • 洗浄、溶接、マーキングの自動化
  • ロボット、協働ロボット、コンベアの統合
  • 照明器具、ビジョン、安全計画
3プロセス清掃、溶接、マーキング
柔軟な動きロボット、協働ロボット、またはリニア軸
ラインレディPLC、ビジョン、データオプション
プロジェクト支援試運転から運用開始までのテスト
オートメーションフィット

レーザー加工を自動化する 出力や一貫性を制限する

効果的な自動化プロジェクトは、まず生産上の問題点を特定することから始まります。手作業による処理、繰り返しの工程、品質のばらつき、トレーサビリティ要件などが、コストと遅延の原因となっている箇所を特定しましょう。

C

繰り返し行われる清掃経路

部品が繰り返し使用され、表面の均一な被覆が重要な場合は、錆、塗料、酸化物、油、または溶接前の洗浄を自動化します。

W

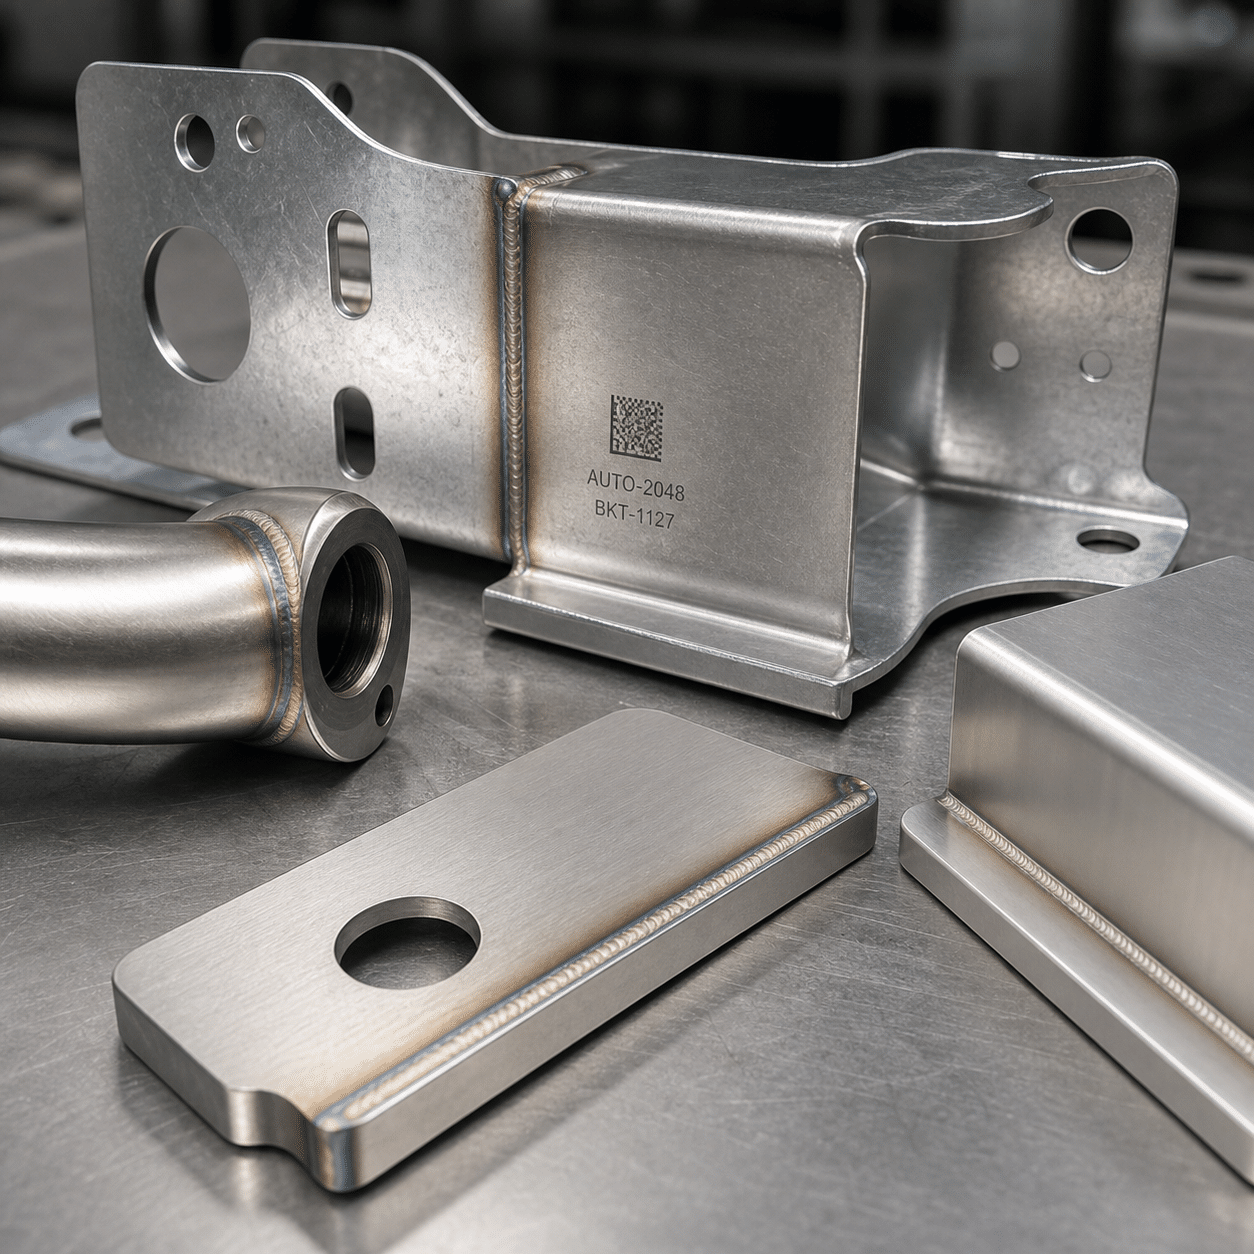
均一な溶接継ぎ目

繰り返し発生する継ぎ目、筐体、チューブ、フレーム、アセンブリなどの加工において、移動速度、トーチ角度、レーザー照射経路を制御します。

M

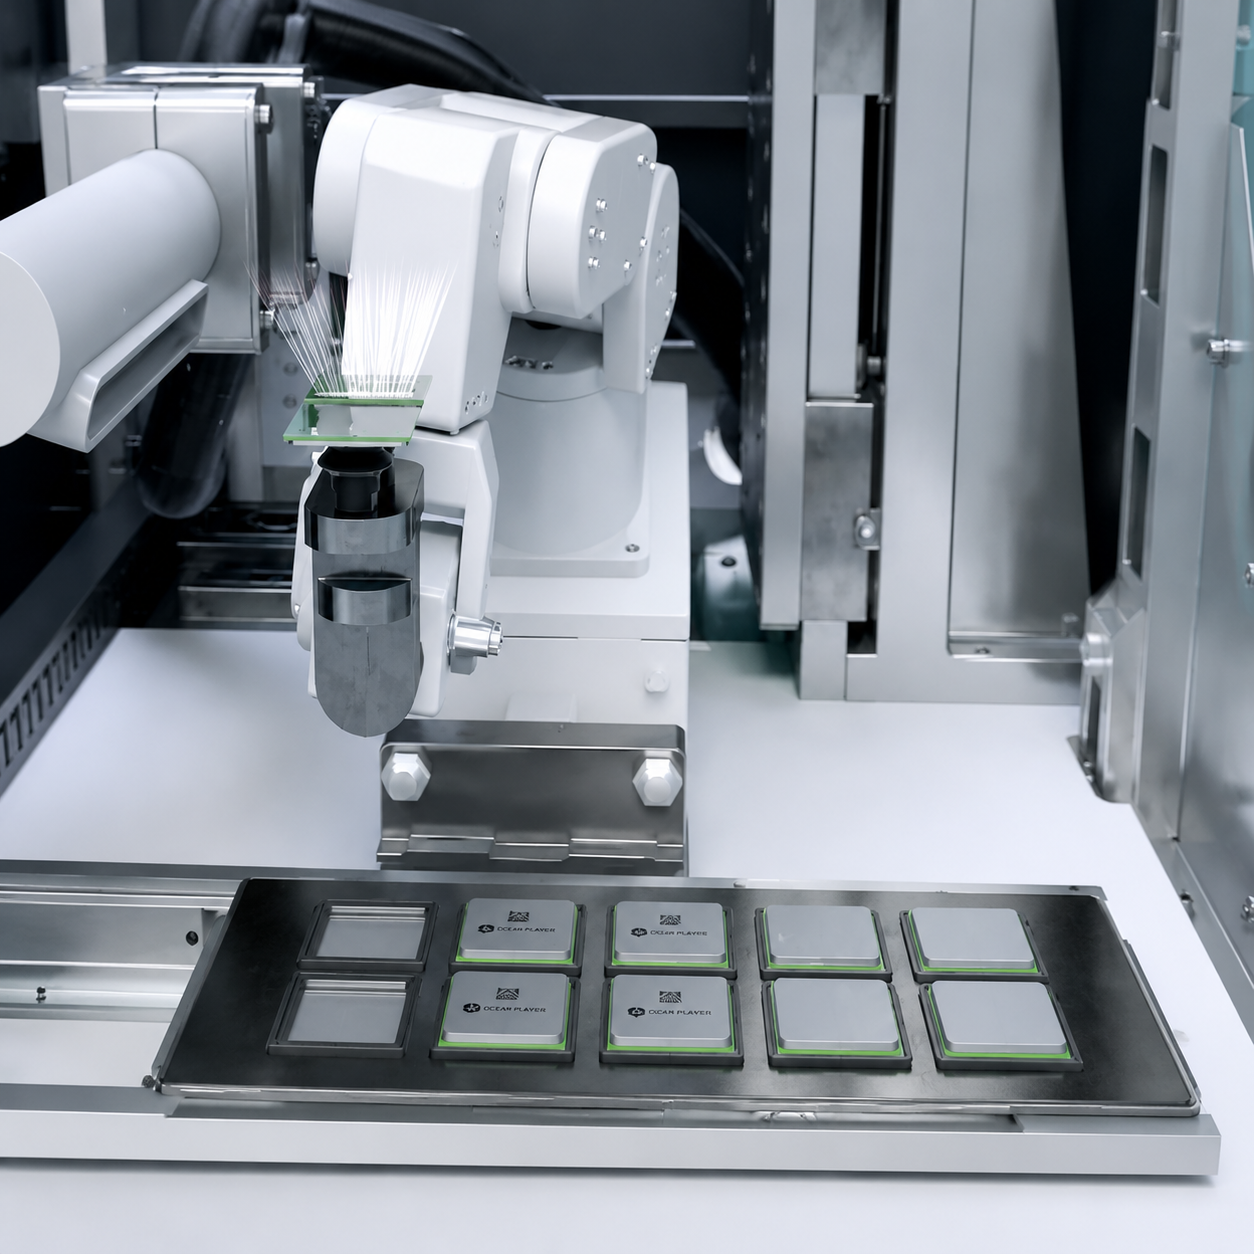
大量識別

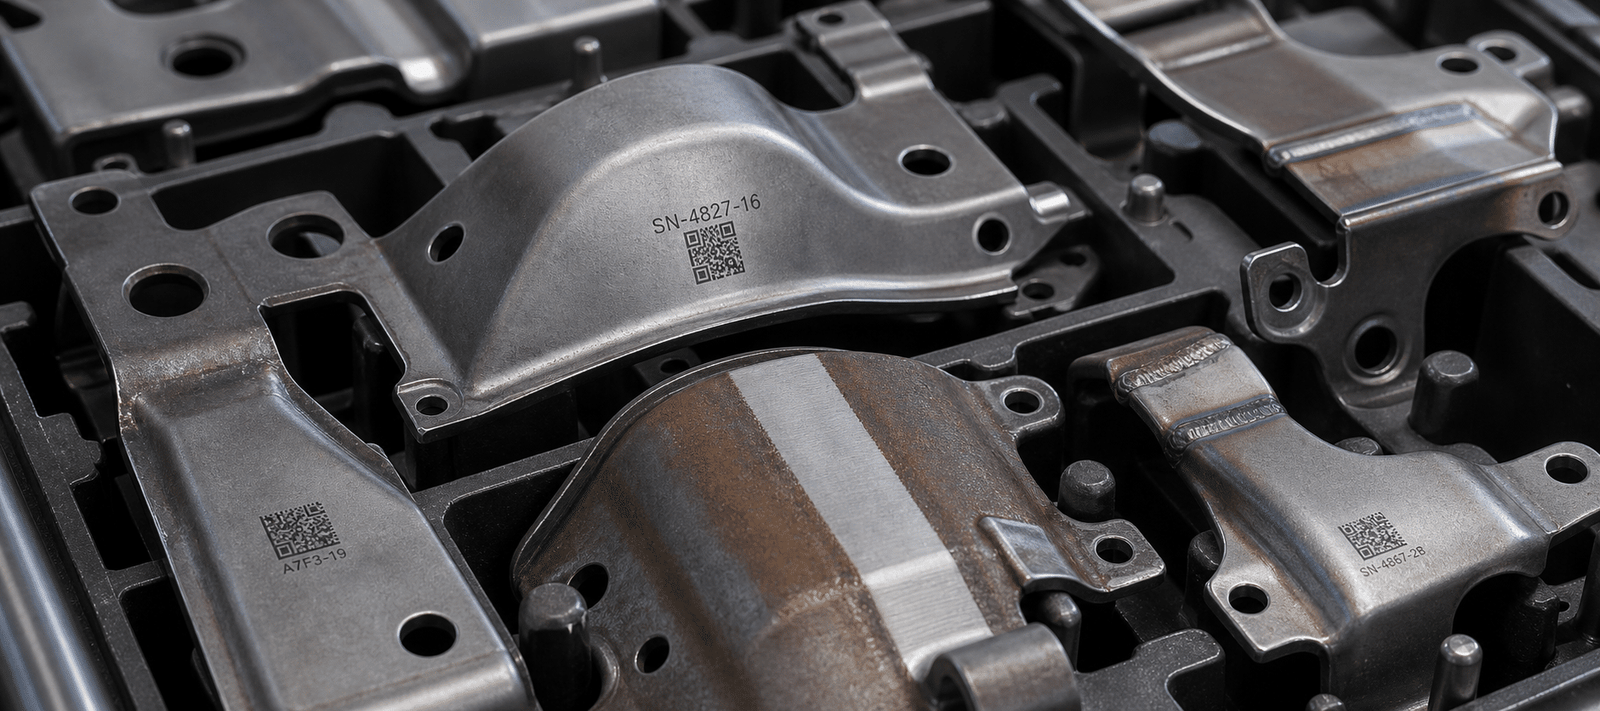
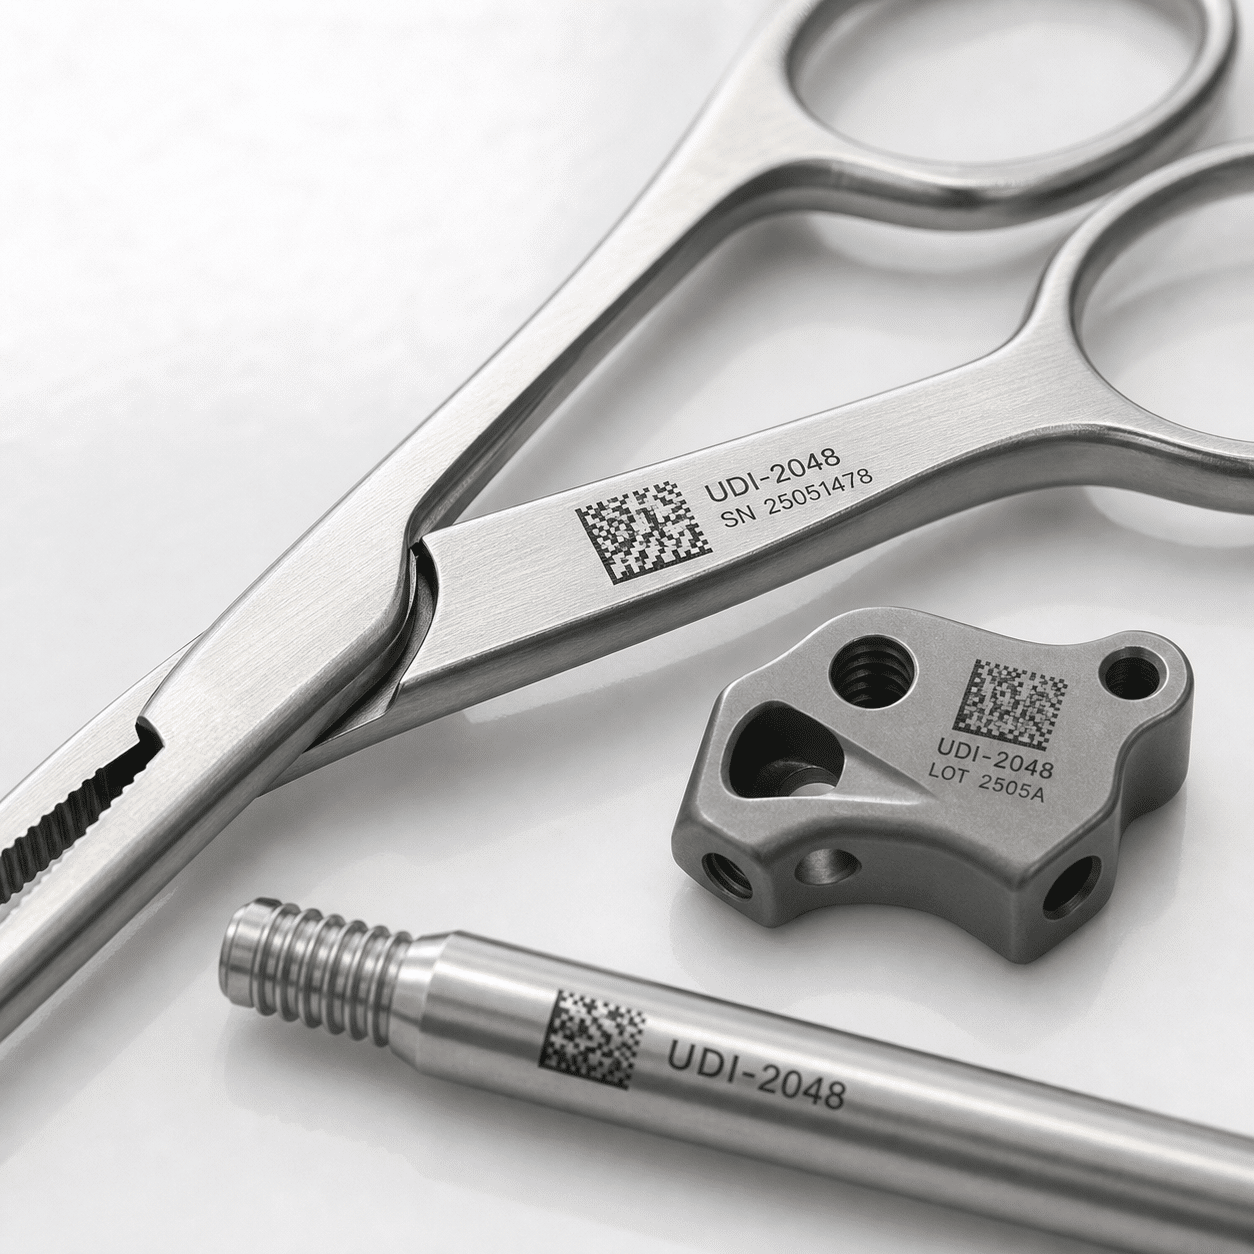
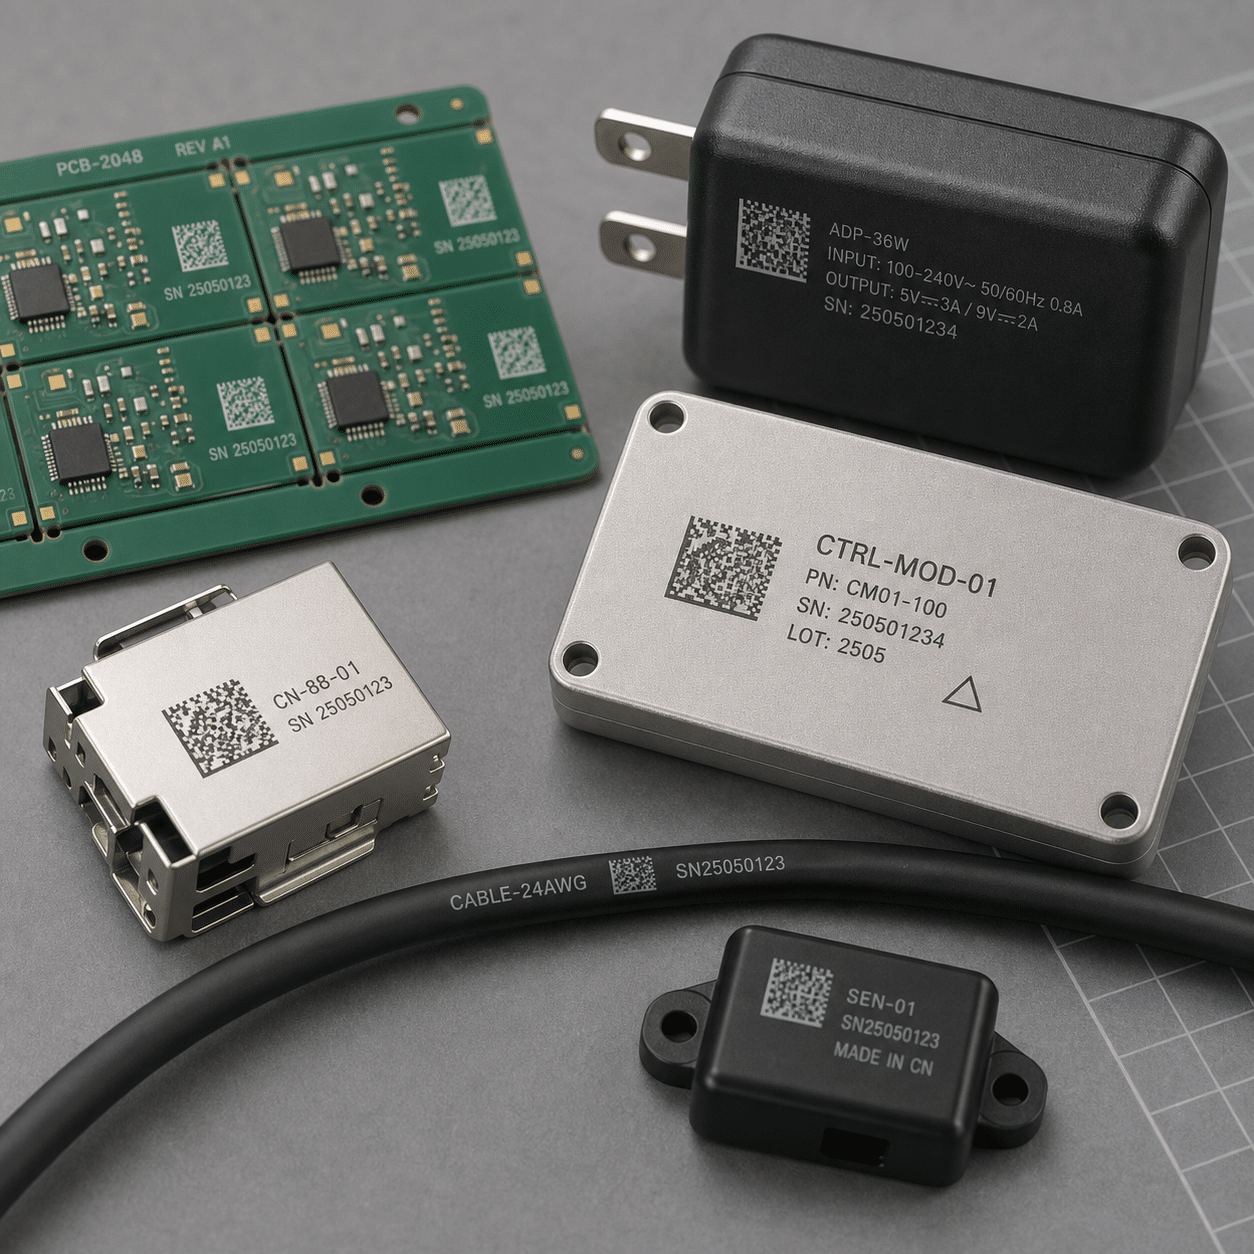
生産ラインの速度を落としたり、手入力に頼ったりすることなく、シリアル番号、QRコード、ロゴ、生産データをマーキングできます。

I

コネクテッドプロダクション

レーザー加工とセンサー、PLC信号、画像検査、レシピ選択、製造記録を連携させる。

システム範囲

ニーズに合った自動化プラットフォームを選択してください プロセスと生産量

自社の業務に必要な自動化レベルを決定する前に、専用ロボットセル、柔軟性の高い協働ロボットワークステーション、インラインマーキングシステムなどを比較検討してください。
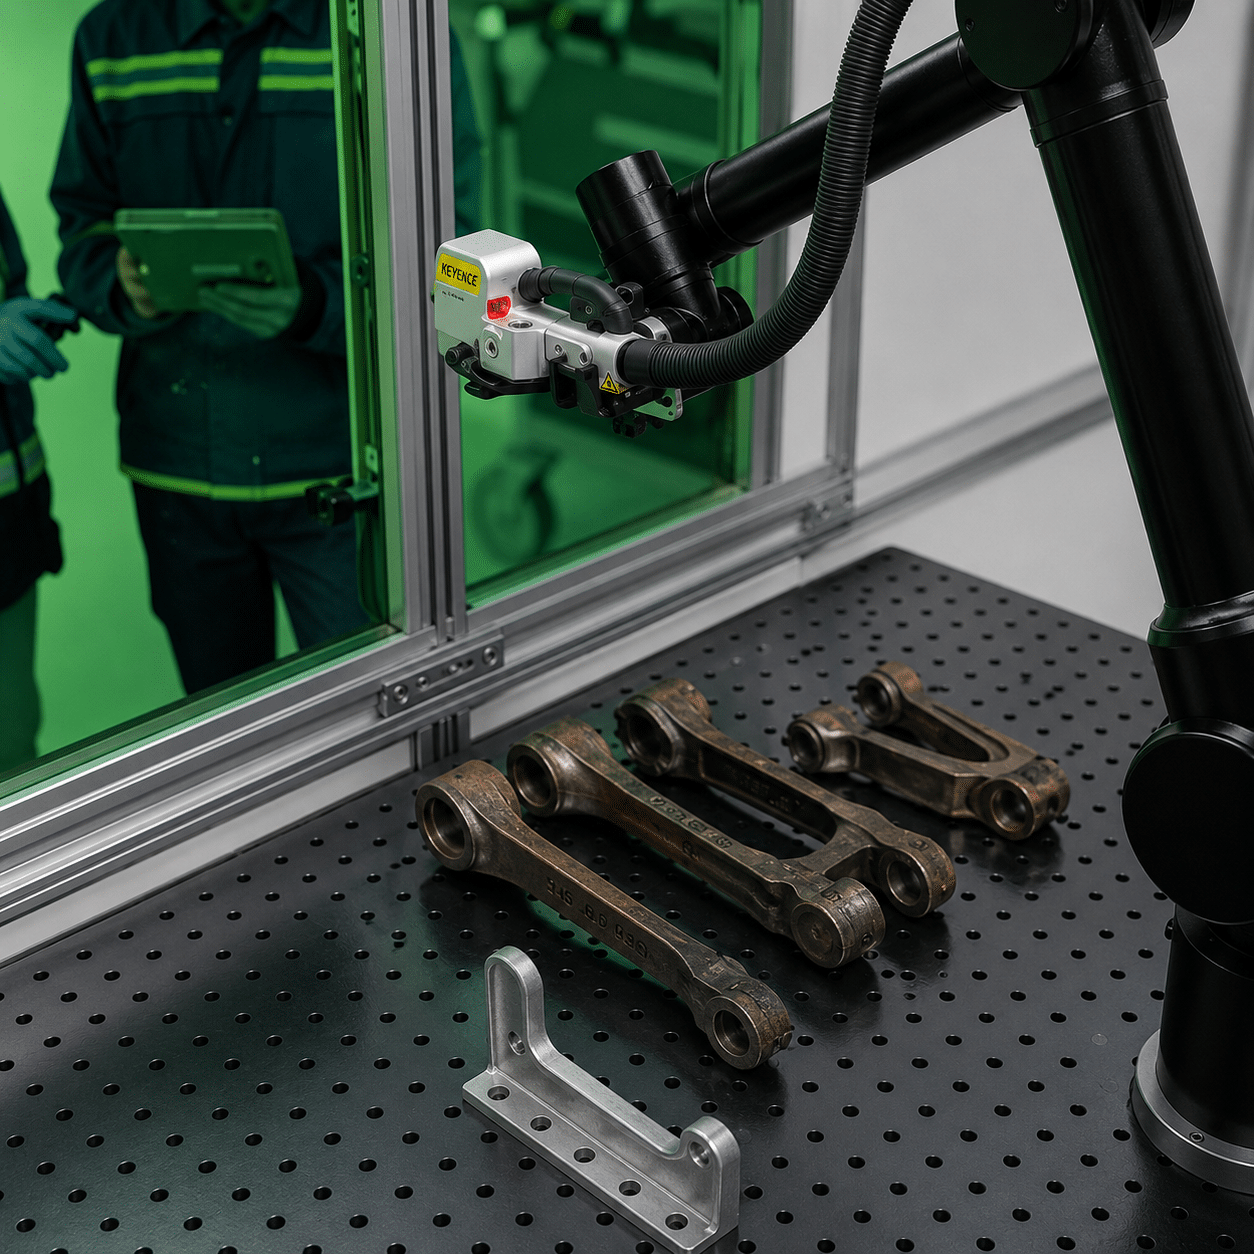
選択マトリックス

動作、操作、コントロールを パーツが実際に動く方法

最適なシステムは、部品のサイズ、経路の複雑さ、サイクルタイム、製品のバリエーション、積載方法、および交換する必要のある生産データによって決まります。

生産要件推奨プラットフォーム典型的な構成設計前に確認する
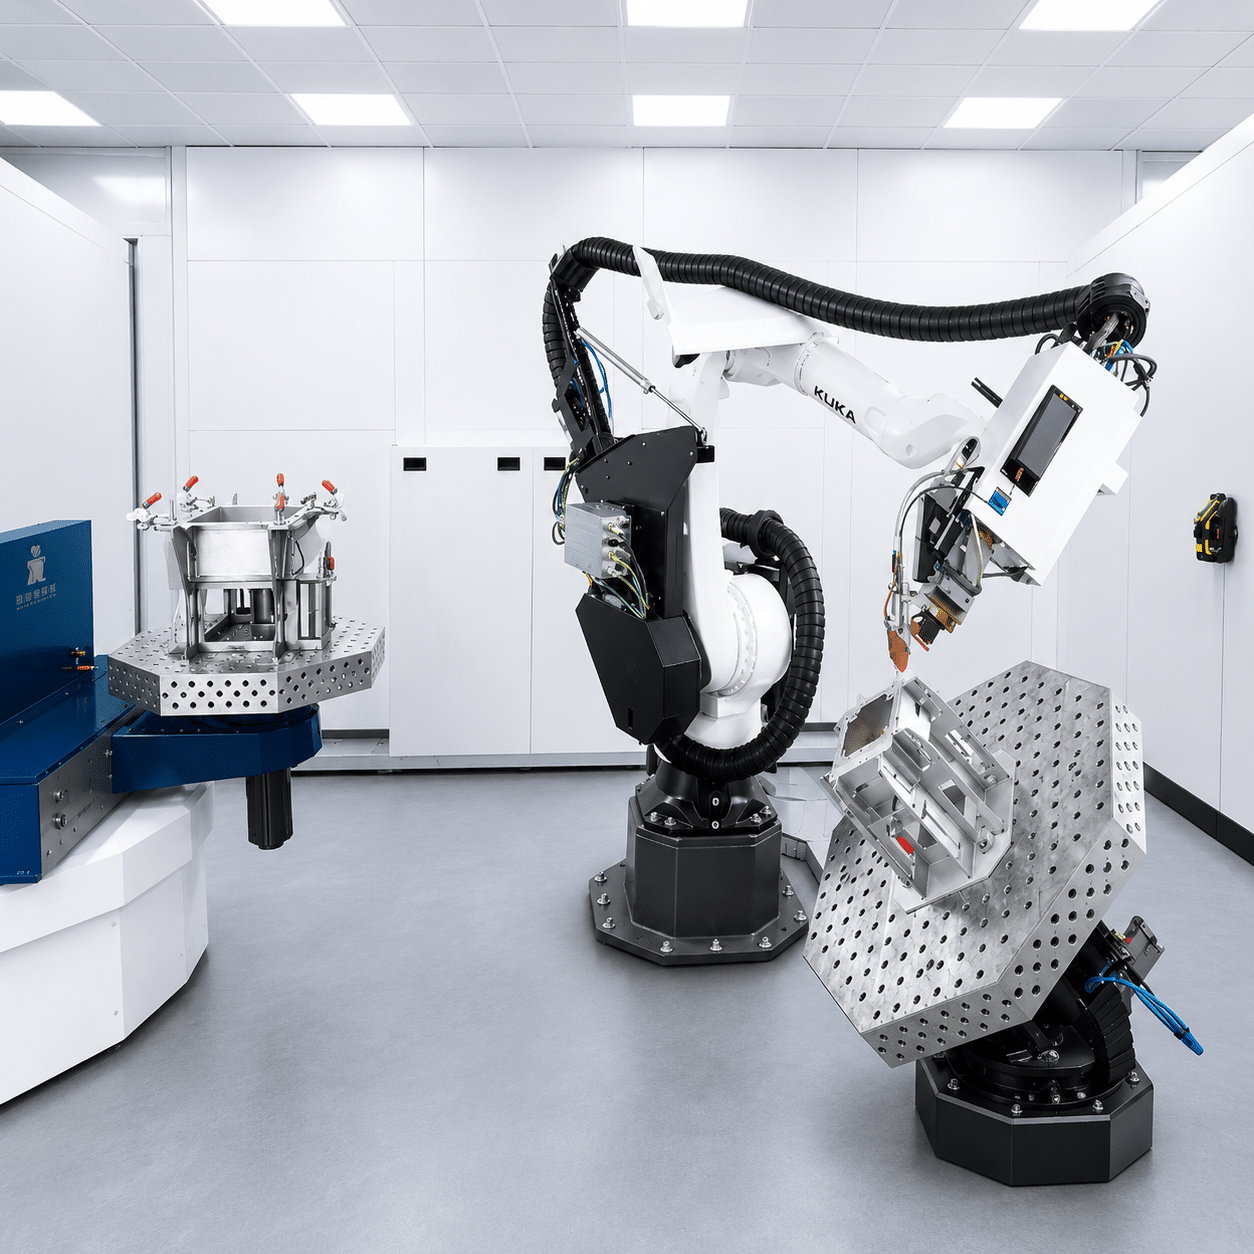
大規模または複雑な3Dパス産業用ロボットセル6軸ロボット、レーザーヘッド、抽出装置、保護された筐体到達範囲、ペイロード、経路アクセス、ロボットの位置
頻繁な製品変更協働ロボットセル協働ロボット、クイックチェンジ治具、保存済みレシピ、安全装置部品ファミリー、切り替え対象、およびオペレーターとの相互作用
平坦または規則的な直線経路XYまたはXYZモーションシステム直線軸、固定レーザーヘッド、作業台または筐体移動範囲、精度、速度、部品の積載
線上に連続した部品コンベア自動化センサートリガー、エンコーダー、レーザーステーション、拒否または検証ライン速度、間隔、方向、停止または飛行プロセス
変数コードまたはレシピPLCとデータベースの統合スキャナー、MESデータ、自動レシピおよび結果レポートデータ形式、ハンドシェイク、権限、記録保持
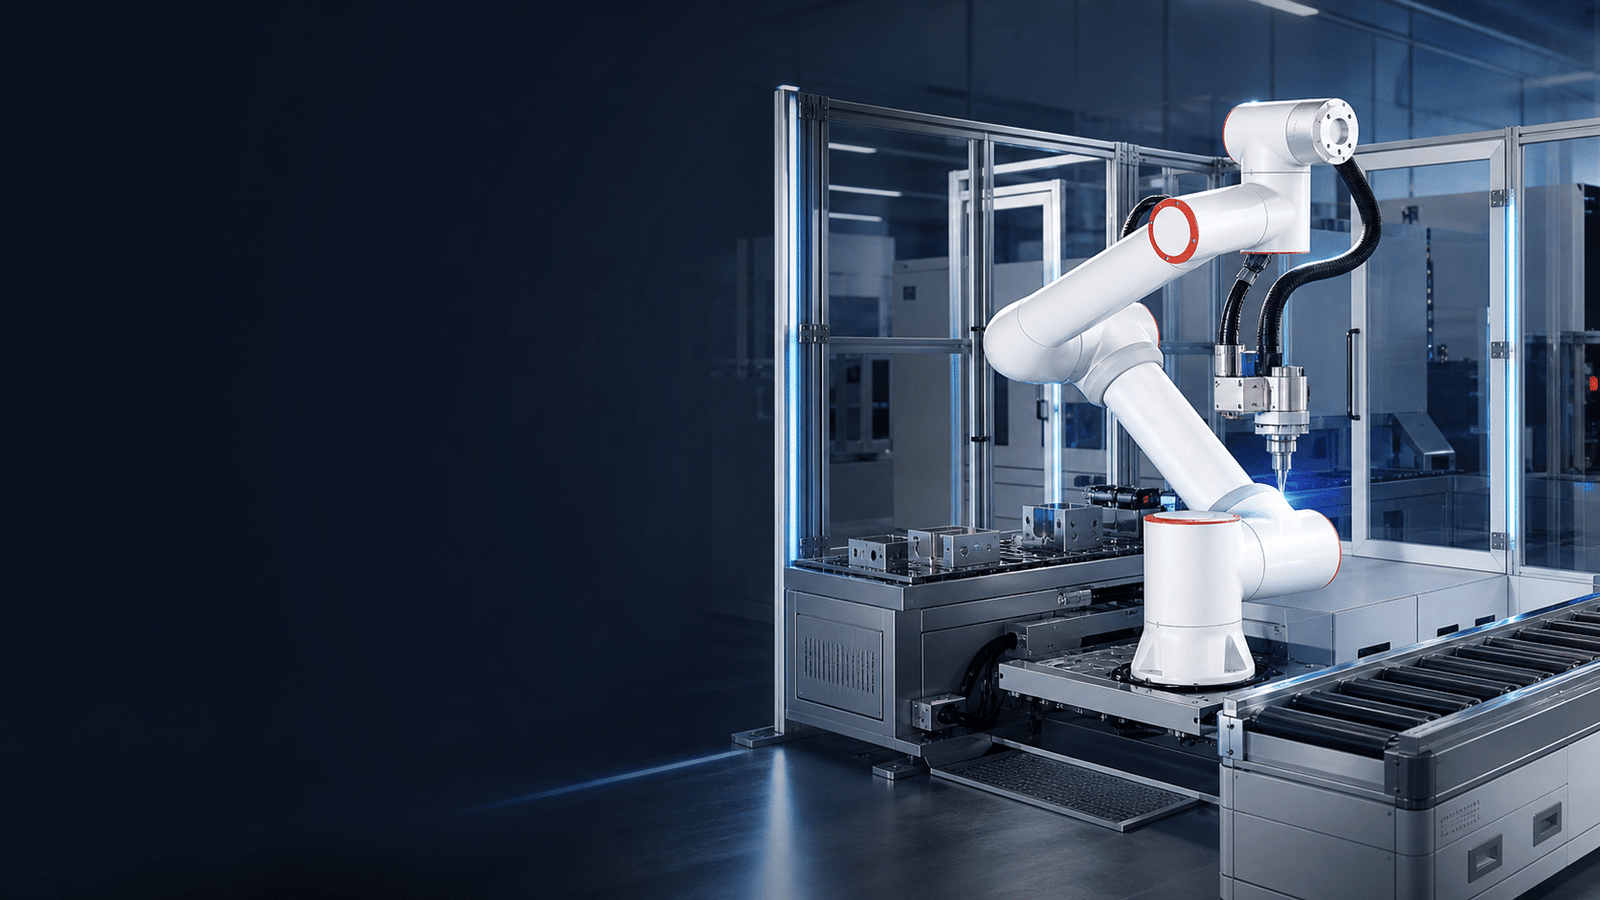
ロボット治具制御と安全エンクロージャーを備えたレーザー自動化ワークセル
ワークセルアーキテクチャ

完全なシステムには、 レーザーとロボット

信頼性の高い生産を実現するには、レーザー加工プロセスに関わるあらゆる要素を整合させることが重要です。Oceanplayerは、部品の流れ、オペレーターの作業、工場のインターフェースに合わせてワークセルを構成できます。

  • レーザー光源および加工ヘッド: 材料、除去率、溶接要件、またはマーキング品質に基づいて選定されます。
  • 動作と固定具: ロボット、協働ロボット、リニアステージ、回転軸、または部品の位置決めが繰り返し可能なコンベア。
  • プロセスサポート: 必要に応じて、電線供給、シールドガス供給、排煙、集塵、冷却を行う。
  • 管理と検査: PLC、HMI、センサー、ビジョンシステム、コード検証、生産データ交換。
  • 安全システム: 筐体、インターロック、レーザー対応の視認性、緊急停止機能、および操作手順。
生産ワークフロー

制御された経路を構築する 部品到着から検証結果へ

明確な手順は、部品の漏れ、レシピの誤り、読み込みエラー、未検証の出力などを防ぐのに役立ちます。

ステップ 01

部品を識別する

製品と必要な処理レシピをスキャン、感知、または選択します。

ステップ 02

ロード&ロケーション

部品を固定するか、センサーと画像を用いて位置を確認する。

ステップ 03

安全点検

筐体、インターロック、排気装置、および準備完了信号を確認してください。

ステップ 04

レーザー加工

プログラムされた洗浄、溶接、またはマーキングの手順を実行します。

ステップ 05

結果を確認する

プロセスの完了状況、コードの品質、または検査基準を確認してください。

ステップ 06

レコード&リリース

結果データを保存し、次の生産工程に合図を送る。

プロジェクトの価値

自動化は、 業務にとって重要

システムの価値は、現在の労働力、サイクルタイム、手直し作業、消耗品、ダウンタイム、生産量によって決まります。現実的なプロジェクトケースを作成するために、独自の基準値を使用してください。

サイクルタイム

総積載時間、処理時間、検査時間、荷降ろし時間の合計を、現在の方法と比較してください。

品質の安定性

自動化前後における手直し、不良品、および工程変動を追跡する。

労働力の配分

セルによってどれだけの反復的な取り扱い作業や熟練した手作業を削減できるかを測定する。

操業コスト

消耗品、メンテナンス、抽出、エネルギー、工具、および予想される利用状況を含めてください。

安全性と品質

オペレーターを保護しながら すべての生産サイクルを管理

レーザーの安全性、プロセス監視、およびエラー処理は、セルの設計段階から組み込むべきである。

レーザーの安全性

筐体とインターロック

選択したレーザークラスとワークフローに合わせて、ガード、レーザー対応の視認性、アクセス制御、緊急停止機能を適合させてください。

プロセス安全性

ヒューム、粉塵、ガスの制御

実際の材料とプロセスに合わせて、抽出、ろ過、遮蔽ガス、冷却、および火災リスク管理に関する計画を立てる。

部品管理

存在確認と位置確認

治具、センサー、または画像認識技術を用いて、誤った部品の加工や、間違った位置からの加工開始を防いでください。

レシピコントロール

プログラムの権限

制御されたオペレーター、スキャナー、またはPLC入力によって、検証済みのパラメータを保護し、レシピを選択します。

結果管理

検査と検証

プロジェクトの要件に従って、マークの判読性、工程の完了状況、縫い目の状態、または洗浄範囲を確認してください。

故障制御

アラームと復旧ロジック

細胞が部品の欠落、抽出の阻害、通信障害、およびサイクルの中断にどのように対応するかを定義する。

プロジェクト計画

必要な情報を共有する 有用な自動化提案

明確なサンプル、図面、および生産目標は、設計上の不確実性を低減し、ロボット、協働ロボット、ステージ、またはコンベアが最適かどうかを判断するのに役立ちます。
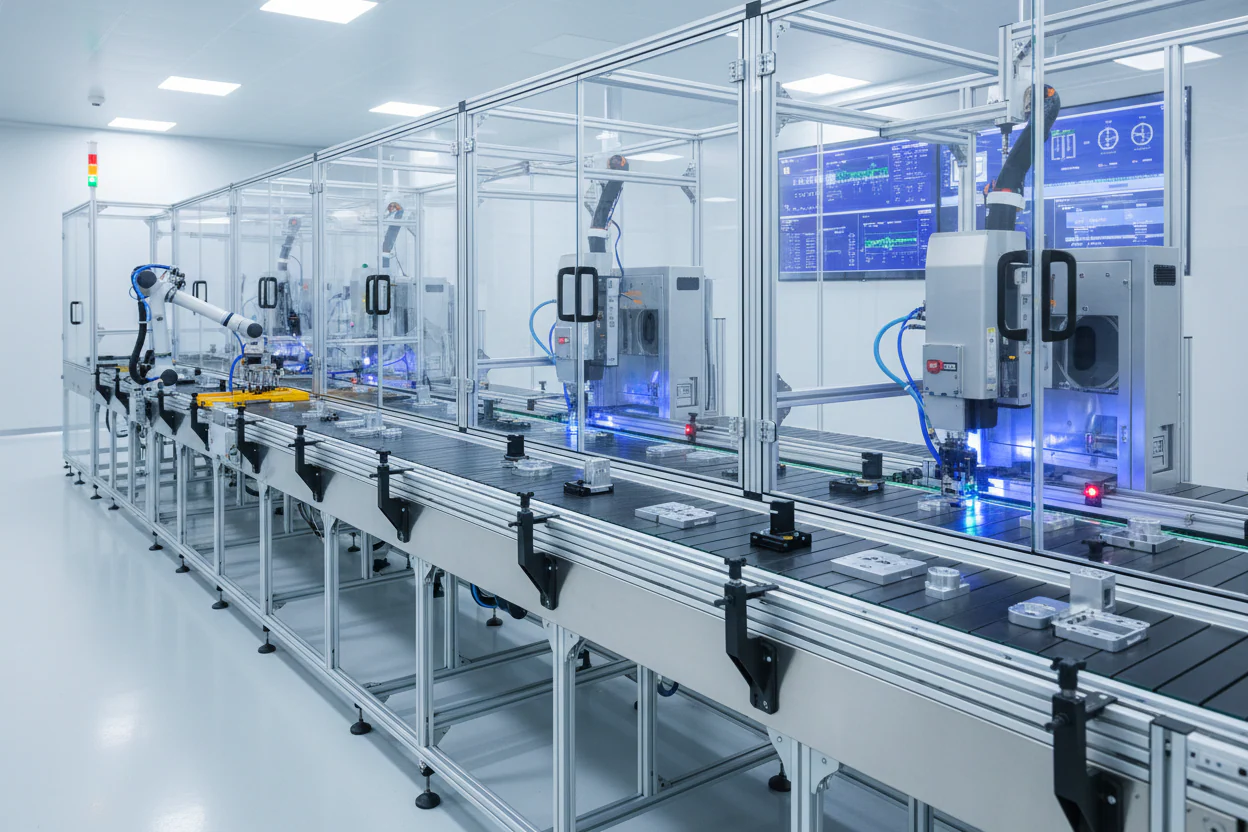
部品図面と生産レイアウトを含むレーザー自動化プロジェクトの計画
パーツ

サンプルと図面

材質、寸法、重量、公差、表面状態、およびCADファイル。

プロセス

必要な結果

洗浄基準、溶接基準、マークの種類、深さ、コントラスト、またはコード等級。

生産

ボリュームとサイクルタイム

シフトあたりの部品数、現在時刻、目標時刻、製品構成、および段取り替え頻度。

取扱方法

ロード方法

手動、コンベア、パレット、ターンテーブル、治具、上流ロボット、または下流搬送。

工場

スペースとユーティリティ

利用可能な敷地面積、アクセス、電力、ガス、採掘設備、ネットワーク、および環境。

インタフェース

コントロールとデータ

PLCのブランド、信号、スキャナ、MES、データベース、レシピ、生産記録。
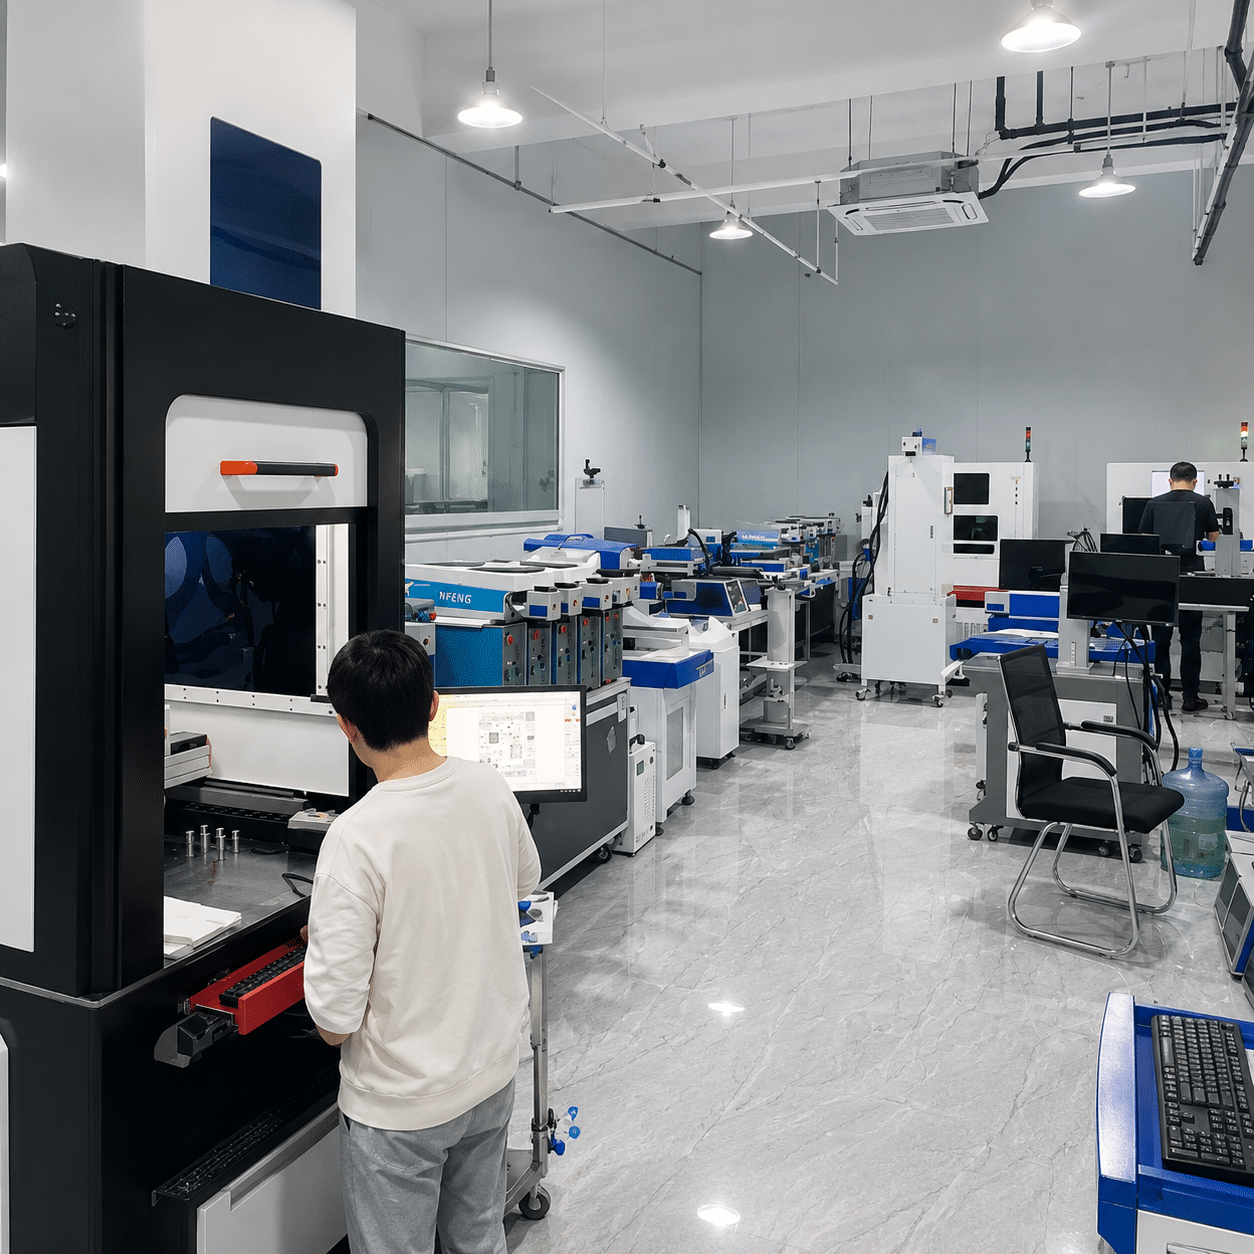
プロセス検証

自動化セルを最終決定する前に、レーザー加工プロセスをテストしてください。

代表的な部品と受入要件を送付してください。サンプルテストは、機械設計を開始する前に、パラメータ、処理時間、治具の必要性、検査基準を確認するのに役立ちます。

01 / 入力

部品と目標を共有する

サンプル、図面、現在のプロセス、および目標とする結果をご提示ください。

02 / テスト

パラメータの検証

レーザーの設定、経路、加工時間、部品の位置決めを評価する。

03 / プラン

細胞を定義する

動作、治具、制御、安全装置、およびラインインターフェースを結果に合わせて調整する。

オーシャンプレイヤーのレーザー自動化アセンブリとテスト
レーザー自動化プロセス試験レーザー自動化システムの試運転
プロジェクト支援

プロセス テストから 細胞配送と生産引き渡し

Oceanplayerは、産業オートメーションプロジェクトにおけるレーザー選定、サンプル試用、レイアウトレビュー、構成、システムテスト、操作指導、アフターサービス対応をサポートします。

  • プロセステストとパラメータ推奨
  • ワークセルレイアウトと治具に関する議論
  • ロボット、モーション、PLC、および安全構成
  • 工場受入試験計画
  • 遠隔指導およびアフターサービス
プロセス試験構成サポートグローバル配送アフターサービス
レーザーオートメーションに関するよくある質問

計画に関する回答 レーザー自動化システム

システム提案を依頼する前に、これらの点を参考に社内要件を準備してください。

レーザー自動化システムとは何ですか?
レーザー自動化システムは、レーザー洗浄、溶接、またはマーキング工程と、制御された動作、部品搬送、治具、安全装置、および生産制御を組み合わせたものです。産業用ロボット、協働ロボット、リニアステージ、回転軸、ターンテーブル、またはコンベアが使用される場合があります。
1つの自動化システムで、洗浄、溶接、マーキングを同時に行うことは可能でしょうか?
複合ワークセルは可能ですが、実現可能性はサイクルタイム、部品の流れ、安全性、汚染管理、および工程変更の頻度によって異なります。3つの工程すべてを大量生産する必要がある場合は、個別のステーションの方がより良い生産性が得られる可能性があります。
産業用ロボットと協働ロボット、どちらを選ぶべきでしょうか?
産業用ロボットは、一般的に速度、到達範囲、可搬重量、そして安全性の高い生産環境を基準に選定されます。協働ロボットは、柔軟性の高い小規模生産や、プログラム変更の容易化に役立ちます。最終的な選択は、リスク評価、動作経路、サイクルタイム、およびオペレーターとの連携状況によって決まります。
レーザー自動化プロジェクトの見積もりには、どのような情報が必要ですか?
代表的な部品または図面、材料、寸法、プロセス目標、現在のサイクルタイムと必要なサイクルタイム、生産量、積載方法、利用可能なスペース、ユーティリティ、制御インターフェース、および受入基準を提供してください。
このシステムは当社のPLCまたはMESに接続できますか?
PLC、スキャナ、データベース、MESの統合は、プロジェクト中に通信プロトコル、データフィールド、レシピロジック、結果報告、責任範囲が定義された時点で計画できます。
セルを構築する前に、サイクルタイムをどのように検証しますか?
レーザーサンプルテストによって処理時間を算出し、ロボットや動作シミュレーション、ハンドリングの見積もりによって、積載、位置決め、検査にかかる時間を計算します。最終的なサイクル目標には、一連の動作シ​​ーケンス全体を含める必要があります。
どのような安全装備が必要ですか?
要件は、レーザーの種類、波長、プロセス、材料、レイアウト、および地域の規制によって異なります。
Oceanplayerは、私たちが注文する前に部品のテストを行うことはできますか?
はい。代表的なサンプルを用いた試験は、完全な自動化構成を最終決定する前に、プロセスの実現可能性、パラメータ、結果の品質、推定処理時間、および治具に関する考慮事項を確認するのに役立ちます。