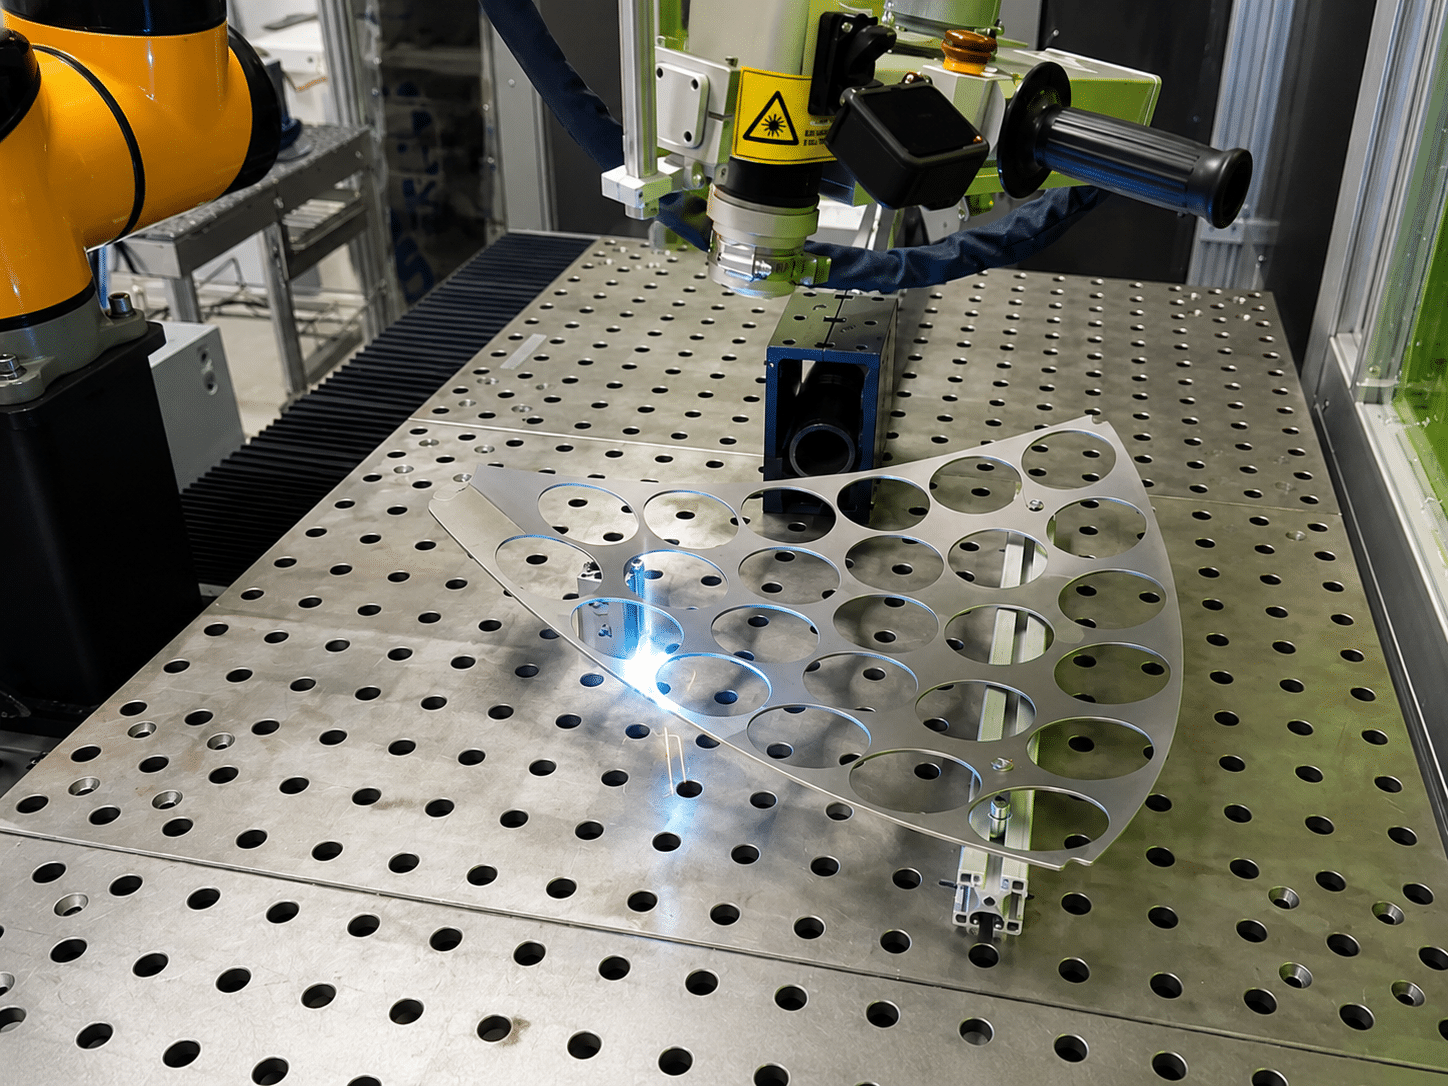
ロボットレーザー洗浄システム 自動錆・酸化物除去および表面処理。
オーシャンプレイヤーのロボット式レーザー洗浄システムは、ファイバーレーザー洗浄、ロボットによる動作、治具、安全装置の統合により、再現性の高い表面処理を実現します。安定した洗浄品質、制御されたサイクルタイム、そして金属部品における手作業によるばらつきの低減を必要とする工場向けに設計されています。
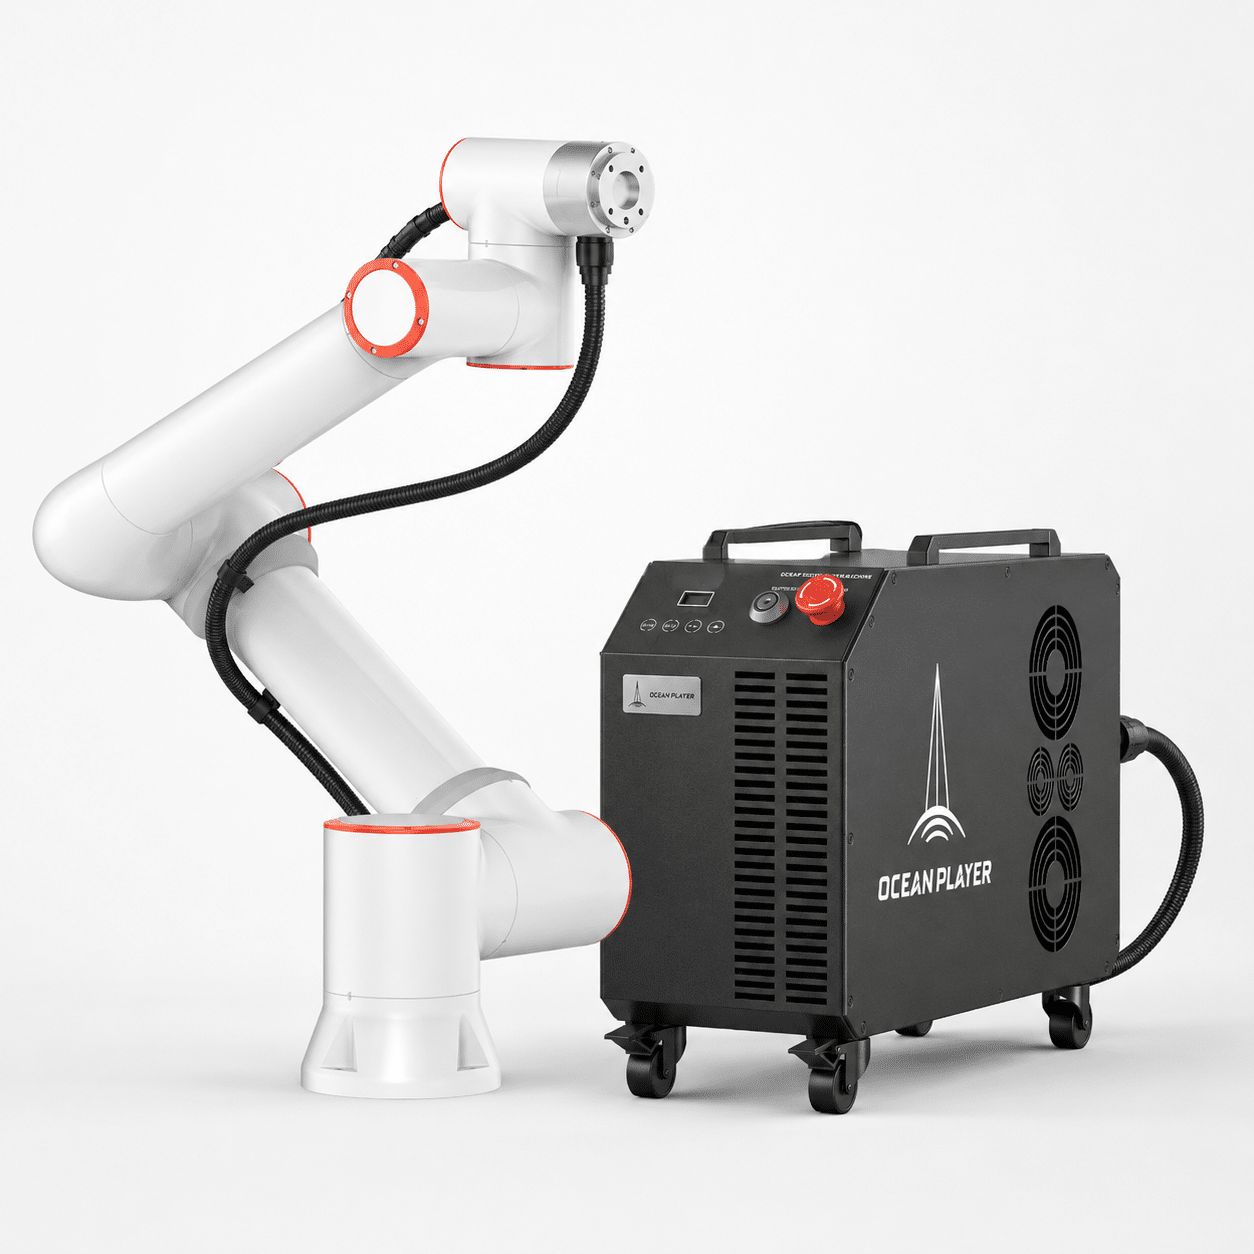
- 自動レーザー洗浄セル
- ロボット経路と治具のマッチング
- サンプル洗浄テストが利用可能です
清掃の質をさらに向上させる 再現性、測定可能性、そして生産準備が整っている
ロボットによるレーザー洗浄は、手動洗浄の品質が作業者によって変動する場合、部品がバッチ処理で繰り返し製造される場合、または溶接、コーティング、接着、検査の前に洗浄を組み込む必要がある場合に有効です。
繰り返し可能なロボット経路
ロボットの動作により、清掃距離、角度、重なり具合、速度が、繰り返し行う作業において、手作業よりも一貫して保たれる。
プロセスパラメータ制御
レーザー出力、パルスモード、スキャン幅、ロボット速度、洗浄回数は、対象表面に合わせて調整できます。
生産セル統合
治具、安全囲い、排気設備、積載エリア、PLC通信などは、お客様のワークフローに合わせて計画できます。
ロボットレーザー洗浄が最大の価値を発揮する場所
この構成は、洗浄品質、サイクルタイム、作業者の一貫性が下流工程の生産に影響を与える、繰り返し使用される工業部品に適しています。
- 自動車、機械、金属加工部品の溶接前洗浄
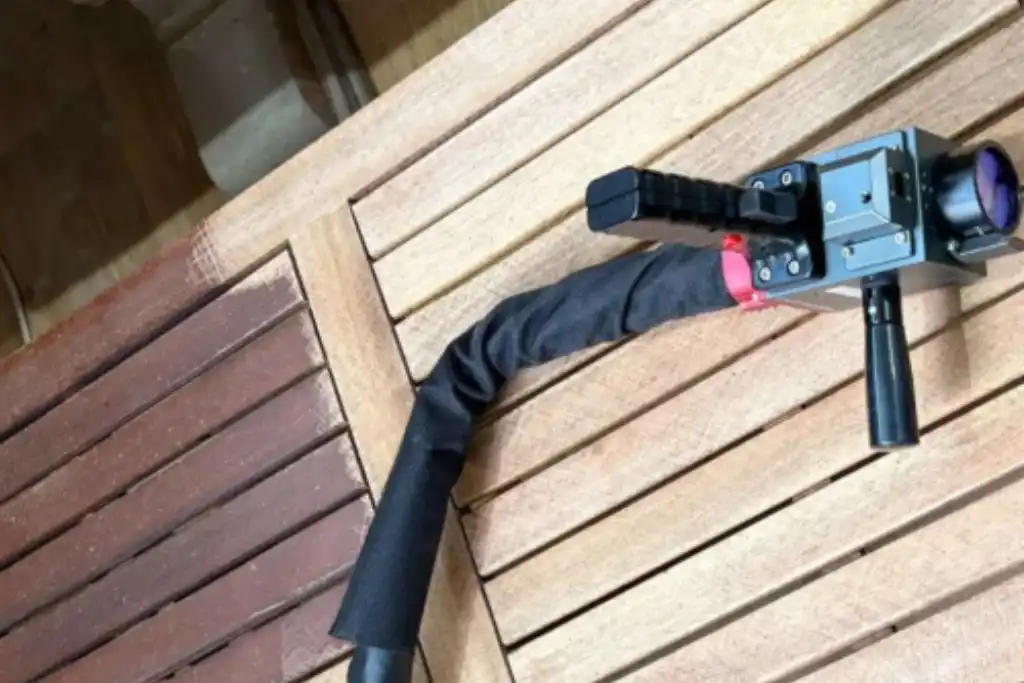
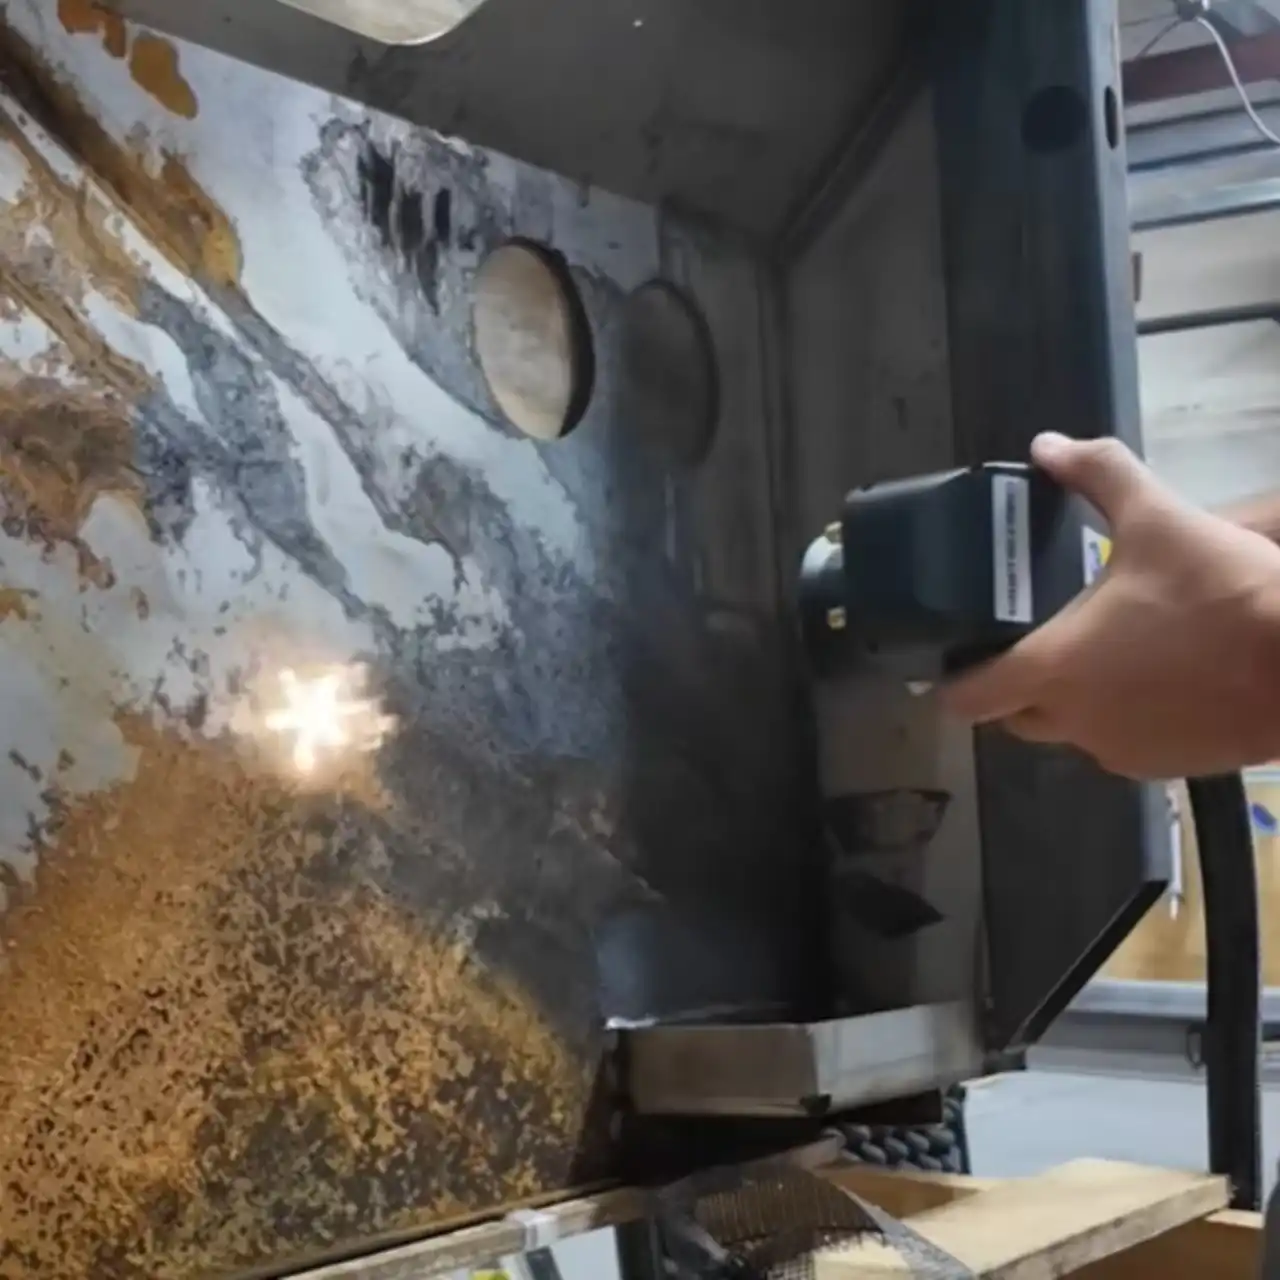
- 溶接、接着、またはコーティングの前に、酸化物、油膜、およびコーティングを除去する。
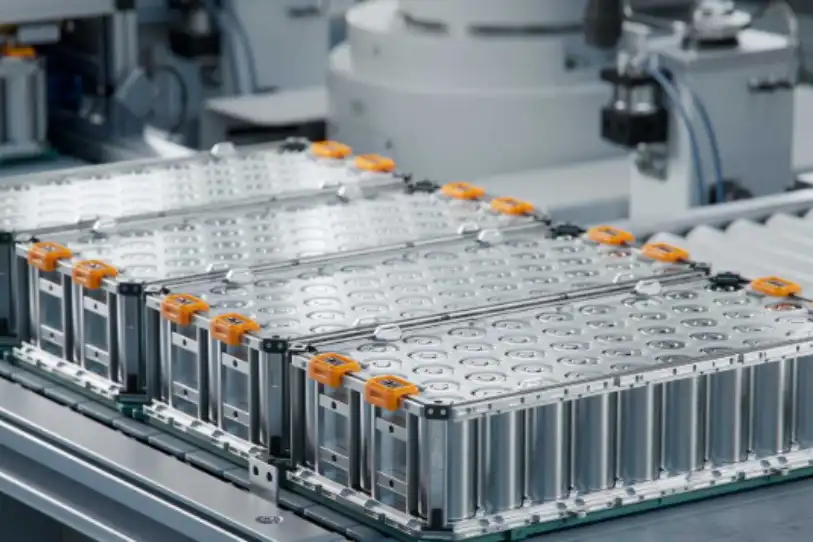
- バッテリートレイ、自動車部品、レール部品、機器部品の洗浄
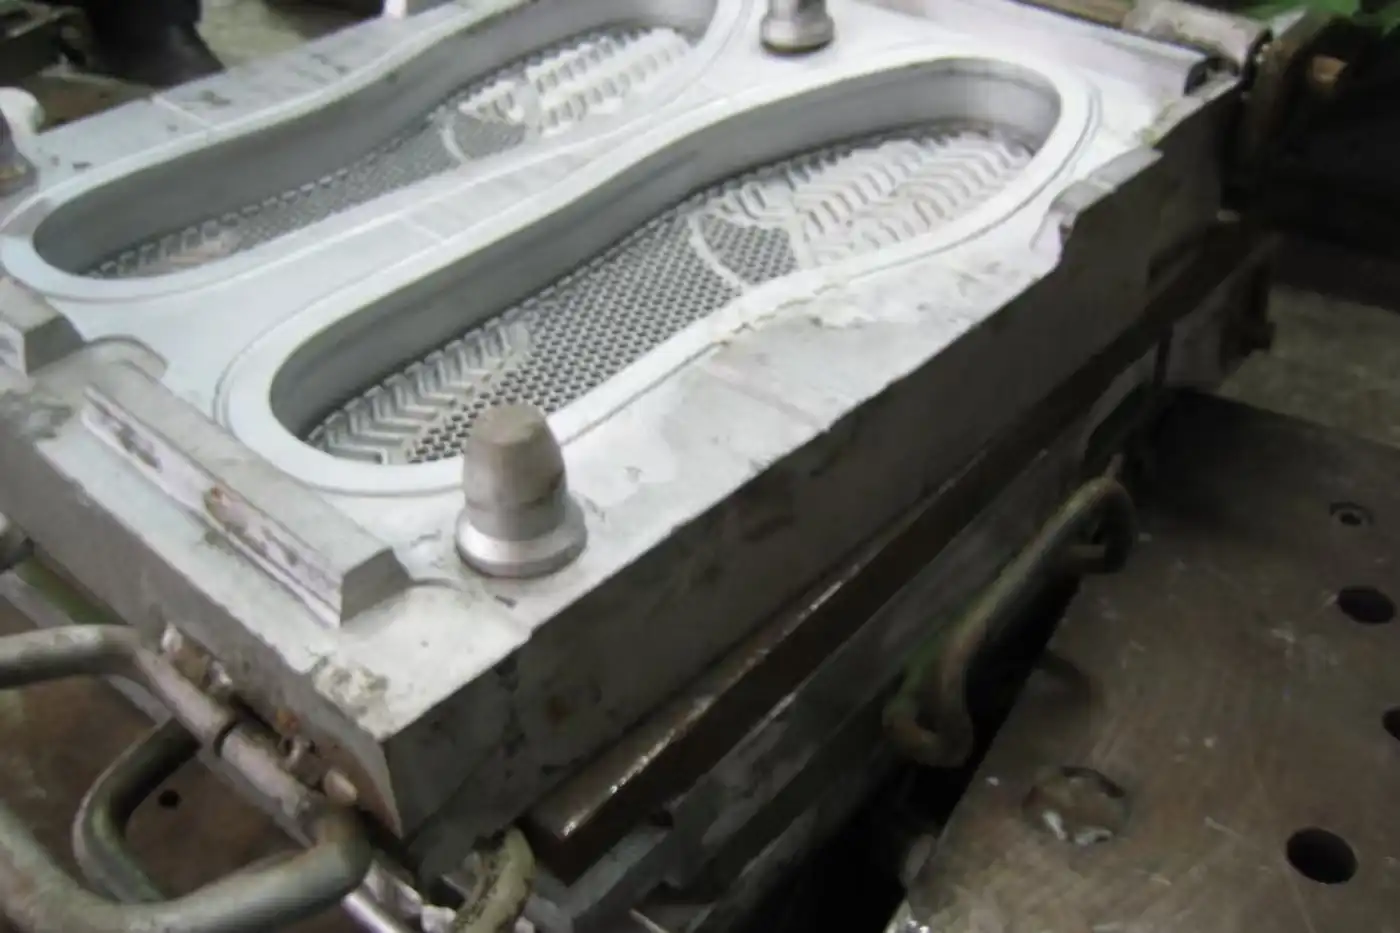
- 金型、治具、鋳造品、精密部品の表面処理
- 繰り返し生産される部品における局所的な塗装またはコーティングの除去
- 安定したタクトタイムと少ない手作業を必要とする工場向けの洗浄セル
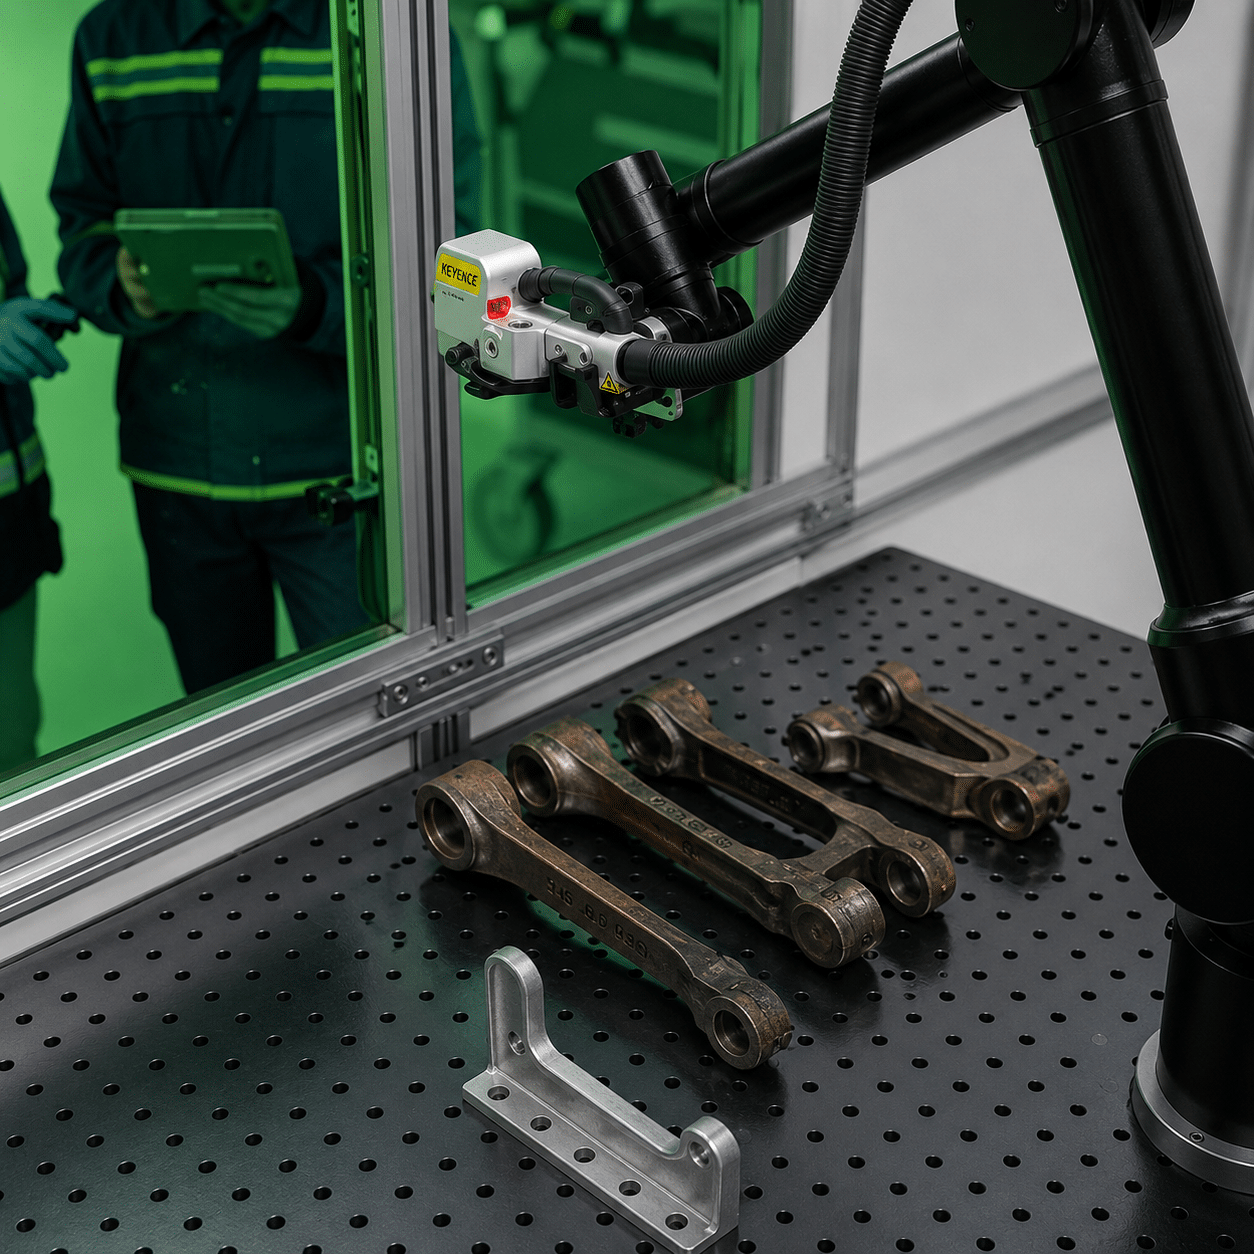
ロボット、レーザー出力、治具を合わせます あなたの部品とタクトタイム
ロボット洗浄プロジェクトは、部品の形状、汚染層、要求される表面仕上げ、積載方法、および日々の生産目標から始めるべきである。
| プロジェクトファクター | 何を確認する | 推奨方向 | それが重要な理由 |
|---|---|---|---|
| 部品の形状 | 平面、曲面、エッジ、空洞、または複雑な3D表面 | ロボットの到達範囲とツール角度の計画 | 焦点距離とクリーニングの重なりを安定させる |
| 汚染層 | 軽度の酸化物、油膜、錆、塗料またはコーティング | パルスレーザーまたは連続波レーザー光源の選択 | 熱入力、速度、表面安全性に適合 |
| 生産タクトタイム | 清掃エリア、通過回数、積載サイクル | 電力、スキャン幅、ロボット速度の計算 | 電力不足または過剰サイズのシステムを防止する |
| 部品の位置決め | 手動積載、治具、回転テーブルまたはコンベア | 治具および位置決めピンの設計 | 再現性を向上させ、ロボットの経路誤差を低減します。 |
| 安全対策と煙対策 | レーザークラス、筐体、インターロック、煙経路 | 安全セルと避難計画 | よりクリーンで安全な工場操業を支援します |
構築する前に重要な質問を確認してください ロボット式レーザー洗浄セル
最適なシステムを選ぶには、レーザー出力だけでなく、ロボットの到達範囲、治具の精度、安全設計、メンテナンスの容易性など、多くの要素が最終的な生産結果に影響を与えます。
そのロボットはあらゆる場所に到達できるのか?
ロボットアームの長さやセルレイアウトを選択する前に、部品のサイズ、清掃角度、ケーブルの配線方法を確認する必要があります。
清掃速度は十分ですか?
洗浄対象領域、錆の厚さ、スキャン幅、および求められる表面仕上げによって、パルスレーザーと連続波レーザーのどちらがより実用的かが決まります。
品質はどのように確認されるのでしょうか?
サンプル試験、前後写真、パラメータ記録、検査基準は、生産前に工程を確認するのに役立ちます。
自動清掃の品質を確認する 実際の部品
サンプルテストは、清掃幅、エッジの品質、熱の影響、サイクルタイム、およびロボットの経路が必要な領域をカバーできるかどうかを確認するのに役立ちます。
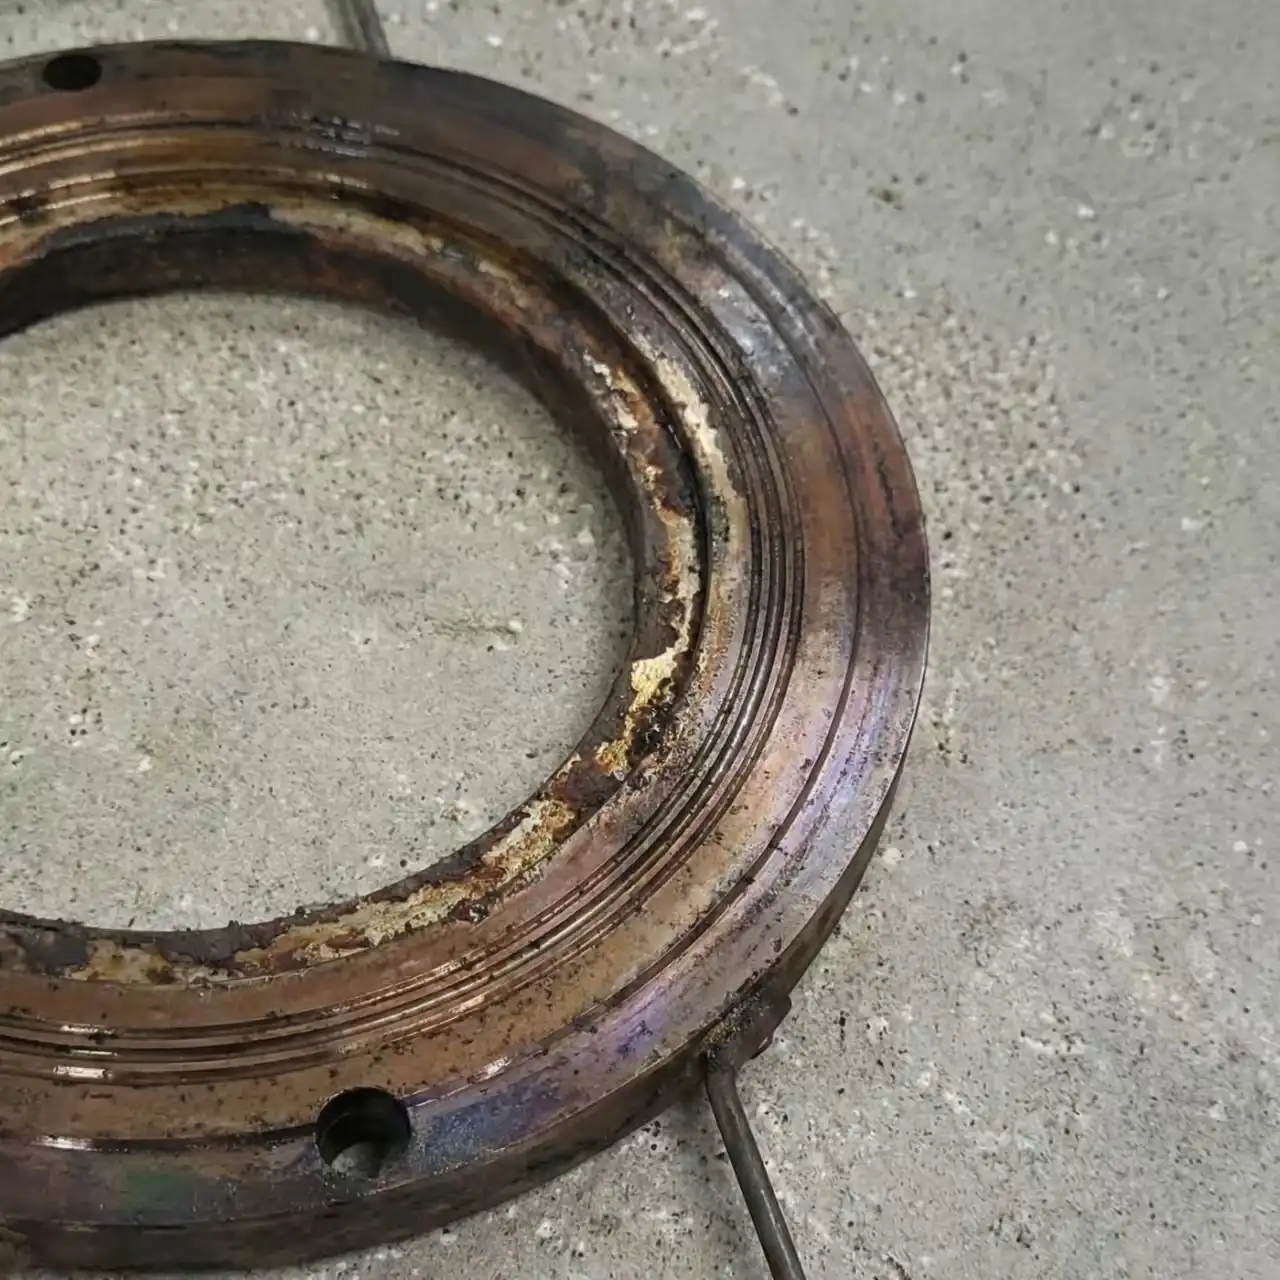
表面汚染により、下流工程の結果が不安定になる
錆、酸化物、油膜、およびコーティング残留物は、溶接、コーティング、接着、または検査の信頼性を低下させる可能性があります。
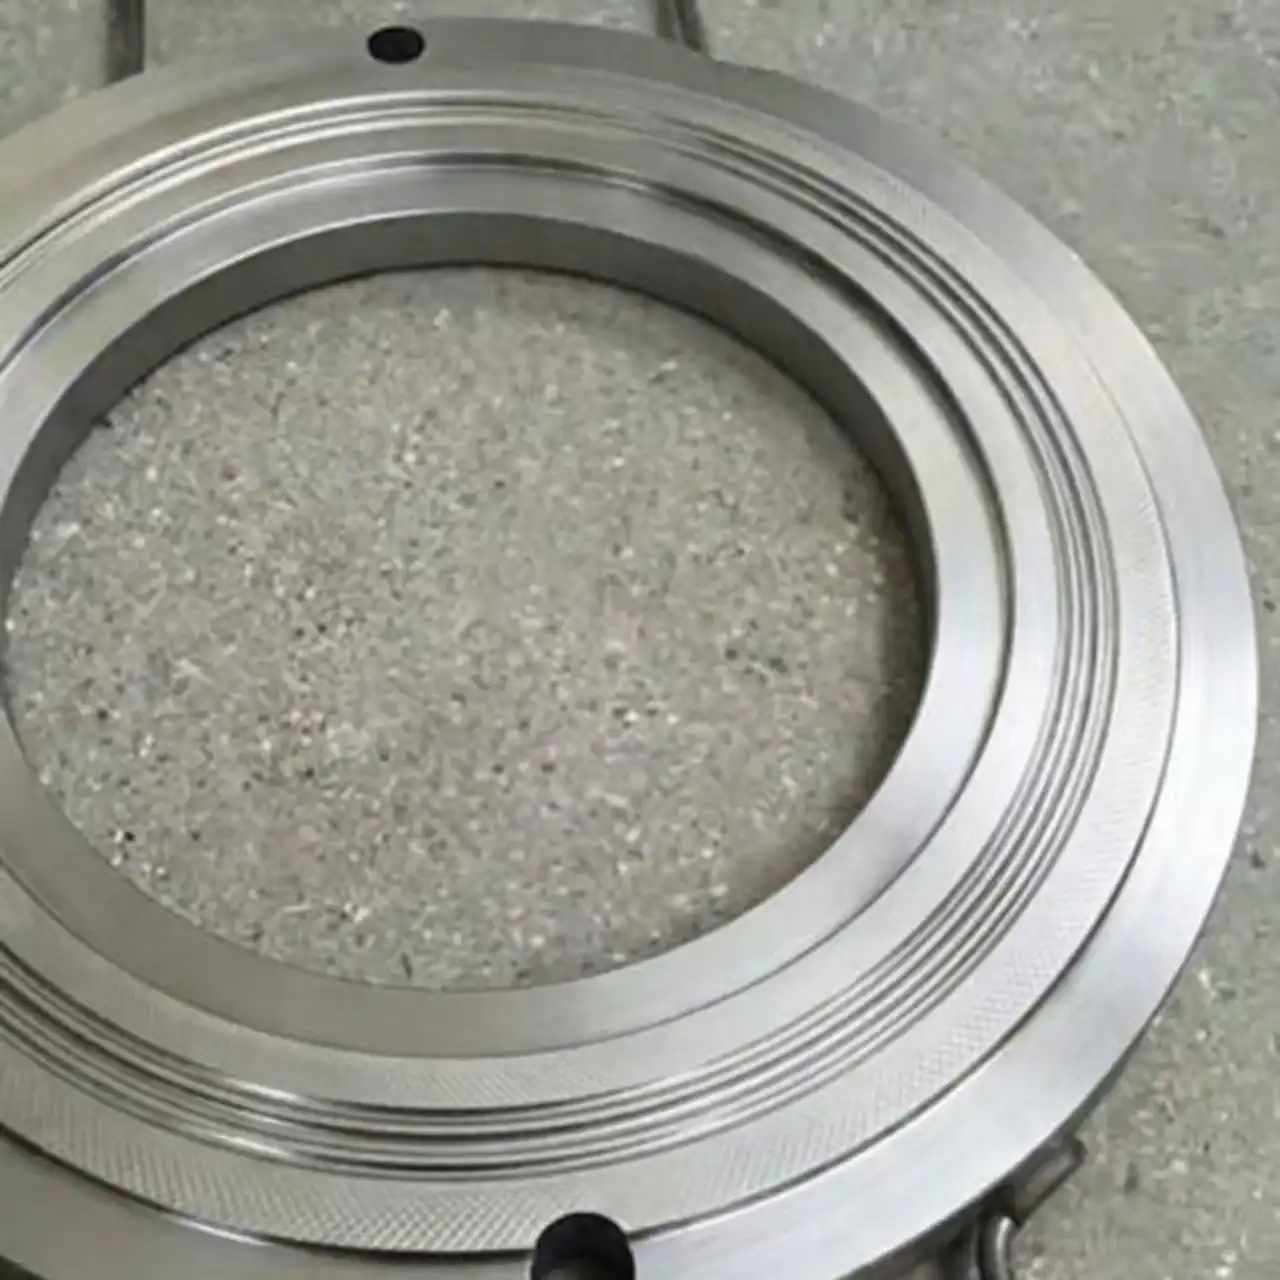
生産部品の再現可能な表面処理
ロボットによるレーザー洗浄は、繰り返し使用される工業部品に対して、一貫した洗浄経路と表面仕上げを実現できる。
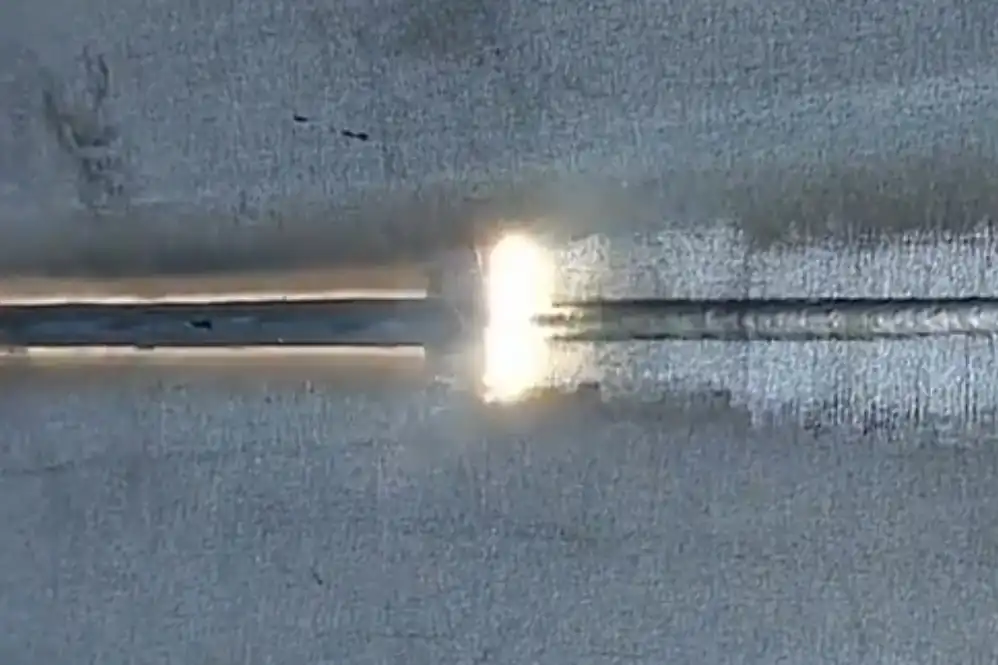
ロボット清掃アプリケーションのレビュー 異なる生産部品
プロジェクト写真は、システムレイアウトを確定する前に、清掃場所へのアクセス、治具の設計、ロボットの動き、最終的な表面仕上げなどを評価するのに役立ちます。
ロボット清掃システムを構築する あなたの生産ライン
部品のサイズと生産目標に基づいて、ロボット、レーザー光源、洗浄ヘッド、治具、安全筐体、および抽出システムを選定してください。
パルス式ロボットクリーニング
低熱入力、精密な表面処理、金型、治具、および洗浄品質の制御が求められる部品に適しています。
- デリケートな部分や細かい部分を掃除します
- 表面の仕上がりは制御されなければならない
- 繰り返し可能な局所的な清掃が必要です
CWロボットクリーニング
広い表面積、頑固な錆や塗膜の除去、およびより高い洗浄速度を必要とする生産ラインに適しています。
- 広い面を頻繁に掃除する
- サイクルタイムは重要です
- より強力な清掃が必要です
一体型クリーニングワークステーション
ロボット、レーザー、治具、筐体、排煙装置、積載設計を組み合わせることで、より包括的な生産ソリューションを実現します。
- 完全な洗浄セルが必要です
- 部品はバッチごとに繰り返されます
- 安全性とワークフローの統合を求めている
ロボットによる清掃が 手動式ハンドヘルドクリーニング
手動レーザークリーニング
- 修理、小ロット生産、ワークピースの変更にも柔軟に対応可能
- 一般的なメンテナンス作業の初期複雑度を低く抑える
- 結果は、オペレーターの速度、距離、および重なり具合によって変化する可能性があります。
- 再現性とタクトタイムが重要な場合にはあまり理想的ではない
ロボットレーザー洗浄
- 繰り返し部品の生産や安定した生産品質に優れている
- ロボットの経路は、距離、速度、角度の一貫性を向上させます。
- 治具、筐体、生産ワークフローとの統合が可能
- 繰り返し生産されるバッチと品質目標を持つ工場により適している
の主要コンポーネント ロボット式レーザー洗浄システム
プロジェクトの見積もりを依頼する前に、主要な構成要素を確認してください。最終設計は、部品サイズ、生産ペース、安全要件に合わせて調整されます。
基幹システム
細胞統合
システムレイアウトを選択する前に、部品図面と洗浄対象物を送付してください。
プロジェクト評価は、最終的なセルを構築する前に、ロボットの到達範囲、洗浄プロセス、サイクルタイム、治具の方向、安全囲い、および期待される洗浄結果を確認するのに役立ちます。
部品の詳細を共有する
部品の写真、図面、材質、汚染の種類、洗浄箇所を送付してください。
洗浄プロセスのテスト
当社のエンジニアは、出力、スキャン幅、清掃速度、表面仕上げをテストします。
セル方向を確認する
推奨されるレーザー光源、ロボットのコンセプト、治具、およびシステムレイアウトに関する指示を受け取ります。

Oceanplayerは、サンプルテストからシステム構成まで、ロボットによる清掃をサポートします。
材料試験、プロセスパラメータ、ロボットコンセプト、治具計画、筐体オプション、輸出梱包、および遠隔技術指導に関するサポートを提供します。
Oceanplayerをもっと詳しく見てみよう レーザー洗浄関連資料
関連する清掃機器やソリューションのページを比較して、清掃エリア、生産ペース、自動化レベルに合った構成を選択してください。